Eurobot a publié le règlement bêta de son édition 2027, avec un terrain transformé en Camelot et quatre familles d’actions pour les robots. Les équipes devront construire des remparts, mettre un Graal en hauteur, ramener leur robot principal dans sa zone et lancer une attaque finale avec de petits actionneurs mobiles.
Le document, mis en ligne le 19 septembre par Eurobot et Planète Sciences, encadrera la 34e édition des Rencontres de Robotique. Il sert de base commune à EurobotOpen, réservé aux robots autonomes, et à EurobotOpen Junior, où les machines sont pilotées. Cette version 0.4 reste provisoire : les organisateurs préviennent que des précisions pourront être ajoutées avant la version officielle.
Construire Camelot avec trente pierres
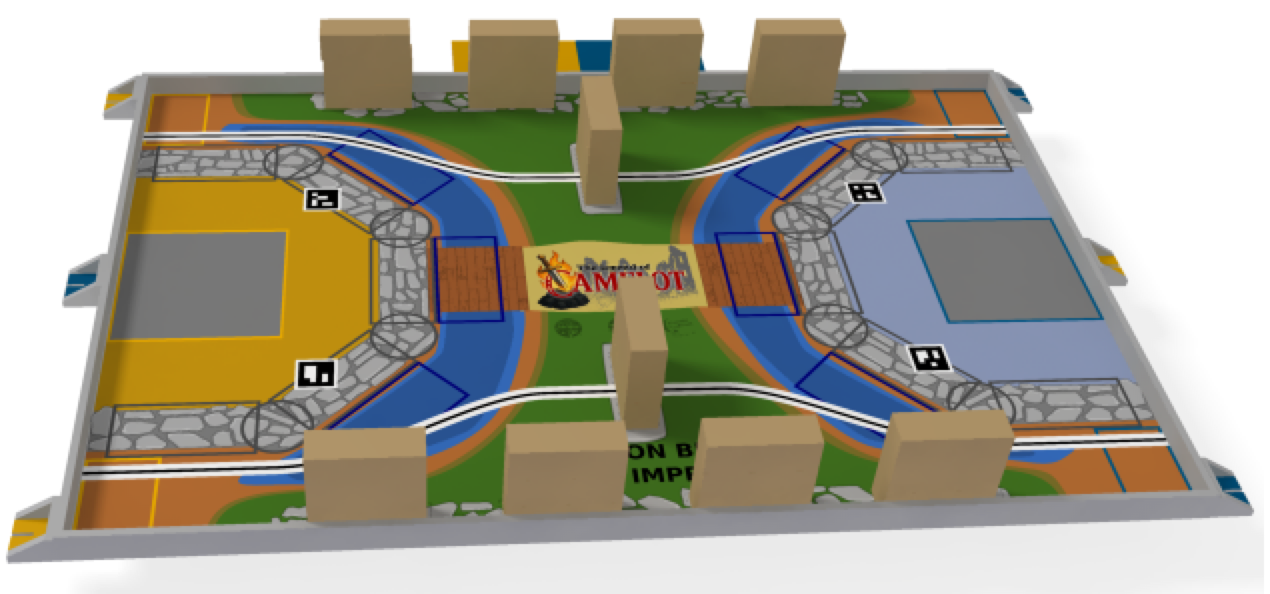
L’aire de jeu conserve un format de 3 mètres sur 2 mètres. Elle accueille trente « pierres », des boîtes en carton de 320 × 110 × 110 mm munies de marqueurs ArUco sur leurs grandes faces. Les robots doivent les récupérer dans des carrières, puis les déposer dans des zones de construction pour former des murs, des tours et une porte.
Un mur compte trois pierres posées horizontalement et empilées. Une tour utilise une pierre verticale, tandis qu’une porte associe deux pierres verticales et une troisième à l’horizontale. Jusqu’à trois pierres peuvent être stockées dans la cour du château. Le vol dans le château adverse n’est autorisé qu’une fois les carrières vidées, sans destruction gratuite sous peine d’une pénalité de 50 points.
Chaque équipe apporte aussi son propre Graal. Le robot doit le saisir dans la salle du trône et l’élever sur une construction ou sur lui-même. Quatre niveaux sont prévus, de 10 cm jusqu’à une hauteur supérieure à 30 cm. À la fin du match, le robot principal peut également marquer en revenant partiellement ou entièrement dans sa zone d’arrivée.
Une phase d’attaque dans les dernières secondes
Le dernier volet introduit des PAMI, de petits actionneurs mobiles indépendants fabriqués par les équipes, ainsi que dix balles en mousse par camp. La phase d’attaque ne s’ouvre qu’à la 85e seconde. Les PAMI peuvent alors gagner les douves adverses ou toucher un PAMI rival avec un actionneur distinctif et non destructif. Le robot principal et les PAMI peuvent aussi envoyer des balles dans la cour adverse.
Le règlement ne fixe pas encore la valeur des onze actions recensées. Eurobot demande aux équipes de proposer un équilibrage avant le 13 octobre, en partant de valeurs simples et en veillant à ce que les formations débutantes puissent également marquer. Les coefficients définitifs doivent apparaître dans la version finale.
Notre analyse
Le thème oblige les équipes à combiner perception, manipulation et stratégie de fin de match. Les marqueurs ArUco simplifient l’identification des pierres, mais leur empilement impose une mécanique fiable et une localisation précise. La fenêtre d’attaque tardive ajoute un arbitrage entre sécuriser les points de construction et réserver du temps aux PAMI.
L’absence de barème définitif limite encore les simulations de stratégie. Les dimensions, les objets et les contraintes mécaniques sont toutefois assez détaillés pour commencer la conception. Pour les équipes françaises, la prochaine étape sera de suivre la FAQ et la publication du règlement final avant de figer les choix de préhension, de stockage et de lancement.