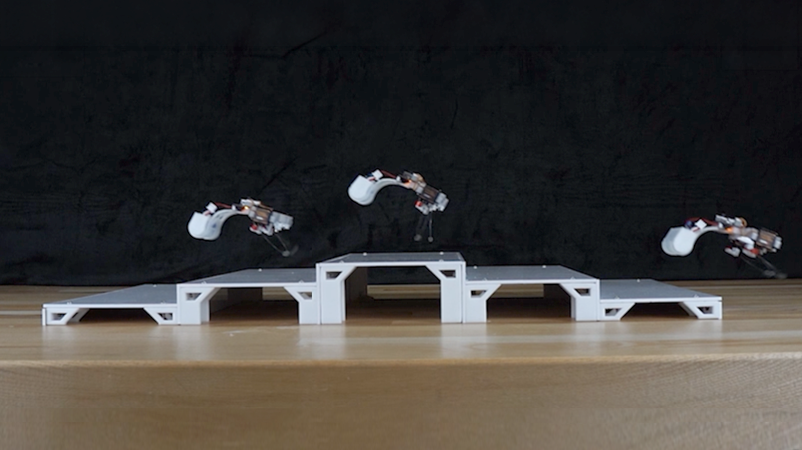
Des chercheurs de l’UCLA et de l’Université du Michigan ont construit un petit robot capable de bondir, de se retourner et de nager grâce à des tiges élastiques torsadées. Leur prototype de 11 centimètres transforme le mouvement lent d’un moteur compact en une libération brusque d’énergie, selon une étude publiée dans Science Advances.
Un ressort géométrique plutôt qu’un moteur puissant
Le mécanisme repose sur une tige droite que le robot courbe et fait pivoter à ses extrémités. La déformation stocke progressivement de l’énergie. Une fois un seuil atteint, la tige bascule rapidement vers une autre forme et restitue cette énergie en un mouvement sec.
Les chercheurs ont d’abord modélisé le comportement de différentes géométries, puis testé leurs prédictions avec un bras robotique. Certaines formes se déforment de manière continue, tandis que d’autres produisent le claquement recherché. La géométrie, davantage que la taille, détermine donc la façon dont l’énergie est libérée.
Cette propriété permet à un petit moteur de tendre lentement la structure avant chaque saut. Le moteur n’a pas à fournir directement toute la puissance nécessaire à l’accélération. La mécanique du robot joue le rôle de réservoir temporaire, puis restitue l’effort en une fraction de seconde.
La vidéo publiée par l’équipe de recherche montre le prototype sur plusieurs sols, dans l’eau et lors de retournements.
Plus rapide sur six terrains
Le robot mesure 11 centimètres et pèse 98,2 grammes. Sur du bois, il a atteint 3,21 longueurs de corps par seconde. Sa moyenne sur six surfaces s’établit à 2,46 longueurs par seconde, contre 0,79 pour une version équipée de pattes rigides. L’écart est particulièrement marqué sur le tissu et l’herbe, où le modèle rigide avançait à peine.
Les mêmes actionneurs ont permis au prototype de franchir des marches et d’effectuer des saltos arrière répétés. Avec de fines nageoires flexibles, la machine a aussi nagé à environ une demi-longueur de corps par seconde, tourné autour d’obstacles et résisté à des perturbations provoquées par le vent.
Vers des robots plus petits et sobres
Les auteurs envisagent des machines de quelques millimètres capables d’obtenir une impulsion importante avec des moteurs modestes. Cette approche pourrait être utile lorsque le poids, le volume disponible et la consommation limitent les actionneurs conventionnels.
Le prototype reste un dispositif de laboratoire, mais il démontre un principe reproductible. En programmant le moment où une structure accumule puis libère son énergie, les concepteurs peuvent confier une partie du travail à la mécanique et simplifier la motorisation. L’équipe a également associé le robot à des capteurs de lumière pour montrer un pilotage autonome élémentaire dans un bac à sable.