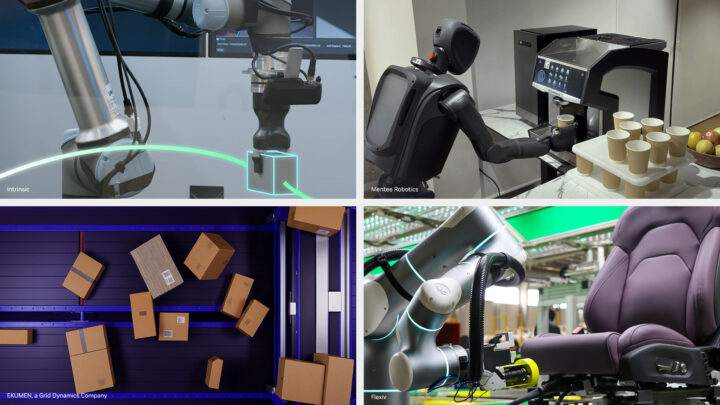
Intrinsic publie en open source une partie centrale de sa plateforme pour les robots industriels. Baptisée Intrinsic Core, cette pile compatible avec ROS regroupe des services de contrôle, de perception, de planification, de simulation et de calibration. Le code est distribué sous licence Apache 2.0 et s’exécute sur du matériel local.
L’entreprise, intégrée à Google depuis février 2026, a présenté cette ouverture le 22 septembre à ROSCon, à Toronto. Son objectif est de fournir une base réutilisable aux intégrateurs et aux fabricants, afin qu’ils ne reconstruisent pas les mêmes briques logicielles pour chaque bras, caméra ou préhenseur.
Du contrôle temps réel à la planification de préhension
Intrinsic Core comprend un framework de contrôle indépendant du matériel. Il doit permettre d’adapter la trajectoire d’un robot pendant son mouvement à partir des retours de ses capteurs. Des pilotes ROS facilitent la connexion de caméras 3D, de préhenseurs et d’autres équipements.
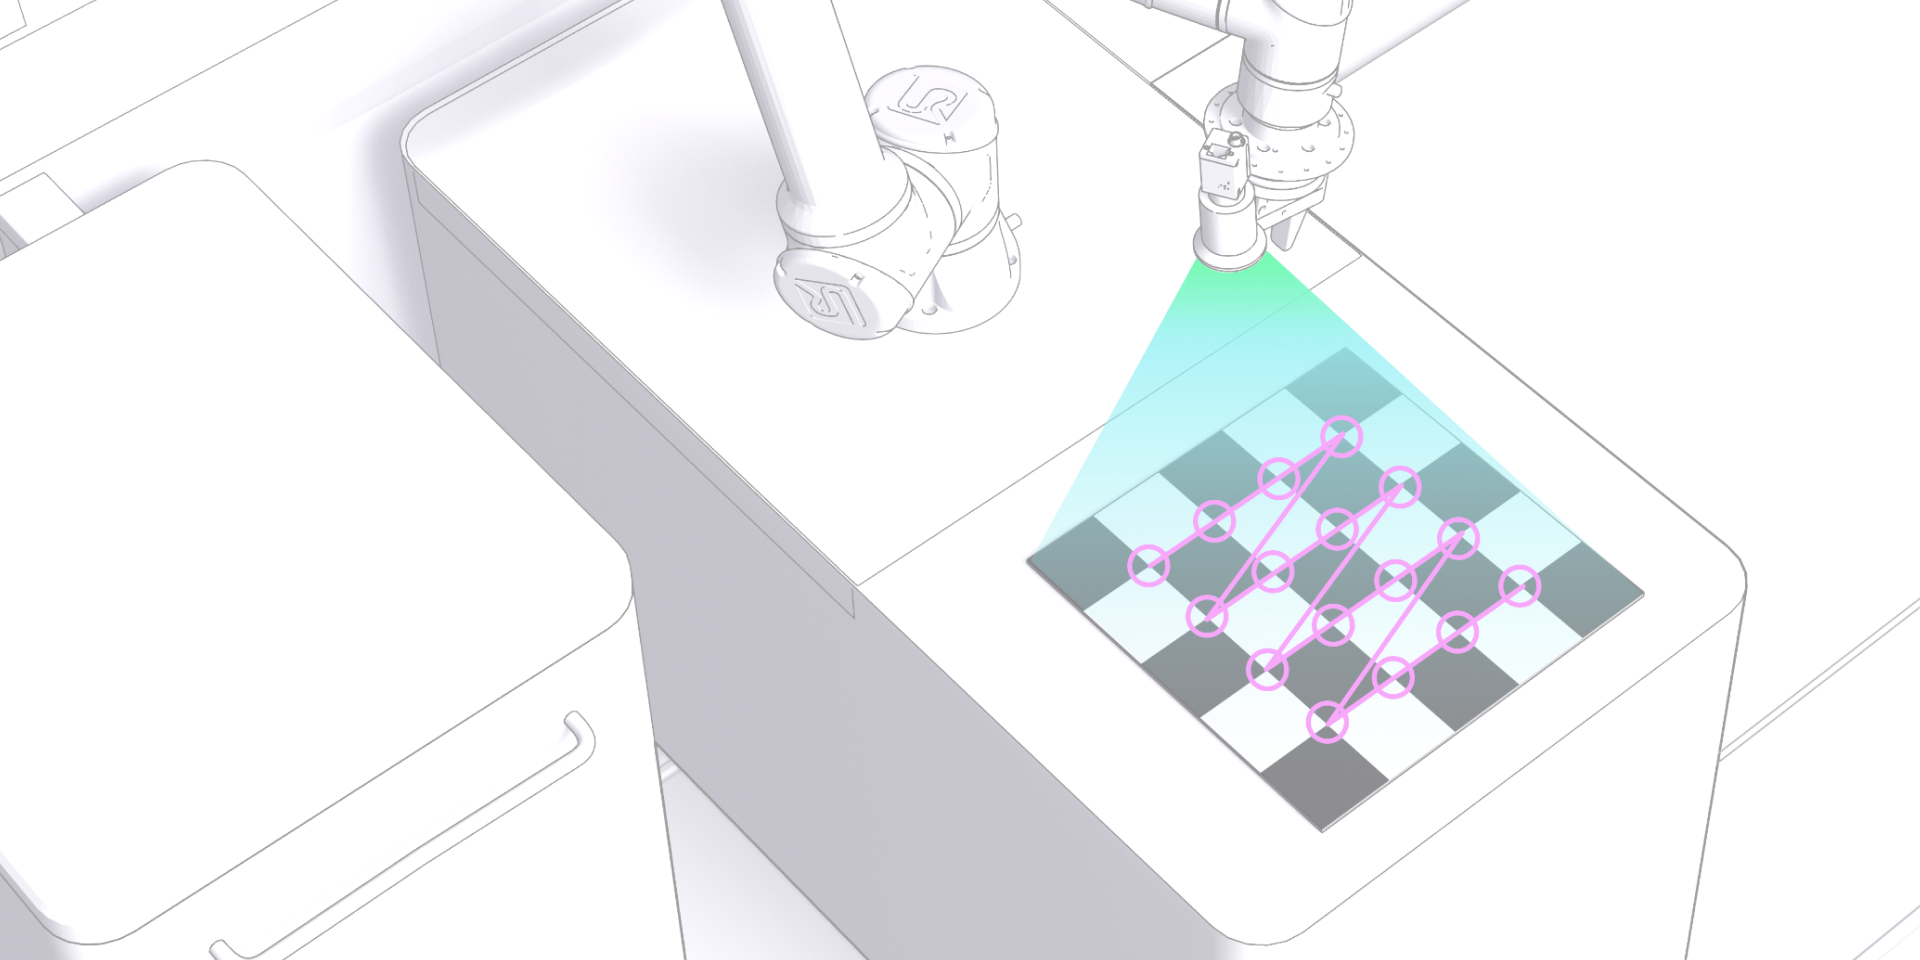
La pile inclut aussi l’estimation de pose fondée sur NVIDIA FoundationPose, la génération de trajectoires avec évitement des collisions et la planification de préhension. Cette dernière ajuste la prise à la position et à l’orientation d’une pièce, au lieu d’imposer une programmation entièrement figée. Les services de simulation, de visualisation et de calibration complètent l’ensemble.
Le dépôt GitHub rassemble les composants, leur documentation et les exemples nécessaires pour démarrer. La licence permissive autorise leur réutilisation et leur adaptation dans des produits commerciaux, sous réserve des conditions propres aux dépendances.
Une application ouverte pour alimenter des machines-outils
Intrinsic accompagne Core d’une Open Machine Tending Solution. Cette application de référence montre comment un robot peut charger et décharger une machine-outil à commande numérique. Elle est conçue pour être adaptée à plusieurs configurations de matériel, notamment avec des robots Universal Robots et FANUC.
La perception sert à repérer les pièces sans dépendre exclusivement de montages mécaniques rigides. La planification calcule ensuite une trajectoire sans collision, puis le système pilote la prise et le déplacement. Intrinsic avance que seulement 8 % des ateliers d’usinage américains et européens utilisent actuellement une forme d’automatisation, un chiffre fourni par l’entreprise qui devra être confronté aux réalités de chaque marché.
Notre analyse
Cette ouverture est importante car elle porte sur l’infrastructure, pas seulement sur un modèle de démonstration. Une base commune peut réduire le temps consacré aux interfaces et aux services fondamentaux, surtout pour des intégrateurs qui travaillent avec plusieurs marques de robots.
Le bénéfice réel dépendra toutefois de trois points : la qualité des pilotes matériels, la stabilité des interfaces et la capacité à maintenir une installation pendant des années. L’open source facilite l’audit et l’adaptation, mais ne remplace ni l’analyse de risques ni la validation d’une cellule industrielle. Intrinsic Core fournit désormais un point de départ public pour mesurer cette promesse sur des machines réelles.