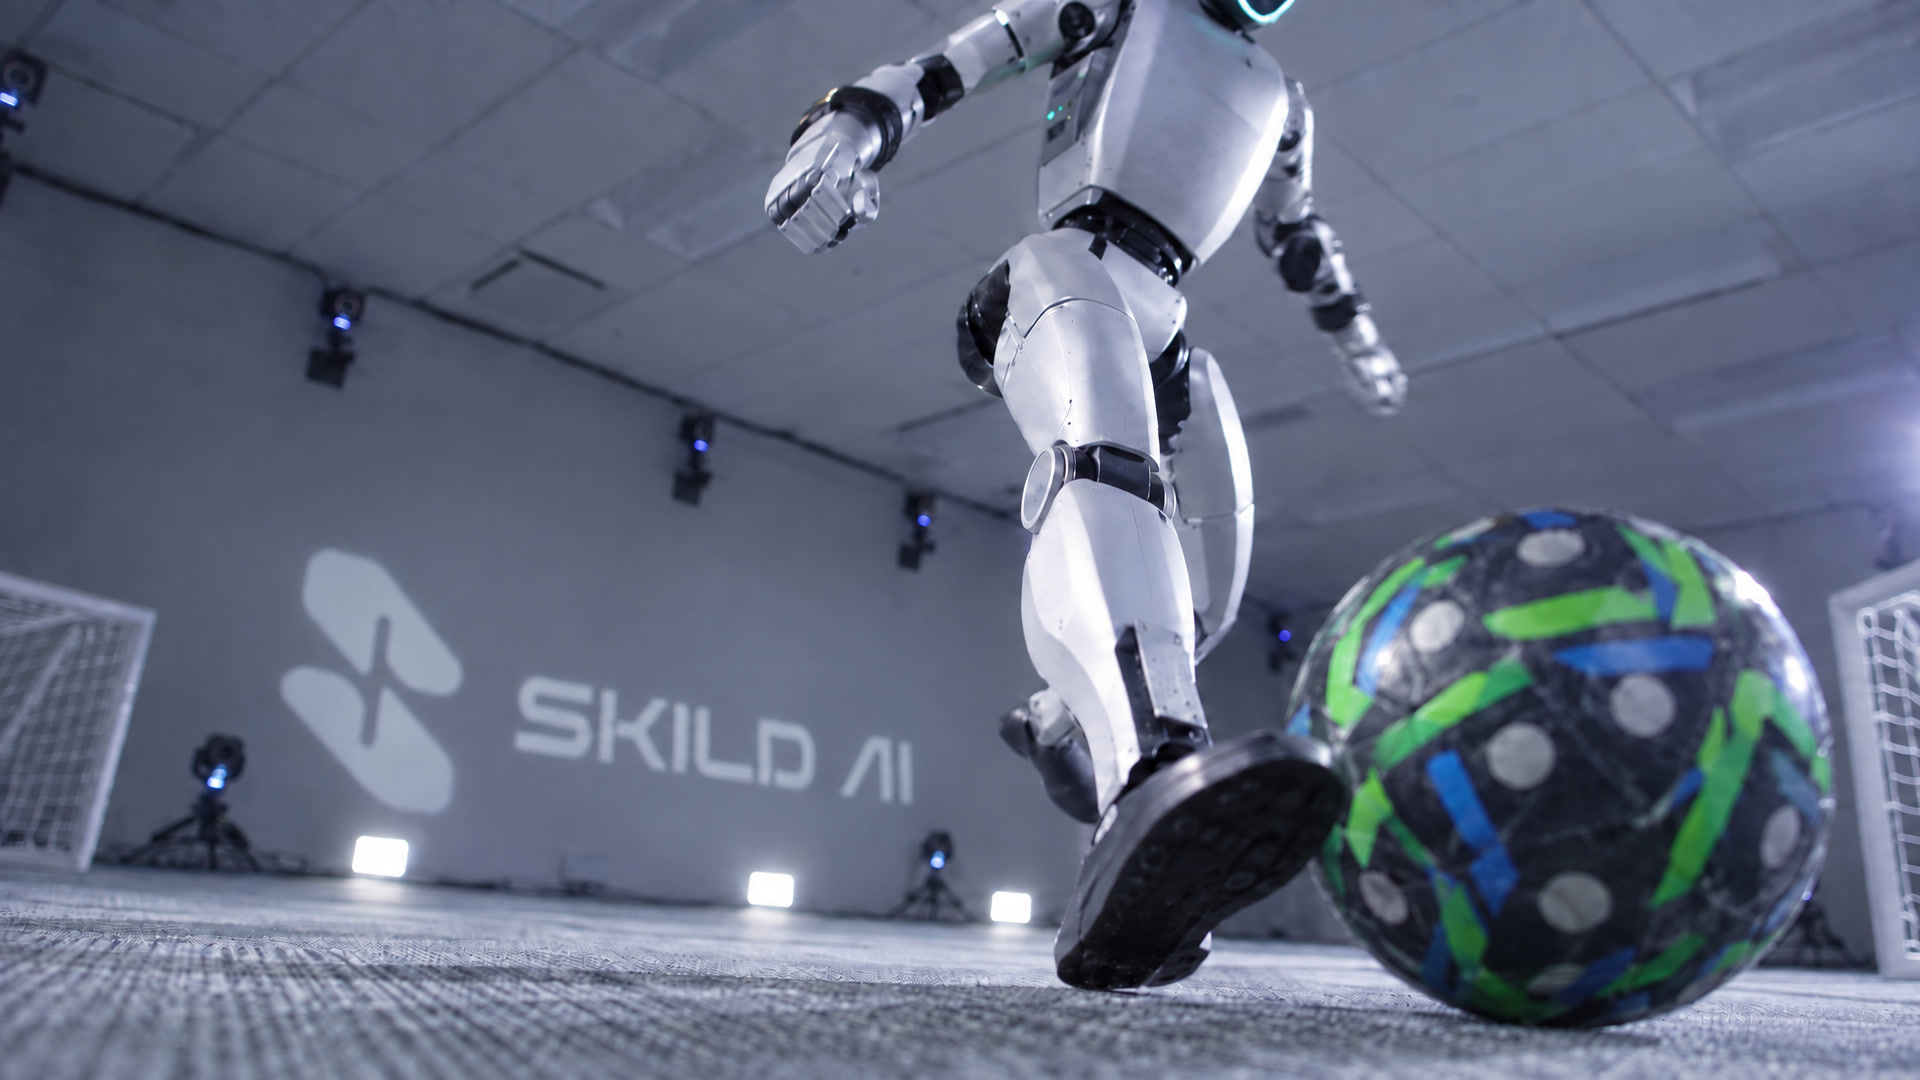
Skild AI a entraîné son modèle robotique S1 à jouer au football en le confrontant à des versions successives de lui-même dans NVIDIA Isaac Sim. Après l’équivalent de 140 ans de matchs simulés, l’entreprise affirme avoir transféré la politique apprise sur un robot physique capable de marcher, se relever, dribbler, protéger le ballon et tacler.
L’expérience, dévoilée le 23 septembre, repose sur un objectif volontairement simple : marquer. Skild AI n’a pas attribué de récompense séparée à chaque geste. Le robot affrontait des adversaires issus de versions récentes de sa propre politique. Chaque progrès rendait donc l’opposition plus difficile et forçait le système à trouver de nouvelles stratégies.
Un apprentissage sans chorégraphie imposée
Au début de la simulation, le robot peinait à marcher. Skild AI décrit ensuite l’apparition progressive de comportements plus complexes : se relever après une chute, contourner un défenseur, conserver le ballon et intervenir sur l’adversaire. Ces aptitudes n’étaient pas programmées comme une séquence de mouvements, mais sélectionnées parce qu’elles augmentaient les chances de marquer.
Cette méthode reprend le principe du self-play qui a produit AlphaGo Zero, AlphaStar ou OpenAI Five dans des environnements numériques. La différence importante se trouve dans le transfert vers une machine réelle. Un humanoïde doit composer avec des moteurs, des contacts, des délais de commande et des écarts entre la physique simulée et le terrain.
S1 sert de point de départ généraliste
Skild AI avait présenté S1 un mois plus tôt comme un modèle de fondation pour la robotique. Il doit apprendre de nouvelles tâches à partir de démonstrations placées dans le contexte, sans entraînement complet pour chaque cas. Le self-play intervient ici comme une phase de post-entraînement : le modèle généraliste fournit la base, puis la compétition accélère l’acquisition d’une aptitude dynamique précise.
Le football constitue un banc d’essai exigeant. Le robot doit maintenir son équilibre, anticiper un adversaire mobile, contrôler une balle et décider rapidement. Il combine ainsi locomotion, perception et stratégie. Skild AI reconnaît toutefois que les compétitions de robots restent loin du niveau humain et ne publie pas encore de comparaison chiffrée avec d’autres systèmes.
Notre analyse
Le résultat est surtout intéressant comme preuve de transfert entre simulation et robot. L’équivalent de 140 ans ne mesure pas du temps de calcul réel, mais la durée cumulée des épisodes simulés. Cette accélération permet d’explorer beaucoup plus de situations qu’un parc de robots physiques, à condition que le simulateur reproduise assez bien les contacts et la dynamique.
Il reste à voir si la méthode conserve son efficacité sur des tâches industrielles où la réussite ne se résume pas à un score. Une usine impose des contraintes de sécurité, de précision et de répétabilité. Skild AI dit déjà étendre l’approche à la manipulation collaborative, à la navigation et à des activités quotidiennes. Ces prochains essais montreront si le self-play peut produire autre chose qu’une démonstration sportive spectaculaire.
Sources : Skild AI et annonce officielle sur X.