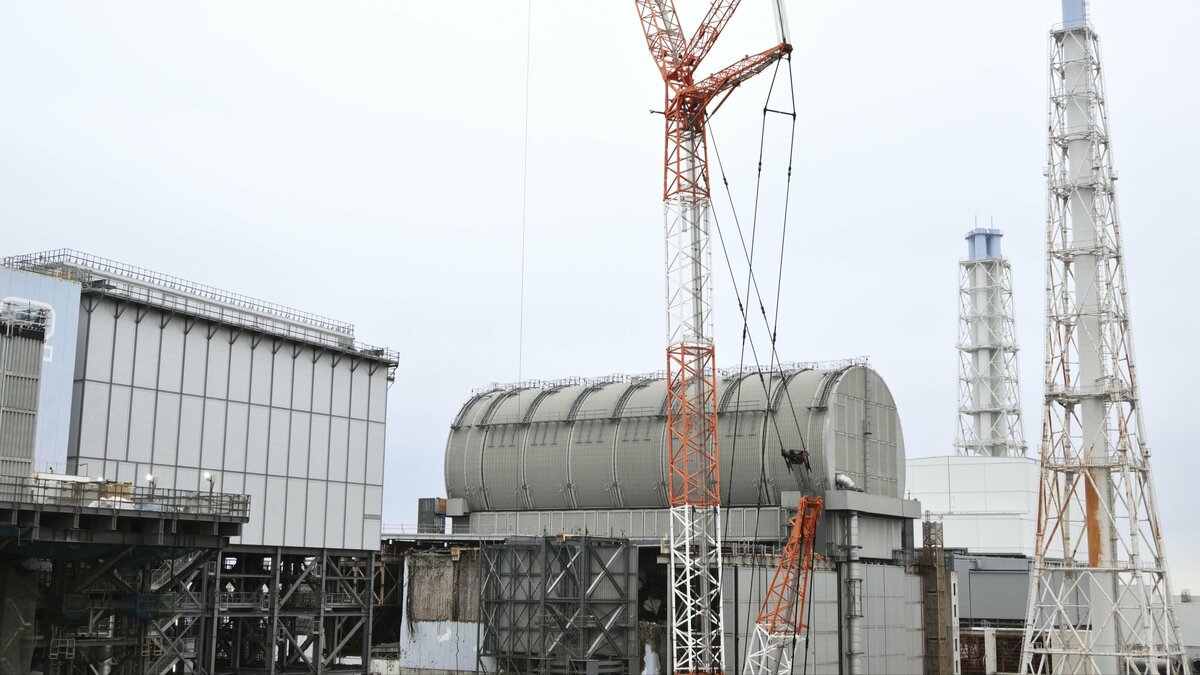
TEPCO a commencé vendredi à introduire un bras robotique téléopéré dans l’enceinte de confinement du réacteur 2 de Fukushima Daiichi. L’opération doit cartographier l’intérieur, dégager des obstacles et préparer un troisième essai de récupération de combustible fondu prévu en 2027.
Le bras était replié dans une boîte métallique installée à l’extérieur de l’enceinte. Son extrémité a franchi à 10 heures une vanne placée dans une conduite menant à l’ouverture latérale X-6, selon l’électricien japonais cité par Kyodo News. Cette phase marque le début d’un chantier qui devrait durer environ six mois, récupération comprise.
Trois à quatre mois d’inspection
TEPCO prévoit d’abord trois à quatre mois pour inspecter le réacteur, produire des données en trois dimensions et libérer le passage. Le robot pourra notamment découper des rails en acier avec un jet d’eau à haute pression. Ses multiples articulations doivent lui permettre d’atteindre une zone plus large que les équipements utilisés lors des précédents essais.
L’outil peut recevoir différents effecteurs à son extrémité. Un second robot téléopéré, équipé de deux bras et placé dans la boîte de stockage, assurera les changements d’outil. Cette architecture évite une intervention humaine dans une enceinte où les niveaux de radiation empêchent l’accès des opérateurs.
Les deux premières récupérations expérimentales, réalisées en 2024 et 2025 avec un dispositif comparable à une canne à pêche, n’avaient extrait qu’environ 0,9 gramme de débris au total. La nouvelle campagne ne constitue donc pas encore un retrait industriel. Elle doit surtout fournir les mesures et l’expérience nécessaires à une opération de plus grande ampleur.
Un défi de 880 tonnes
Environ 880 tonnes de combustible fondu et de matériaux contaminés resteraient dans les trois réacteurs endommagés de Fukushima Daiichi. Une partie importante de leur disposition demeure inconnue, quinze ans après l’accident provoqué par le séisme et le tsunami de mars 2011.
Le développement du bras a commencé en 2017 avec l’ancien International Research Institute for Nuclear Decommissioning et une entreprise nucléaire britannique. Son déploiement, initialement prévu pour la première récupération, a été retardé à plusieurs reprises, notamment par la pandémie. Le gouvernement japonais a consacré environ 7,8 milliards de yens, soit près de 49 millions de dollars, au bras et aux projets associés.
La robotique comme condition du démantèlement
Cette opération illustre une contrainte particulière de la robotique nucléaire : la machine doit rester précise dans un environnement inconnu, irradié et difficilement réparable. Chaque tâche, de la coupe d’un obstacle au changement d’outil, doit être réalisée à distance avec une information visuelle et géométrique limitée.
Le résultat ne se jugera pas seulement à la quantité de combustible récupérée. La qualité de la cartographie, la fiabilité du bras et sa capacité à préparer un chemin répétable seront déterminantes pour passer des prélèvements expérimentaux à un retrait progressif des débris.