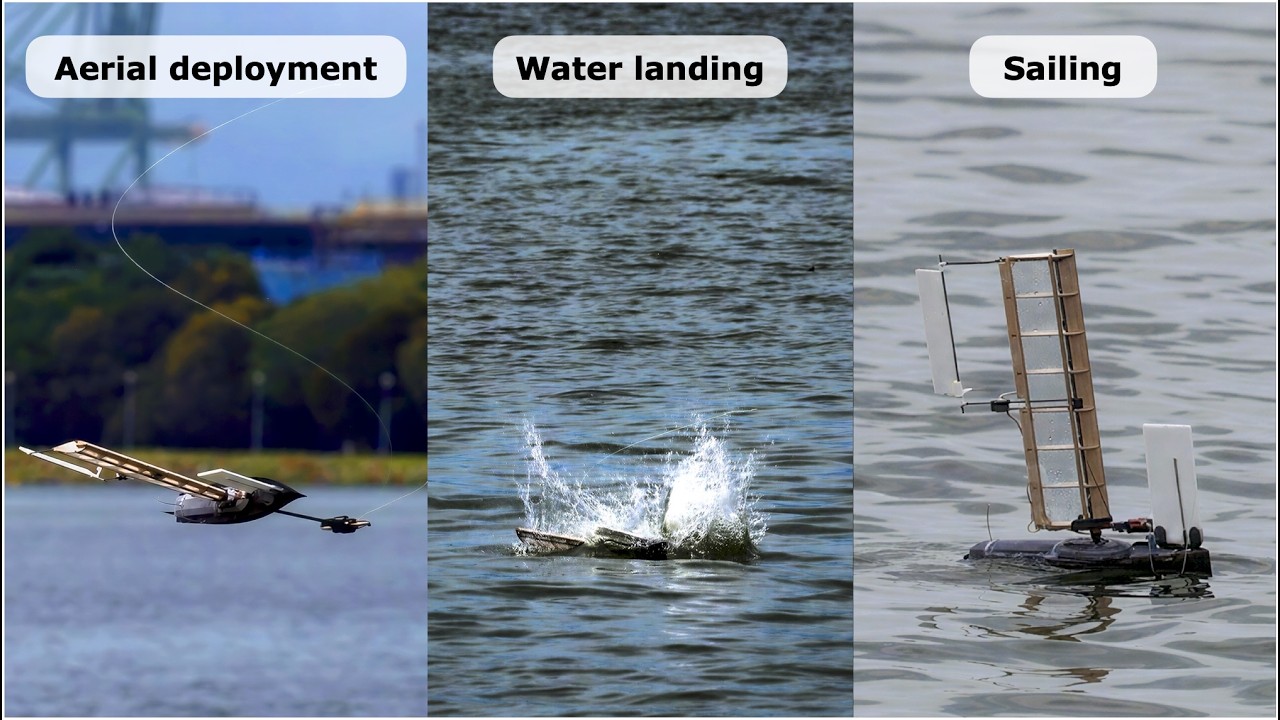
Un robot d’environ un kilogramme peut désormais être largué depuis les airs, ralentir sa chute en tournant sur lui-même, se redresser une fois sur l’eau puis naviguer à la voile. Baptisé ALBATROSS, ce prototype mis au point par la Singapore University of Technology and Design (SUTD) est présenté dans Science Robotics. Son intérêt tient moins à une accumulation de moteurs qu’à l’emploi d’une même structure pour plusieurs phases de la mission.
Lors d’un essai en extérieur, l’équipe a lâché ALBATROSS à 150 mètres d’altitude. Ses deux ailes rigides ont déclenché une autorotation comparable à celle d’une graine d’érable. Le robot a ainsi limité sa vitesse de descente à environ 7 mètres par seconde et réduit fortement l’énergie du choc avec l’eau. Après l’impact, sa géométrie lui permet de revenir passivement dans la bonne orientation.
Les mêmes ailes pour descendre et naviguer
Une fois posé, ALBATROSS ne largue ni parachute ni module de descente. Les ailes utilisées pendant la chute deviennent des voiles. Un dispositif de contrôle minimal ajuste alors la trajectoire pour exploiter le vent et déplacer la plateforme à la surface. Cette continuité est le cœur du projet : éviter de transporter trois systèmes séparés pour le déploiement aérien, l’amerrissage et la propulsion marine.
Cette approche relève de l’intelligence morphologique. Une partie du comportement est obtenue par la forme, la masse et l’aérodynamique du robot avant même l’intervention du logiciel. Elle réduit le nombre d’actionneurs, la consommation et les pièces susceptibles de tomber en panne. Pour des missions longues, ces économies peuvent compter davantage que la vitesse.
Un prototype pour déposer rapidement des capteurs
Les chercheurs visent des scénarios de surveillance marine où une plateforme doit rejoindre vite une zone éloignée, puis y rester avec peu d’énergie. Un avion ou un drone pourrait déposer plusieurs unités au-dessus d’une zone océanique. Une fois sur place, elles pourraient suivre des paramètres environnementaux, dériver de manière contrôlée ou rejoindre un point grâce au vent.
Le concept ne remplace pas un aéronef : ALBATROSS ne remonte pas dans les airs et sa navigation dépend des conditions météo. Le prototype doit encore démontrer sa robustesse dans une mer agitée, sa précision sur de longues distances et l’autonomie de ses capteurs. L’essai à 150 mètres valide toutefois l’enchaînement complet, de la chute à la navigation, sans mécanisme de transformation lourd.
Notre analyse
ALBATROSS illustre une voie pragmatique pour la robotique de terrain. Au lieu de compenser chaque contrainte par davantage de puissance et de calcul, le système utilise la physique pour simplifier sa mission. Cette sobriété pourrait faciliter le déploiement d’essaims de capteurs marins, à condition que les prochains essais confirment leur tenue en conditions réelles et leur capacité à rejoindre une zone avec précision.
Sources : article scientifique ; IEEE Spectrum.