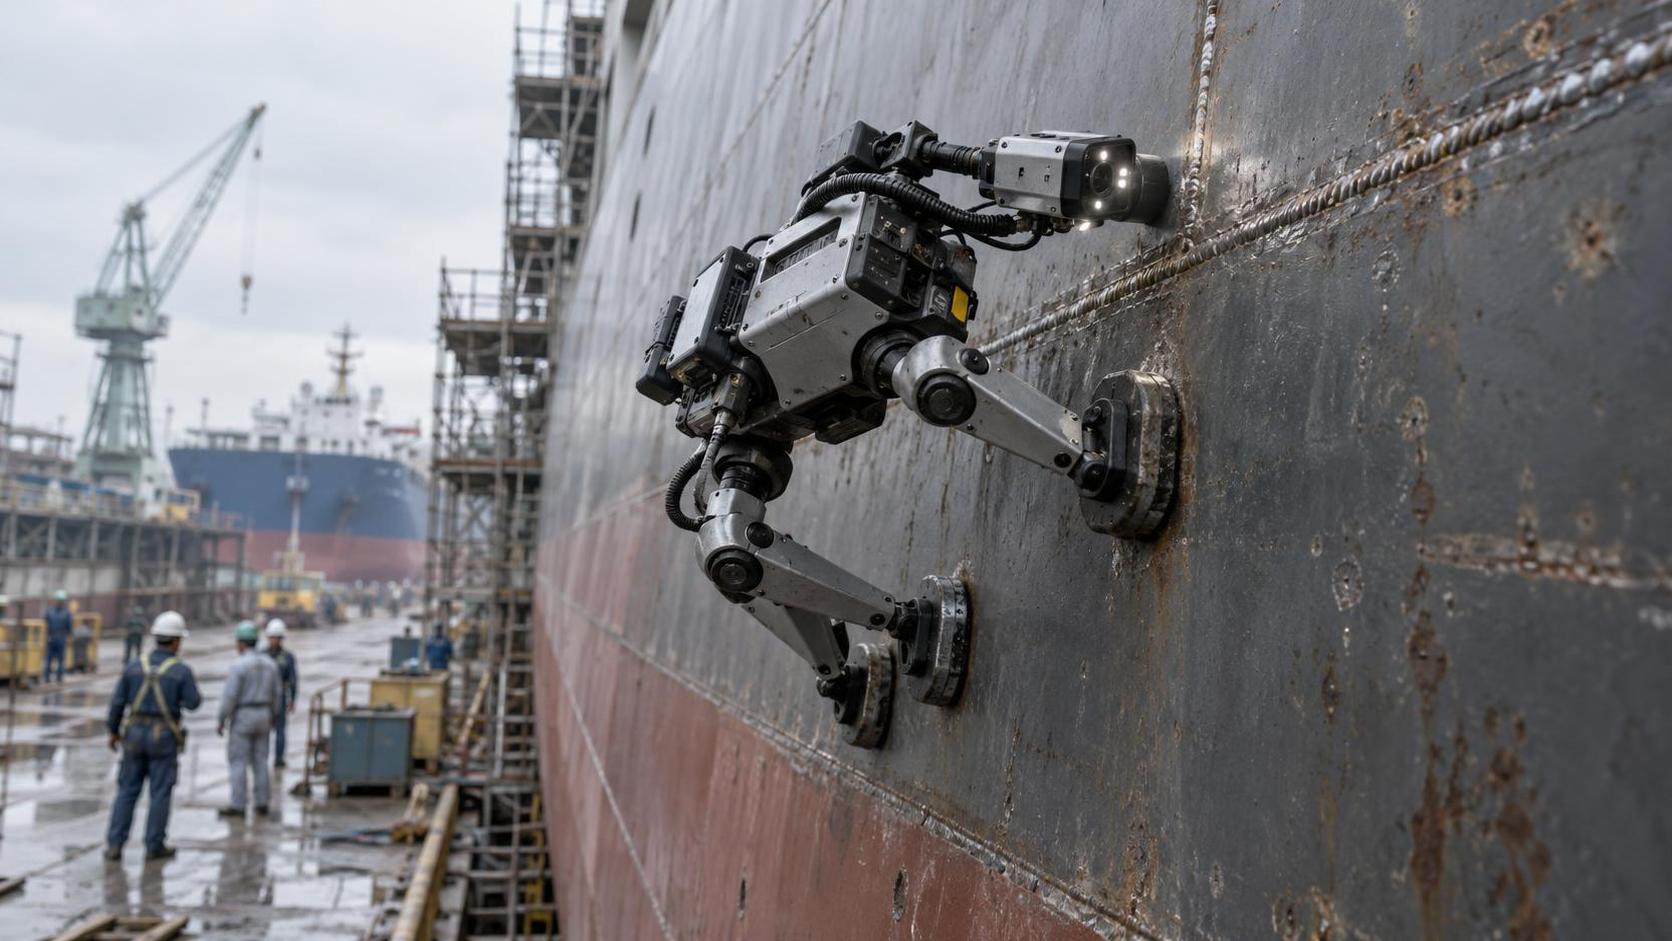
Kawasaki Heavy Industries a présenté un petit robot quadrupède capable de s’agripper aux parois métalliques d’un navire. Ce prototype utilise des pieds magnétiques pour grimper sur une coque et explorer des zones difficiles d’accès. Le groupe japonais vise à terme des opérations de contrôle et de soudage.
Un robot de deux pieds pour les surfaces verticales
Le démonstrateur mesure environ 60 centimètres de long. Ses quatre jambes lui permettent d’avancer sur des parois verticales et courbes, tandis que les aimants maintiennent chaque appui sur l’acier. Cette architecture doit aussi lui permettre de se déplacer dans des espaces plus étroits qu’un échafaudage classique.
Kawasaki n’annonce pas encore de mise en service commerciale. Le prototype constitue une première étape vers une machine plus grande capable d’inspecter les cordons de soudure ou de souder directement sur la coque. Les essais doivent notamment valider l’adhérence, la perception et la planification sur des surfaces irrégulières.
Le groupe prévoit des expérimentations dans son chantier de Sakaide, dans la préfecture de Kagawa. Plusieurs médias japonais et maritimes ont relayé la présentation cette semaine. Aucun calendrier de déploiement ni niveau de performance détaillé n’a été communiqué.
Réduire les travaux en hauteur dans les chantiers navals
Les coques imposent aujourd’hui de nombreuses interventions en hauteur. Les équipes doivent installer des nacelles ou des échafaudages pour contrôler et traiter des zones éloignées du sol. Un robot magnétique pourrait effectuer une première inspection, repérer un défaut et limiter le temps passé par les opérateurs dans ces positions.
Le soudage représente un objectif plus exigeant. Le robot devra rester stable malgré les vibrations, transporter un outil et gérer la chaleur tout en conservant une trajectoire précise. La sécurité exigera aussi un système qui empêche la chute en cas de perte d’alimentation ou d’adhérence.
Le contexte industriel explique l’intérêt de Kawasaki. Les chantiers japonais font face au vieillissement de leur main-d’œuvre et cherchent à automatiser davantage la construction navale. Le groupe a par ailleurs annoncé un programme d’investissement dans l’intelligence artificielle physique pour ses activités industrielles.
Un prototype spécialisé avant les humanoïdes généralistes
Ce robot ne cherche pas à reproduire la forme humaine. Son format quadrupède et ses pieds magnétiques répondent à un environnement précis, celui des grandes structures en acier. Cette spécialisation peut faciliter un déploiement plus rapide qu’un humanoïde polyvalent, à condition que les essais confirment sa fiabilité.
Kawasaki travaille aussi sur des robots de service et sur le quadrupède montable Corleo. Le prototype naval montre une autre voie : adapter directement la mobilité au chantier plutôt que demander à une machine généraliste de s’accommoder d’une coque verticale. Les prochaines annonces devront préciser la charge utile, l’autonomie et les tâches réellement exécutées à Sakaide.