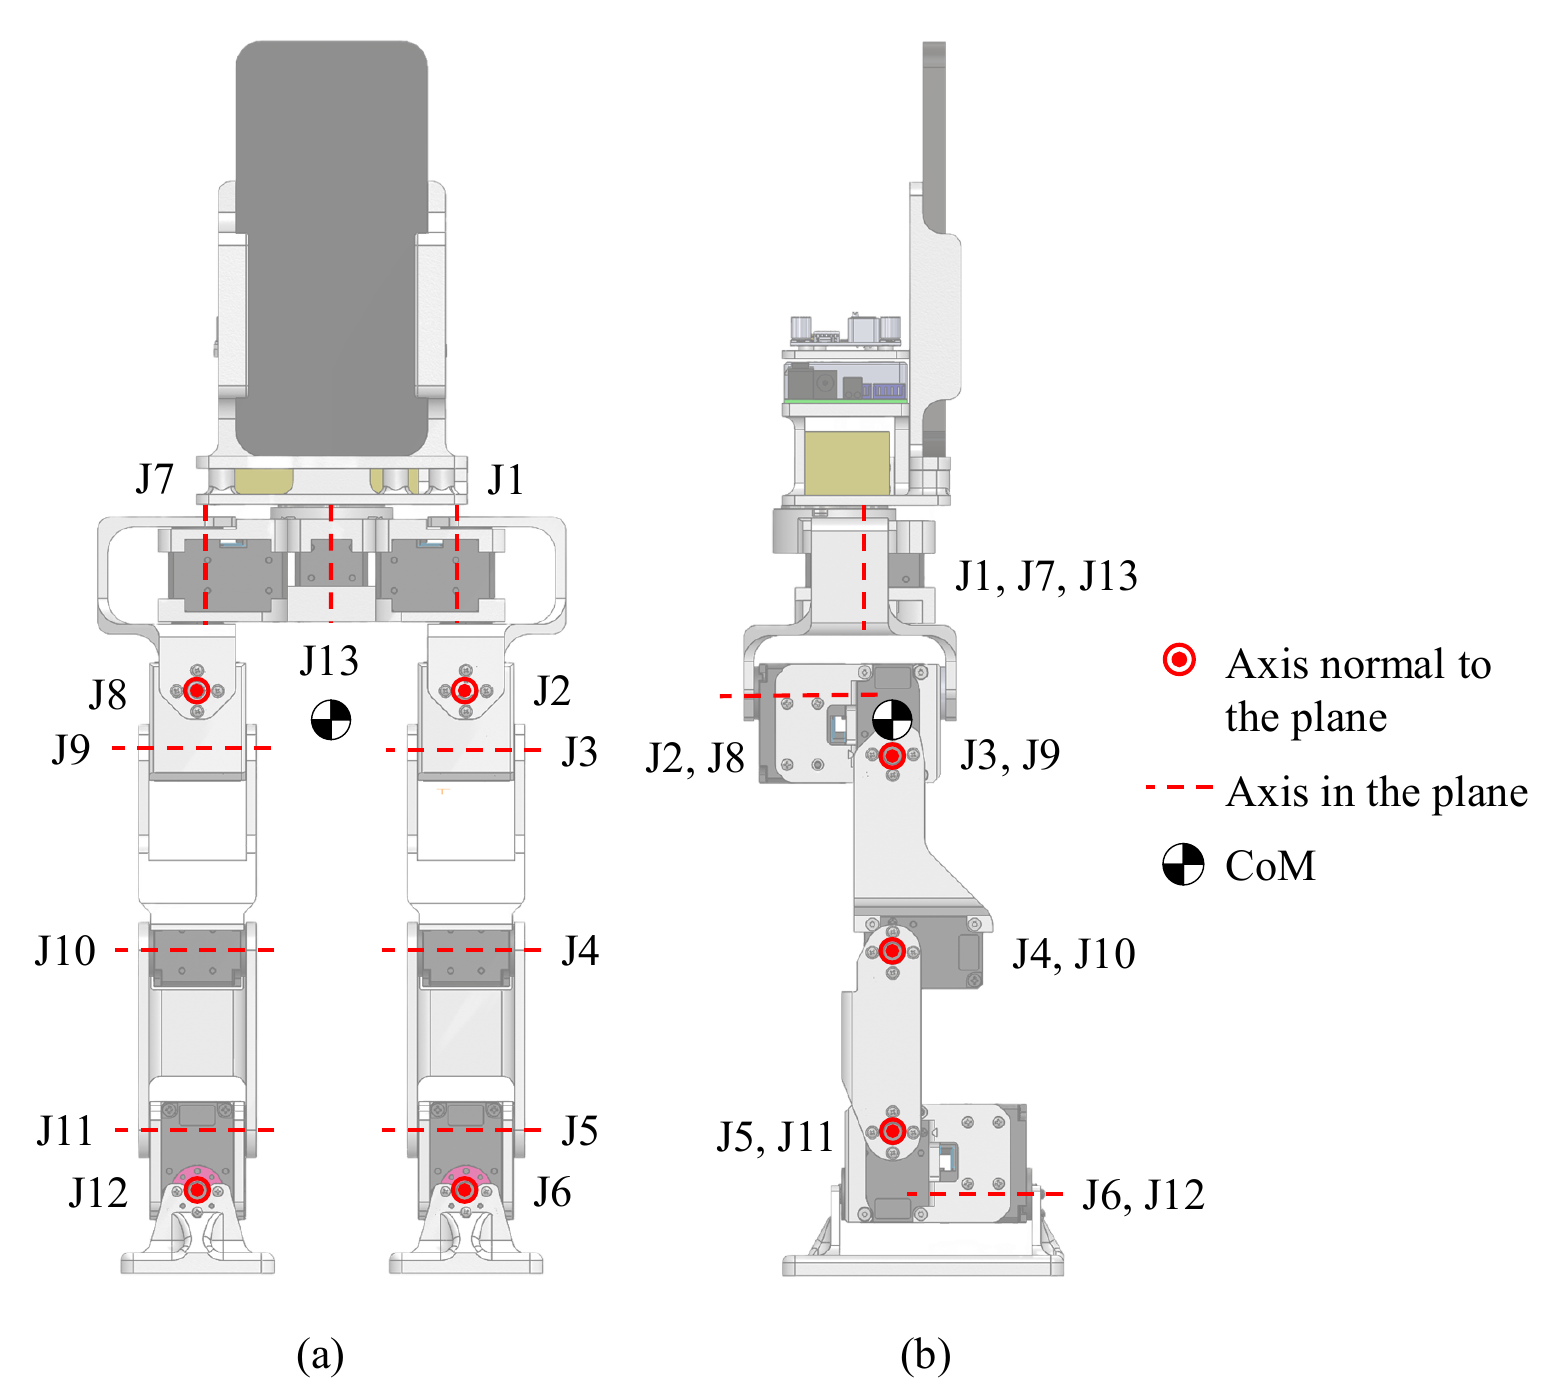
Une équipe de l’UCLA a conçu PhoneBot, un petit humanoïde open source qui utilise un smartphone Android comme caméra, centrale inertielle et ordinateur de contrôle. Le prototype mesure 48 centimètres et son matériel coûte environ 400 dollars, téléphone non compris.
PhoneBot cherche à rendre l’expérimentation sur les robots bipèdes plus accessible. Au lieu d’assembler plusieurs caméras, capteurs de mouvement et cartes de calcul, les chercheurs réutilisent les composants déjà réunis dans un smartphone. L’appareil est installé verticalement dans le torse du robot et lui fournit sa perception visuelle, son orientation et une partie du calcul nécessaire aux mouvements.
Treize moteurs et quatre téléphones testés
Le robot pèse environ 1,8 kilogramme avec son téléphone. Il possède treize moteurs : six pour chaque jambe et un pour faire pivoter le torse. Cette articulation supplémentaire permet d’orienter la caméra sur le côté sans déplacer les pieds, une fonction utile pour suivre une personne tout en maintenant l’équilibre.
L’équipe a testé quatre appareils Android de générations et de prix différents : un Honor 9 lancé en 2017, un Moto G 2025, un Samsung Galaxy A16 5G et un Moto G 2024. Tous ont assuré les fonctions principales de perception, de commande et de traitement d’image. Le plus ancien n’a toutefois pas pu utiliser la cartographie, faute de services Google compatibles.
Le smartphone transmet ses consignes en Wi-Fi à un petit ordinateur embarqué, qui les relaie vers les moteurs. Dans les démonstrations présentées, PhoneBot marche sur un sol plat, suit une personne avec sa caméra et se relève après avoir été posé face contre terre. Le système conserve pour l’instant une dépendance à un ordinateur externe pour la reconnaissance vocale et le traitement du langage.
Un entraînement symétrique pour stabiliser la marche
Les chercheurs ont entraîné le contrôleur de locomotion en simulation, en intégrant les limites mécaniques des moteurs et des articulations. Les premiers essais produisaient pourtant une démarche asymétrique : une jambe supportait davantage la charge et un pied restait plus souvent en avant.
Pour corriger ce comportement, l’équipe a ajouté à chaque exemple d’entraînement une version miroir qui échange la gauche et la droite. Cette augmentation des données a amélioré la vitesse et la régularité de l’apprentissage dans cinq séries de tests. Elle a également mieux réparti l’effort entre les deux jambes une fois le contrôleur transféré sur le robot réel.
Notre analyse
PhoneBot n’est pas encore une plateforme de manipulation. Le prototype n’a pas de bras, se limite aux terrains plats et ne peut pas porter de charge importante. Son intérêt réside plutôt dans la réduction du ticket d’entrée pour étudier la locomotion humanoïde. Le smartphone remplace plusieurs composants coûteux tout en offrant une interface familière et régulièrement mise à jour.
Le caractère open source doit maintenant être confirmé par la publication complète et exploitable des plans, du logiciel et des procédures d’assemblage. Les prochaines étapes annoncées portent sur les sols irréguliers, de petits bras et l’exécution locale de fonctions linguistiques. Si la reproductibilité suit, PhoneBot pourrait devenir un support utile pour l’enseignement et le prototypage rapide.
Sources : projet PhoneBot, prépublication arXiv, Tech Xplore et Heise.