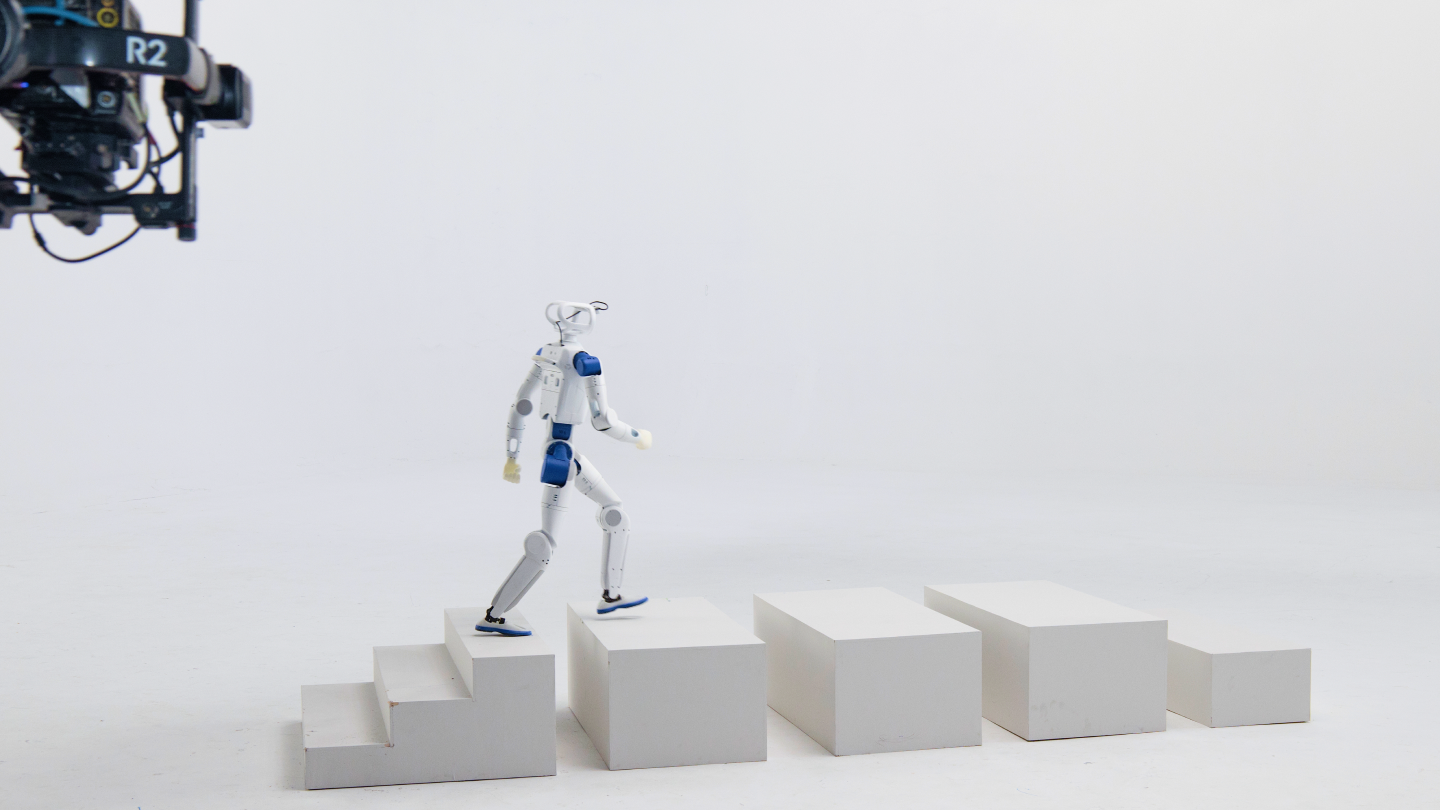
La jeune entreprise chinoise RoboParty lance RP1, un robot humanoïde de recherche dont elle promet d’ouvrir à la fois le matériel et le logiciel. La plateforme mesure environ 1,3 mètre et doit permettre aux laboratoires d’étudier la locomotion, la commande du corps entier et le transfert de la simulation vers le robot réel.
L’annonce a été publiée le 15 octobre 2026. RoboParty présente RP1, également appelé ROBOTO 01, comme la suite de son projet RPO lancé en janvier. Le constructeur veut donner accès aux plans mécaniques, aux ressources de ses actionneurs ROMOMO, aux pilotes de bas niveau, au micrologiciel, aux outils de simulation et aux cadres d’apprentissage.
Deux configurations pour la recherche
La version standard dispose de 24 degrés de liberté actionnés. Elle cible surtout les travaux sur la marche bipède, l’équilibre et le passage d’une politique entraînée en simulation vers une machine physique. La version Pro monte à 30 degrés de liberté, hors mains, avec un cou à deux axes et deux bras à sept axes.
RoboParty prévoit des modules de tête et des effecteurs de poignet interchangeables. Sa propre main RP Hand peut compléter la plateforme pour les expériences de manipulation. Cette modularité doit permettre à un laboratoire de conserver le même corps tout en changeant les capteurs ou l’outil final selon le protocole étudié.
Le robot sait déjà marcher en continu, résister à des perturbations, se relever après une chute et reproduire des mouvements humains, selon le constructeur. Ces capacités constituent un point de départ, mais l’entreprise ne publie pas encore de prix, de date de livraison ni de mesures indépendantes sur l’autonomie et la fiabilité.
Une pile ouverte du contrôle à l’apprentissage
L’ouverture annoncée ne se limite pas à une interface de programmation. RoboParty cite les structures mécaniques, les actionneurs, les algorithmes de contrôle et les outils de développement. L’objectif est de permettre aux chercheurs de déterminer si une erreur vient du modèle, de la politique de commande, de la réponse d’un moteur ou de la mécanique.
RP1 doit fonctionner avec PartyOS, le système d’IA incarnée de l’entreprise, ainsi qu’avec UFO pour l’apprentissage par renforcement non supervisé et MimicLite pour l’imitation de mouvements. Des outils de téléopération en réalité virtuelle, de collecte et de relecture des données sont également annoncés.
Le dépôt GitHub public sert de point d’entrée au projet. La valeur réelle de la promesse dépendra toutefois de la profondeur des fichiers publiés, de leurs licences, de la documentation et de la possibilité de reproduire les résultats sur une machine livrée.
Notre analyse
Un humanoïde réellement ouvert peut réduire le temps consacré à reconstruire une base matérielle avant chaque expérience. Il peut aussi faciliter la comparaison de méthodes sur une configuration commune, à condition que les versions du matériel et du logiciel soient précisément tracées.
RP1 arrive sur un marché où plusieurs plateformes se disent ouvertes alors que certaines couches restent propriétaires. RoboParty se distingue en promettant l’accès aux actionneurs et au contrôle de bas niveau. La disponibilité effective des plans, le prix et la qualité du support décideront si RP1 devient un outil de laboratoire durable ou une vitrine technique.
Sources : communiqué de RoboParty et dépôt GitHub RP1.