NVIDIA a publié ASPIRE 1.0 en open source, un cadre logiciel dans lequel des agents améliorent les compétences d’un robot en révisant du code plutôt qu’en réentraînant ses poids. Le laboratoire annonce 99 % de réussite sur 80 tâches LIBERO-Pro.
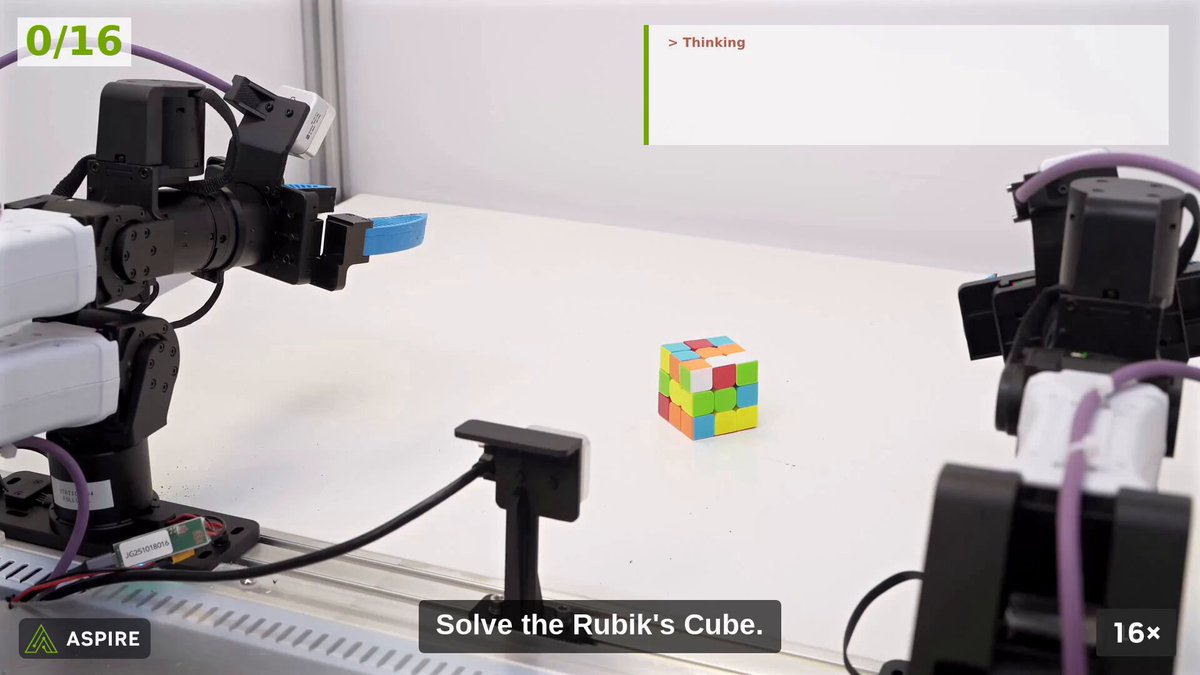
La version 1.0, dévoilée le 16 octobre par le chercheur Jim Fan, ajoute la découverte et l’amélioration de compétences sur robot réel. Parmi les démonstrations figure la résolution d’un Rubik’s Cube. Le dépôt contient aussi des scénarios de manipulation, notamment dévisser une bouteille, verser son contenu ou emboîter des gobelets.
We are open-sourcing V1.0 of our agentic robotics framework, ASPIRE, with full real robot skill discovery and self improvement capabilities.
— Jim Fan (@DrJimFan) October 16, 2026
Les compétences deviennent du code réutilisable
ASPIRE propose une forme d’apprentissage continu différente de l’entraînement classique. Un grand modèle observe l’échec d’une tâche, modifie le programme qui pilote la manipulation, réessaie puis conserve les procédures qui fonctionnent. Le « modèle entraîné » devient ainsi une bibliothèque de compétences sensorimotrices lisibles et modifiables.
Le système peut répartir les essais entre plusieurs agents, chacun travaillant sur une compétence distincte. Les procédures retenues sont ensuite réutilisées sur d’autres tâches. NVIDIA présente cette approche comme un moyen de progresser rapidement sans lancer une nouvelle optimisation par descente de gradient à chaque problème.
Sur dix tâches LIBERO-Pro comparées dans le dépôt, le taux de réussite annoncé passe de 15 % avec GPT-6 Luna à 99 % avec Claude Opus 5.5. L’équipe indique également atteindre 97 à 100 % sur les tâches évaluées avec ses modèles les plus performants, dans LIBERO-Pro, Robosuite et BEHAVIOR-1K.
Du simulateur au robot réel
La version initiale d’ASPIRE avait déjà montré un débarrassage de table transféré de la simulation au réel. La version 1.0 formalise les procédures destinées au matériel, avec calibration, vérification de l’état de la scène et contrôle physique du résultat. Les recettes ne se limitent pas à rejouer des coordonnées fixes : elles décrivent des stratégies de prise, des reprises après échec et des critères de fin.
Les chiffres restent ceux de l’équipe et portent majoritairement sur des bancs d’essai. Ils ne prouvent pas qu’un robot puisse apprendre sans supervision dans un environnement industriel. NVIDIA avertit d’ailleurs que le système exécute du code Python généré par des modèles et ne constitue pas un bac à sable de sécurité.
Le dépôt recommande d’isoler les essais, de retirer les identifiants et montages sensibles, et de ne jamais donner à un agent de simulation un accès direct au matériel. La manipulation réelle exige une autorisation séparée et un opérateur. Ces garde-fous sont centraux : une boucle d’auto-amélioration utile en simulation peut devenir dangereuse dès qu’elle commande un bras physique.
ASPIRE 1.0 est distribué sous licence Apache 2.0 pour les éléments détenus par NVIDIA. Sa valeur dépendra désormais de la capacité d’équipes indépendantes à reproduire les résultats et à transférer les compétences vers d’autres robots.
Le projet fournit donc autant un banc d’essai pour les modèles qu’une méthode d’ingénierie robotique. Les résultats futurs devront préciser le nombre d’essais, les coûts d’API et les performances hors des scènes utilisées par l’équipe.
Sources : annonce de Jim Fan, dépôt officiel NVLabs et article de RuntimeWire.