EvergreenSLAM 0.3-preview transforme une carte 2D en mémoire spatiale exploitable par un agent logiciel. Le projet open source associe un lidar peu coûteux, un graphe de poses persistant et des lieux nommés afin qu’un robot puisse retrouver « la cuisine » ou « le bureau » sans conserver des coordonnées fragiles dans le contexte du modèle.
La version a été étiquetée le 16 octobre sur GitHub sous licence Apache 2.0. Son auteur présente le système comme un SLAM actif en permanence, sans séparation entre une phase de cartographie et une phase de localisation. Le robot continue de cartographier sa session courante tout en se localisant par rapport aux sessions déjà figées.
Des lieux qui survivent aux corrections de carte
Dans un système classique, une position enregistrée peut devenir fausse après une optimisation ou une reconstruction de la carte. EvergreenSLAM attache chaque lieu à une sous-carte du graphe de poses. Lorsque ce graphe est corrigé, le lieu se déplace avec lui.
L’interface en ligne de commande egs, également exposée sous forme d’outils MCP, permet à l’agent de demander sa position, d’enregistrer un lieu et d’y associer des observations. Les notes sont organisées comme une arborescence de fichiers. Un agent peut donc mémoriser qu’un objet se trouve dans un tiroir, puis résoudre plus tard le nom du lieu vers une pose utilisable par le navigateur du robot.
Un lidar à 30 dollars et un ordinateur ARM
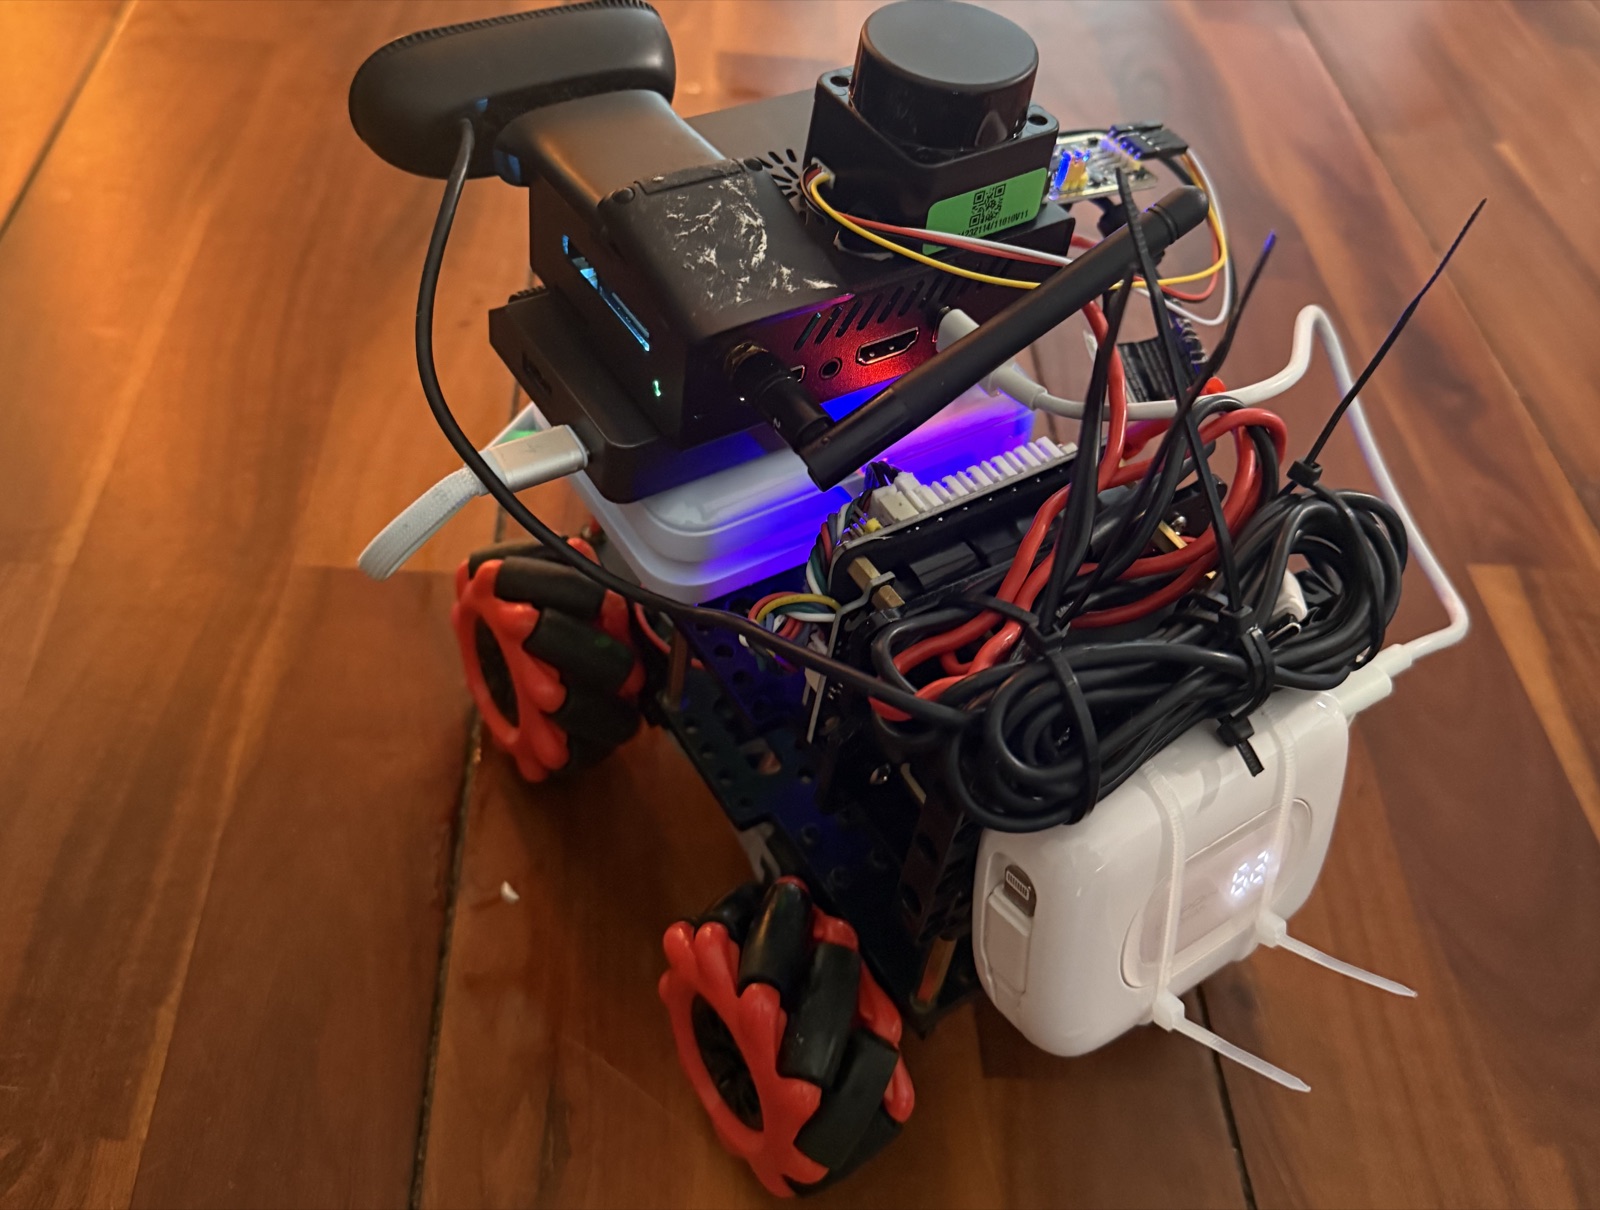
Le prototype décrit dans le dépôt utilise un lidar 2D vendu environ 215 yuans, soit une trentaine de dollars, un Orange Pi équipé d’un RK3588 et une base à roues Mecanum. Aucun GPU, caméra, odométrie de roue ou centrale inertielle n’est requis par le cœur du système.
L’auteur explique avoir fait circuler ce robot plusieurs jours dans un appartement. Lors d’un essai, un agent a rejoint la cuisine à partir de son nom, reculé après s’être coincé entre un purificateur d’air et l’encadrement d’une porte, puis comparé une nouvelle photo à une observation antérieure. La navigation et la vision provenaient d’outils séparés, tandis qu’EvergreenSLAM fournissait la position persistante.
Une préversion encore limitée
Le projet reste explicitement présenté comme une préversion. Il n’a été évalué que dans un appartement et sur des jeux de données publics. Il ne gère qu’un robot par carte, ne fusionne pas de capteur 3D et ne détecte pas automatiquement un déplacement brutal de la machine. Les sessions figées ne peuvent pas non plus être rouvertes.
L’intérêt du projet tient à son choix d’architecture : borner les ressources par la surface cartographiée plutôt que par le temps de fonctionnement. Les anciennes sous-cartes sont marginalisées et le graphe est simplifié, tandis que les poses figées restent constantes. Cette approche vise les petits robots domestiques ou éducatifs qui doivent fonctionner longtemps sans opérateur spécialisé.
Source : dépôt EvergreenSLAM 0.3-preview.