Une équipe de l’université Hangzhou Dianzi a validé en bassin un robot inspiré de la méduse, capable d’avancer grâce à des bras souples de rigidité asymétrique et à une propulsion combinant moteur et ressorts. Le prototype a parcouru environ 1,8 mètre en neuf secondes, soit une vitesse moyenne proche de 20 cm/s.
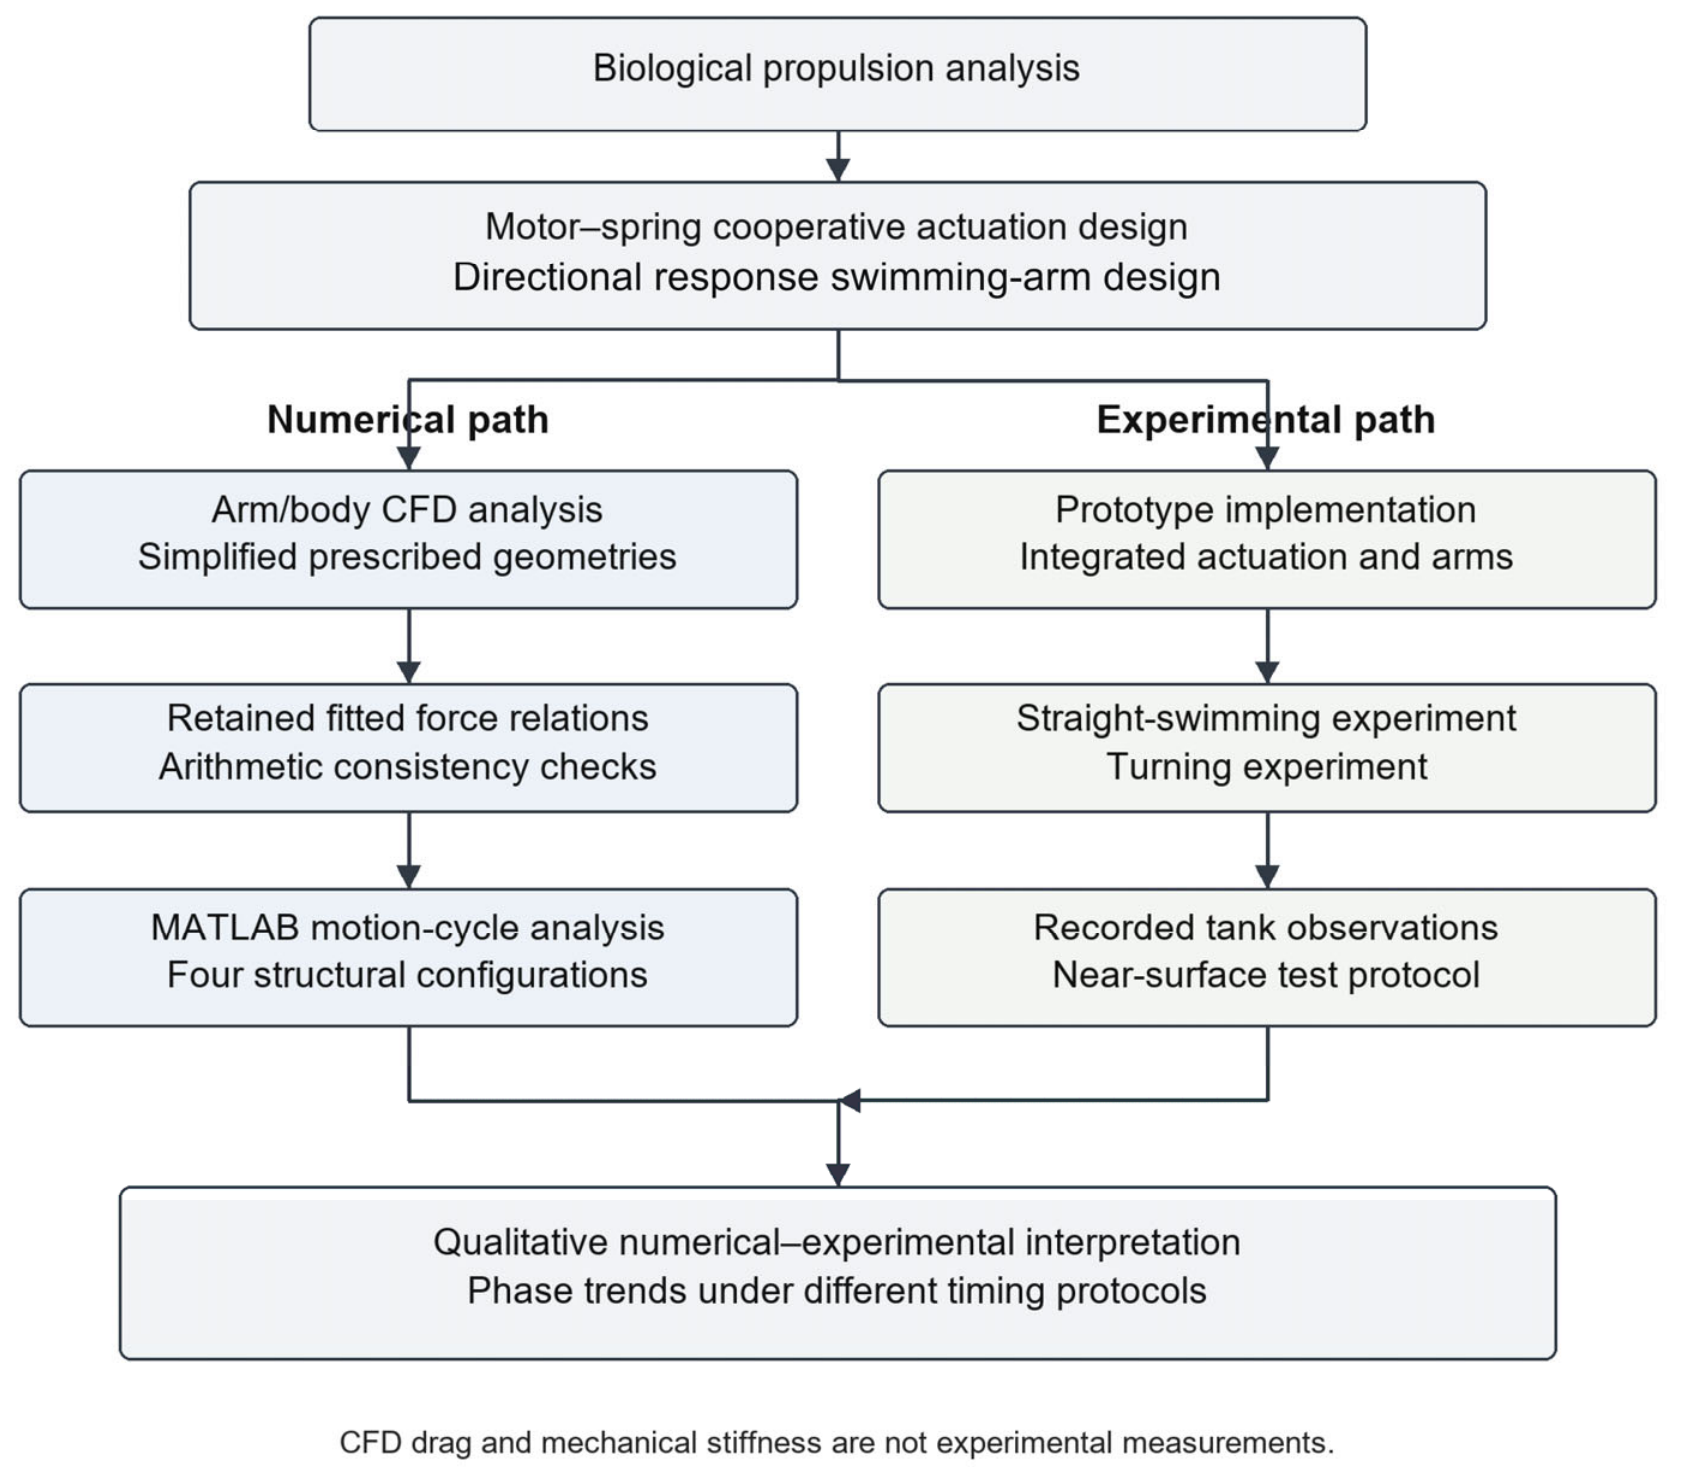
L’étude a été publiée le 16 octobre dans la revue Biomimetics. Les chercheurs cherchent à reproduire un cycle naturel en trois étapes : récupération des bras, poussée puis glisse. Un moteur charge des ressorts pendant le mouvement de retour, avant une libération rapide de l’énergie pour produire la poussée.
Des bras qui ne plient pas de la même manière
Chaque bras comprend des segments articulés, de petits ressorts de rappel et une structure de limitation. Le dispositif autorise une flexion pendant la récupération, lorsque le robot doit réduire la résistance de l’eau, mais s’oppose à cette flexion pendant la poussée.
Cette asymétrie mécanique vise à obtenir deux comportements avec la même structure passive. Le moteur organise le cycle et le ressort fournit une partie de la puissance instantanée. Les auteurs parlent ainsi d’un entraînement coopératif à deux sources d’énergie, sans ajouter un actionneur indépendant sur chaque articulation.
20 cm/s en moyenne dans le bassin
Dans les essais enregistrés, le robot a atteint environ 27 cm/s en moyenne pendant les seules phases de poussée et de glisse. Sur le cycle complet, récupération comprise, la moyenne est proche de 20 cm/s. La vitesse angulaire maximale mesurée lors d’un virage est d’environ 4,2 degrés par seconde.
Les chercheurs ont aussi simulé l’écoulement autour des bras et du corps. Les ajustements numériques retenus indiquent une réduction de traînée comprise entre 52,87 et 54,41 % pour les bras entre 0,10 et 0,30 m/s, ainsi qu’environ 44,49 % pour le corps. L’article précise toutefois qu’il s’agit de comparaisons issues de modèles ajustés, et non de réductions directement mesurées.
Des résultats encourageants mais préliminaires
Le prototype démontre que la combinaison moteur-ressort peut produire un déplacement rectiligne et un virage contrôlé. Cette simplicité pourrait intéresser les robots sous-marins destinés à l’observation, lorsque le bruit, l’encombrement et la consommation doivent rester limités.
Les auteurs restent prudents. La rigidité des bras n’a pas encore fait l’objet d’une caractérisation quantitative complète. La variabilité entre essais indépendants et la validation du modèle avec une chronologie strictement identique ne sont pas établies dans les données conservées. Le travail valide donc une architecture mécanique, mais pas encore ses performances dans un courant naturel ou sur une mission prolongée.
Source : article scientifique publié dans Biomimetics, sous licence CC BY 4.0.