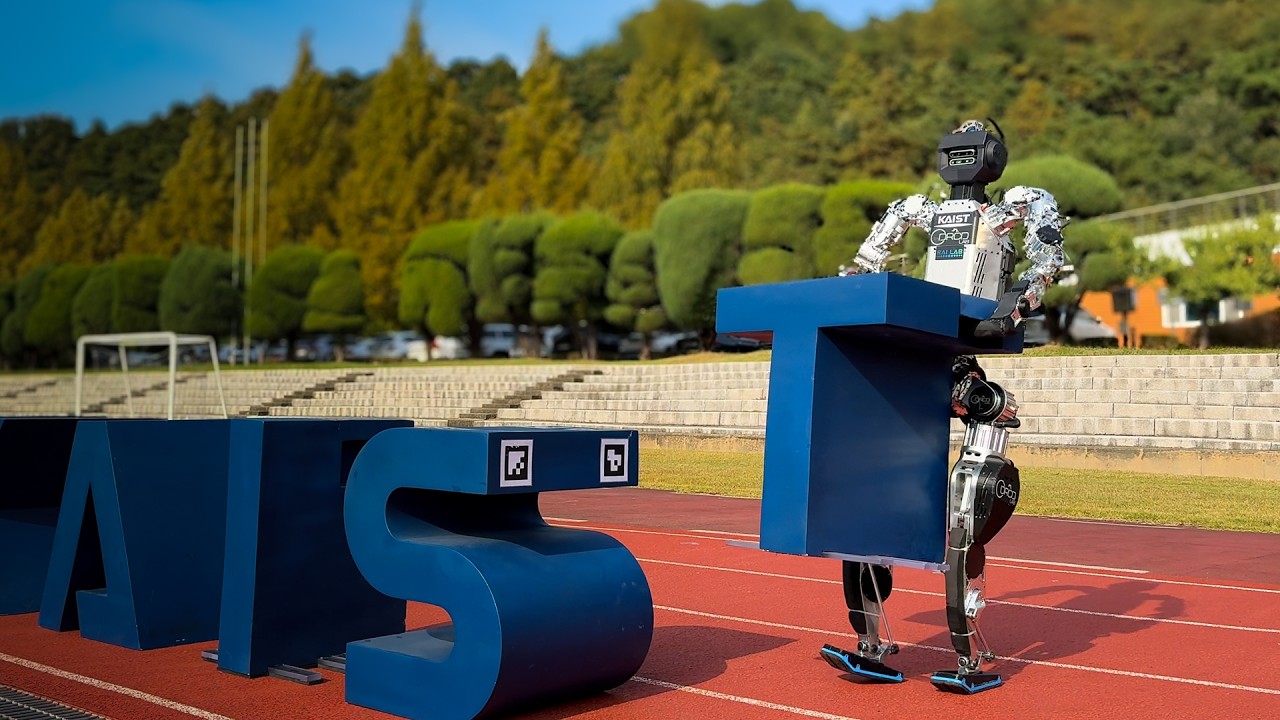
Le laboratoire DRCD de KAIST a montré son humanoïde v0.9 poussant une charge de 35 kg et levant 20 kg tout en marchant. La démonstration, publiée le 19 octobre, repose sur les caméras embarquées du robot, sans système externe de capture de mouvement.
La vidéo officielle montre la machine déplacer puis ordonner des blocs pour former le mot « KAIST ». Le robot doit coordonner ses bras, son torse et ses jambes pendant les contacts, tout en corrigeant sa posture à partir de sa propre perception visuelle.
Deux charges pour deux efforts différents
KAIST distingue une poussée de 35 kg d’un levage de 20 kg. Dans le premier cas, le robot doit vaincre le frottement de l’objet sur le sol et transmettre l’effort de ses bras jusqu’à ses appuis. Dans le second, il supporte directement le poids contre la gravité. Ces valeurs décrivent les tâches montrées, pas une capacité de charge certifiée pour un usage industriel.
La démonstration est centrée sur la « locomanipulation », c’est-à-dire l’exécution simultanée de la locomotion et de la manipulation. Séparer les contrôleurs des bras et des jambes devient vite insuffisant lorsqu’un effort exercé avec les mains déplace le centre de masse ou menace l’équilibre du robot.
Un humanoïde qui voit avec ses propres caméras
L’absence de caméras de suivi installées dans la pièce est un point important. De nombreuses expériences de laboratoire fournissent au robot une position très précise des objets grâce à une infrastructure externe. KAIST indique ici utiliser le retour visuel embarqué, une architecture plus proche des contraintes d’une usine ou d’un entrepôt.
Le v0.9 combine les travaux du Dynamic Robot Control and Design Laboratory, dirigé par le professeur Hae-Won Park, et ceux du Robust AI Locomotion Lab sur la manipulation. Le programme prolonge le v0.7, un bipède de 75 kg présenté plus tôt en 2026 avec des actionneurs, réducteurs et pilotes de moteurs conçus par l’équipe coréenne.
La nouvelle version ajoute un haut du corps capable d’interagir avec des charges. Selon les informations publiées avec la démonstration, l’apprentissage associe renforcement et mouvements humains de référence afin d’obtenir des gestes physiquement cohérents.
Une vidéo officielle, mais pas encore un test d’usine
Le scénario reste structuré : objets connus, espace dégagé et séquence courte. La vidéo ne documente ni la répétabilité sur plusieurs heures, ni le taux d’échec, ni la résistance aux variations d’éclairage et de placement. Elle n’établit donc pas à elle seule que le robot est prêt à travailler sur une ligne de production.
Elle fournit toutefois des chiffres publics et une séquence complète, ce qui permet de suivre les progrès au-delà d’un simple mouvement spectaculaire. La charge levée de 20 kg correspond aussi au seuil annoncé dans la feuille de route 2028 de l’alliance coréenne K-Humanoid, même si les autres critères de cette feuille de route ne sont pas tous mesurés dans cette vidéo.
Notre analyse
La difficulté n’est plus seulement de faire marcher un humanoïde, mais de conserver un équilibre exploitable lorsque les bras poussent, tirent ou soulèvent. Sur ce point, la perception embarquée compte autant que la charge : un robot dépendant d’un studio équipé de caméras ne peut pas être déplacé facilement vers un poste réel.
KAIST montre une étape de recherche crédible, pas un produit. Le prochain niveau de preuve devra porter sur des séries d’essais comparables, des objets variés et des durées longues. C’est à cette condition que les 35 kg poussés et les 20 kg levés pourront devenir des indicateurs de productivité, et non seulement de capacité technique.
Sources : vidéo officielle du KAIST DRCD Lab, laboratoire DRCD de KAIST et Tech Times.