Enact Intelligence sort de la discrétion avec un financement de 30 millions de dollars, soit environ 26,7 millions d’euros. La jeune pousse zurichoise veut développer une pile robotique complète où capteurs, actionneurs, données et modèles d’intelligence artificielle sont conçus ensemble pour apprendre la manipulation par la force et le toucher.
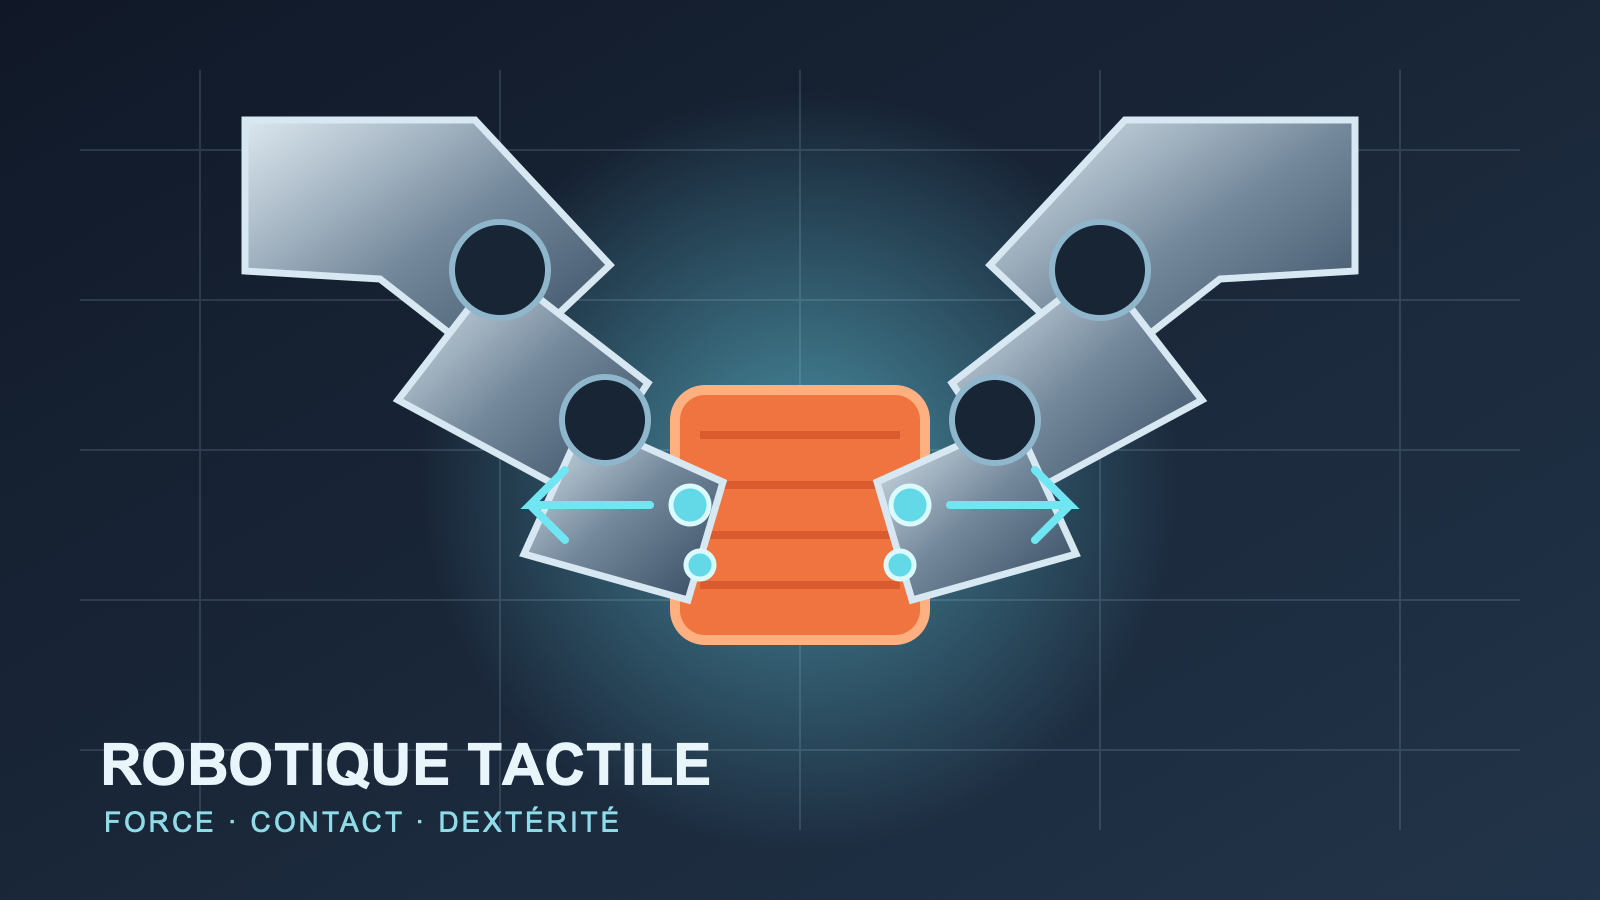
L’entreprise part d’une limite concrète des systèmes guidés principalement par la vision. Une caméra peut reconnaître un objet et estimer sa position, mais elle renseigne moins directement sur la résistance d’un câble, l’ajustement d’une pièce ou la pression exercée pendant un assemblage. Enact veut exploiter les efforts mesurés dans les actionneurs et la proprioception du robot afin d’adapter le geste pendant le contact.
Le toucher comme signal d’apprentissage
Le « toucher » évoqué par Enact ne désigne pas nécessairement une peau artificielle comparable à celle d’un humain. Il s’agit surtout de mesurer ce qui se passe mécaniquement : position des articulations, couple, force appliquée et réaction de l’objet. Ces signaux doivent compléter la vision pour entraîner des politiques de manipulation plus robustes.
La société cite des tâches comme le passage d’un câble, l’utilisation d’un outil ou l’assemblage de composants. Elles exigent de corriger la trajectoire à mesure que le robot rencontre une contrainte. Une commande fondée sur l’image seule peut échouer alors que l’objet semble correctement placé ; un retour d’effort peut révéler un blocage ou un mauvais alignement avant que la pièce soit endommagée.
Une pile allant du matériel aux modèles
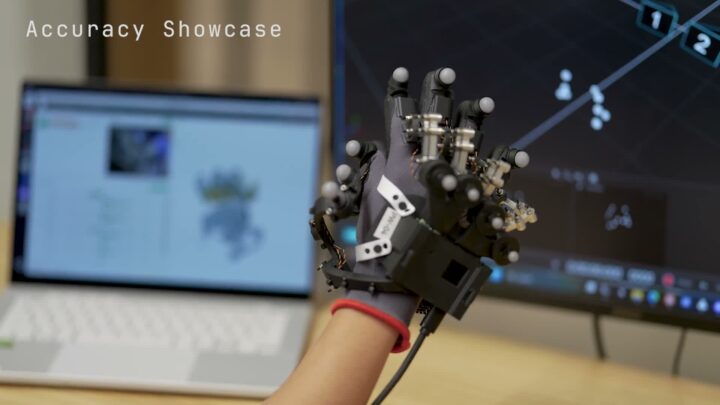
Enact ne présente pas encore de produit commercial ni de performances mesurées chez un client. Son programme porte sur quatre maillons : les capteurs, les actionneurs, la collecte de démonstrations humaines et les modèles qui transforment ces données en mouvements. La jeune pousse recrute notamment des opérateurs chargés de téléopérer des robots avec des systèmes de capture de mouvement, puis de contrôler et d’annoter les trajectoires enregistrées.
Cette intégration verticale doit permettre de modifier simultanément le corps du robot et son apprentissage. Elle augmente aussi la difficulté du projet : une amélioration logicielle doit rester compatible avec la mécanique, tandis que les données produites avec une génération de matériel doivent conserver leur valeur lorsque celui-ci évolue.
Un tour inhabituellement élevé au préamorçage
Le financement réunit Redalpine, Notion Capital et Firstminute Capital. Tech.eu cite également parmi les investisseurs individuels Arthur Mensch, cofondateur de Mistral AI, Yann LeCun et Thomas Wolf de Hugging Face. Manuel Yves Galliker, fondateur et directeur général, a auparavant travaillé sur la commande robotique chez 1X et sur les systèmes d’apprentissage chez Physical Intelligence.
Les 30 millions de dollars doivent financer l’équipe, le matériel et la recherche. Ce montant donne à Enact les moyens de fabriquer des prototypes et de structurer une collecte de données physiques, mais ne valide pas encore son approche. Les prochains indicateurs attendus seront le taux de réussite sur des tâches variées, le nombre de démonstrations nécessaires, la capacité de transfert entre robots et la tenue des performances dans la durée.
Enact rejoint ainsi un groupe de sociétés qui cherchent à améliorer la dextérité robotique en associant matériel et apprentissage. Sa différence revendiquée tient à la place donnée aux forces dès la conception. La valeur industrielle de cette stratégie dépendra de sa capacité à convertir ces signaux supplémentaires en gestes plus fiables, sans rendre le système trop coûteux à déployer et à maintenir.
Sources : Enact Intelligence ; FrenchWeb ; Tech.eu.