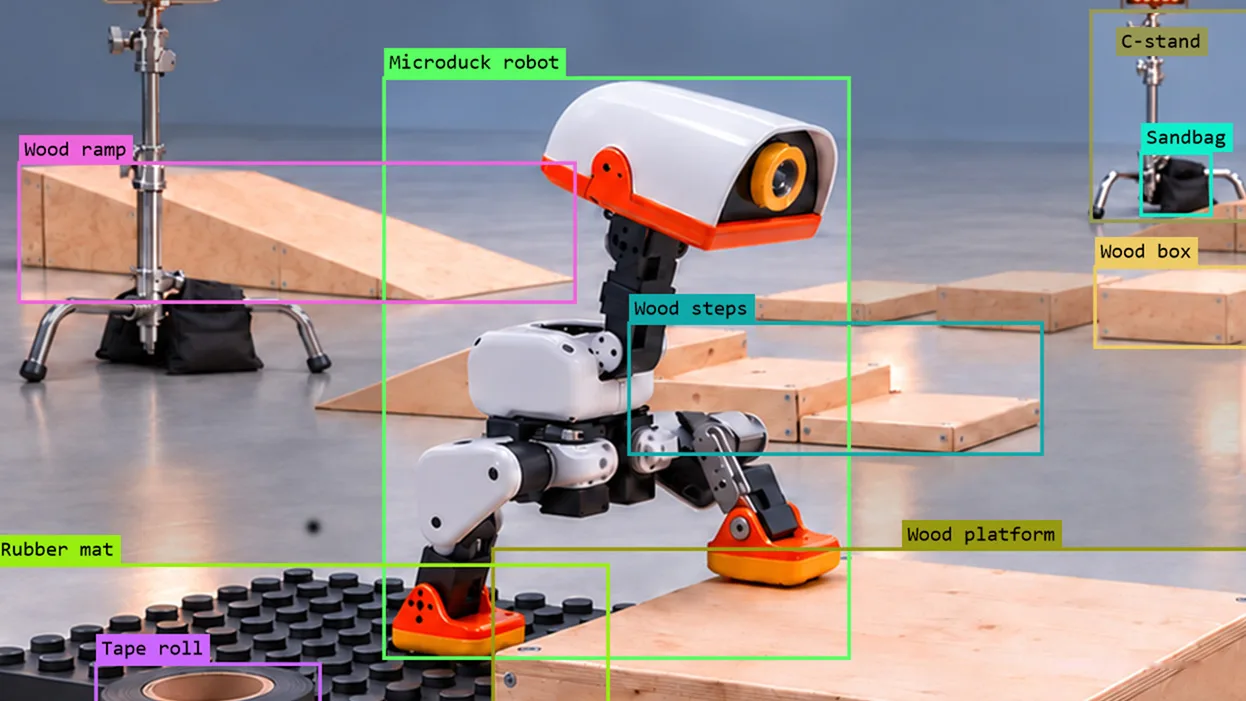
NVIDIA a publié un parcours technique qui combine agents IA, génération d’environnements 3D et apprentissage par renforcement pour entraîner Microduck, un petit robot bipède open source. Le test reste entièrement simulé, mais il détaille une chaîne allant de la conception d’un parcours d’obstacles à la validation locale d’une politique de locomotion.
Microduck sert de robot de référence. Des agents préparent le plan, les objets 3D et les instructions, puis Isaac Lab entraîne la politique dans 4 096 environnements parallèles. NVIDIA indique avoir utilisé un GPU RTX PRO 6000 Blackwell Workstation Edition pour cette phase.
Des agents pour préparer le travail robotique
Le workflow commence sur une machine RTX Spark. Hermes et le modèle Nemotron 3.5 Bolt transforment une consigne en plan de projet. Ils examinent la documentation de Microduck, définissent les dimensions du parcours et listent les éléments à produire. Un autre agent, Astra, prend ensuite en charge la création des actifs et l’assemblage de la scène.
Les objets sont modélisés dans FreeCAD puis enrichis dans Blender avant leur export en OpenUSD. NVIDIA souligne aussi la possibilité de réutiliser les quelque 2 000 actifs de sa bibliothèque SimReady afin de limiter la création manuelle.
Le parcours est assemblé dans Isaac Sim. Le moteur Newton simule les contacts et le comportement mécanique, tandis qu’Isaac Lab pilote l’apprentissage par renforcement. Le robot reçoit des observations issues de sa caméra de profondeur et de son état interne, choisit une action puis obtient un retour selon sa progression, ses collisions ou ses chutes.
Une politique entraînée dans 4 096 mondes
La multiplication des environnements permet au même modèle d’accumuler rapidement des essais. Dans l’expérience décrite, Microduck apprend à franchir des rampes et des surfaces irrégulières tout en conservant son équilibre. La politique est ensuite rapatriée sur RTX Spark et évaluée dans Isaac Sim sans continuer son apprentissage.
NVIDIA recommande de mesurer les parcours terminés, les chutes, les collisions et les situations de blocage. Le transfert sur un robot réel vient seulement après cette validation. L’article ne présente pas d’essai physique et rappelle que les capteurs, les délais de commande, le jeu mécanique ou la tension des servomoteurs peuvent créer un écart important entre simulation et réalité.
Notre analyse
L’intérêt de cette démonstration tient moins à une nouvelle performance de Microduck qu’à l’orchestration du travail. Les agents automatisent une partie de la préparation, mais les hypothèses, les dimensions et la provenance des actifs restent consignées. Cette traçabilité sera indispensable pour distinguer une scène plausible d’un environnement réellement fidèle au robot.
Le passage à 4 096 simulations parallèles montre aussi la puissance de calcul nécessaire pour accélérer l’apprentissage. Le résultat devra maintenant être confirmé sur le Microduck physique. Sans cette étape, le workflow constitue un tutoriel reproductible de simulation, pas encore une preuve de déploiement autonome.
Sources : blog technique NVIDIA Robotics, dépôt officiel Microduck et publication officielle @NVIDIARobotics, 23 octobre 2026.