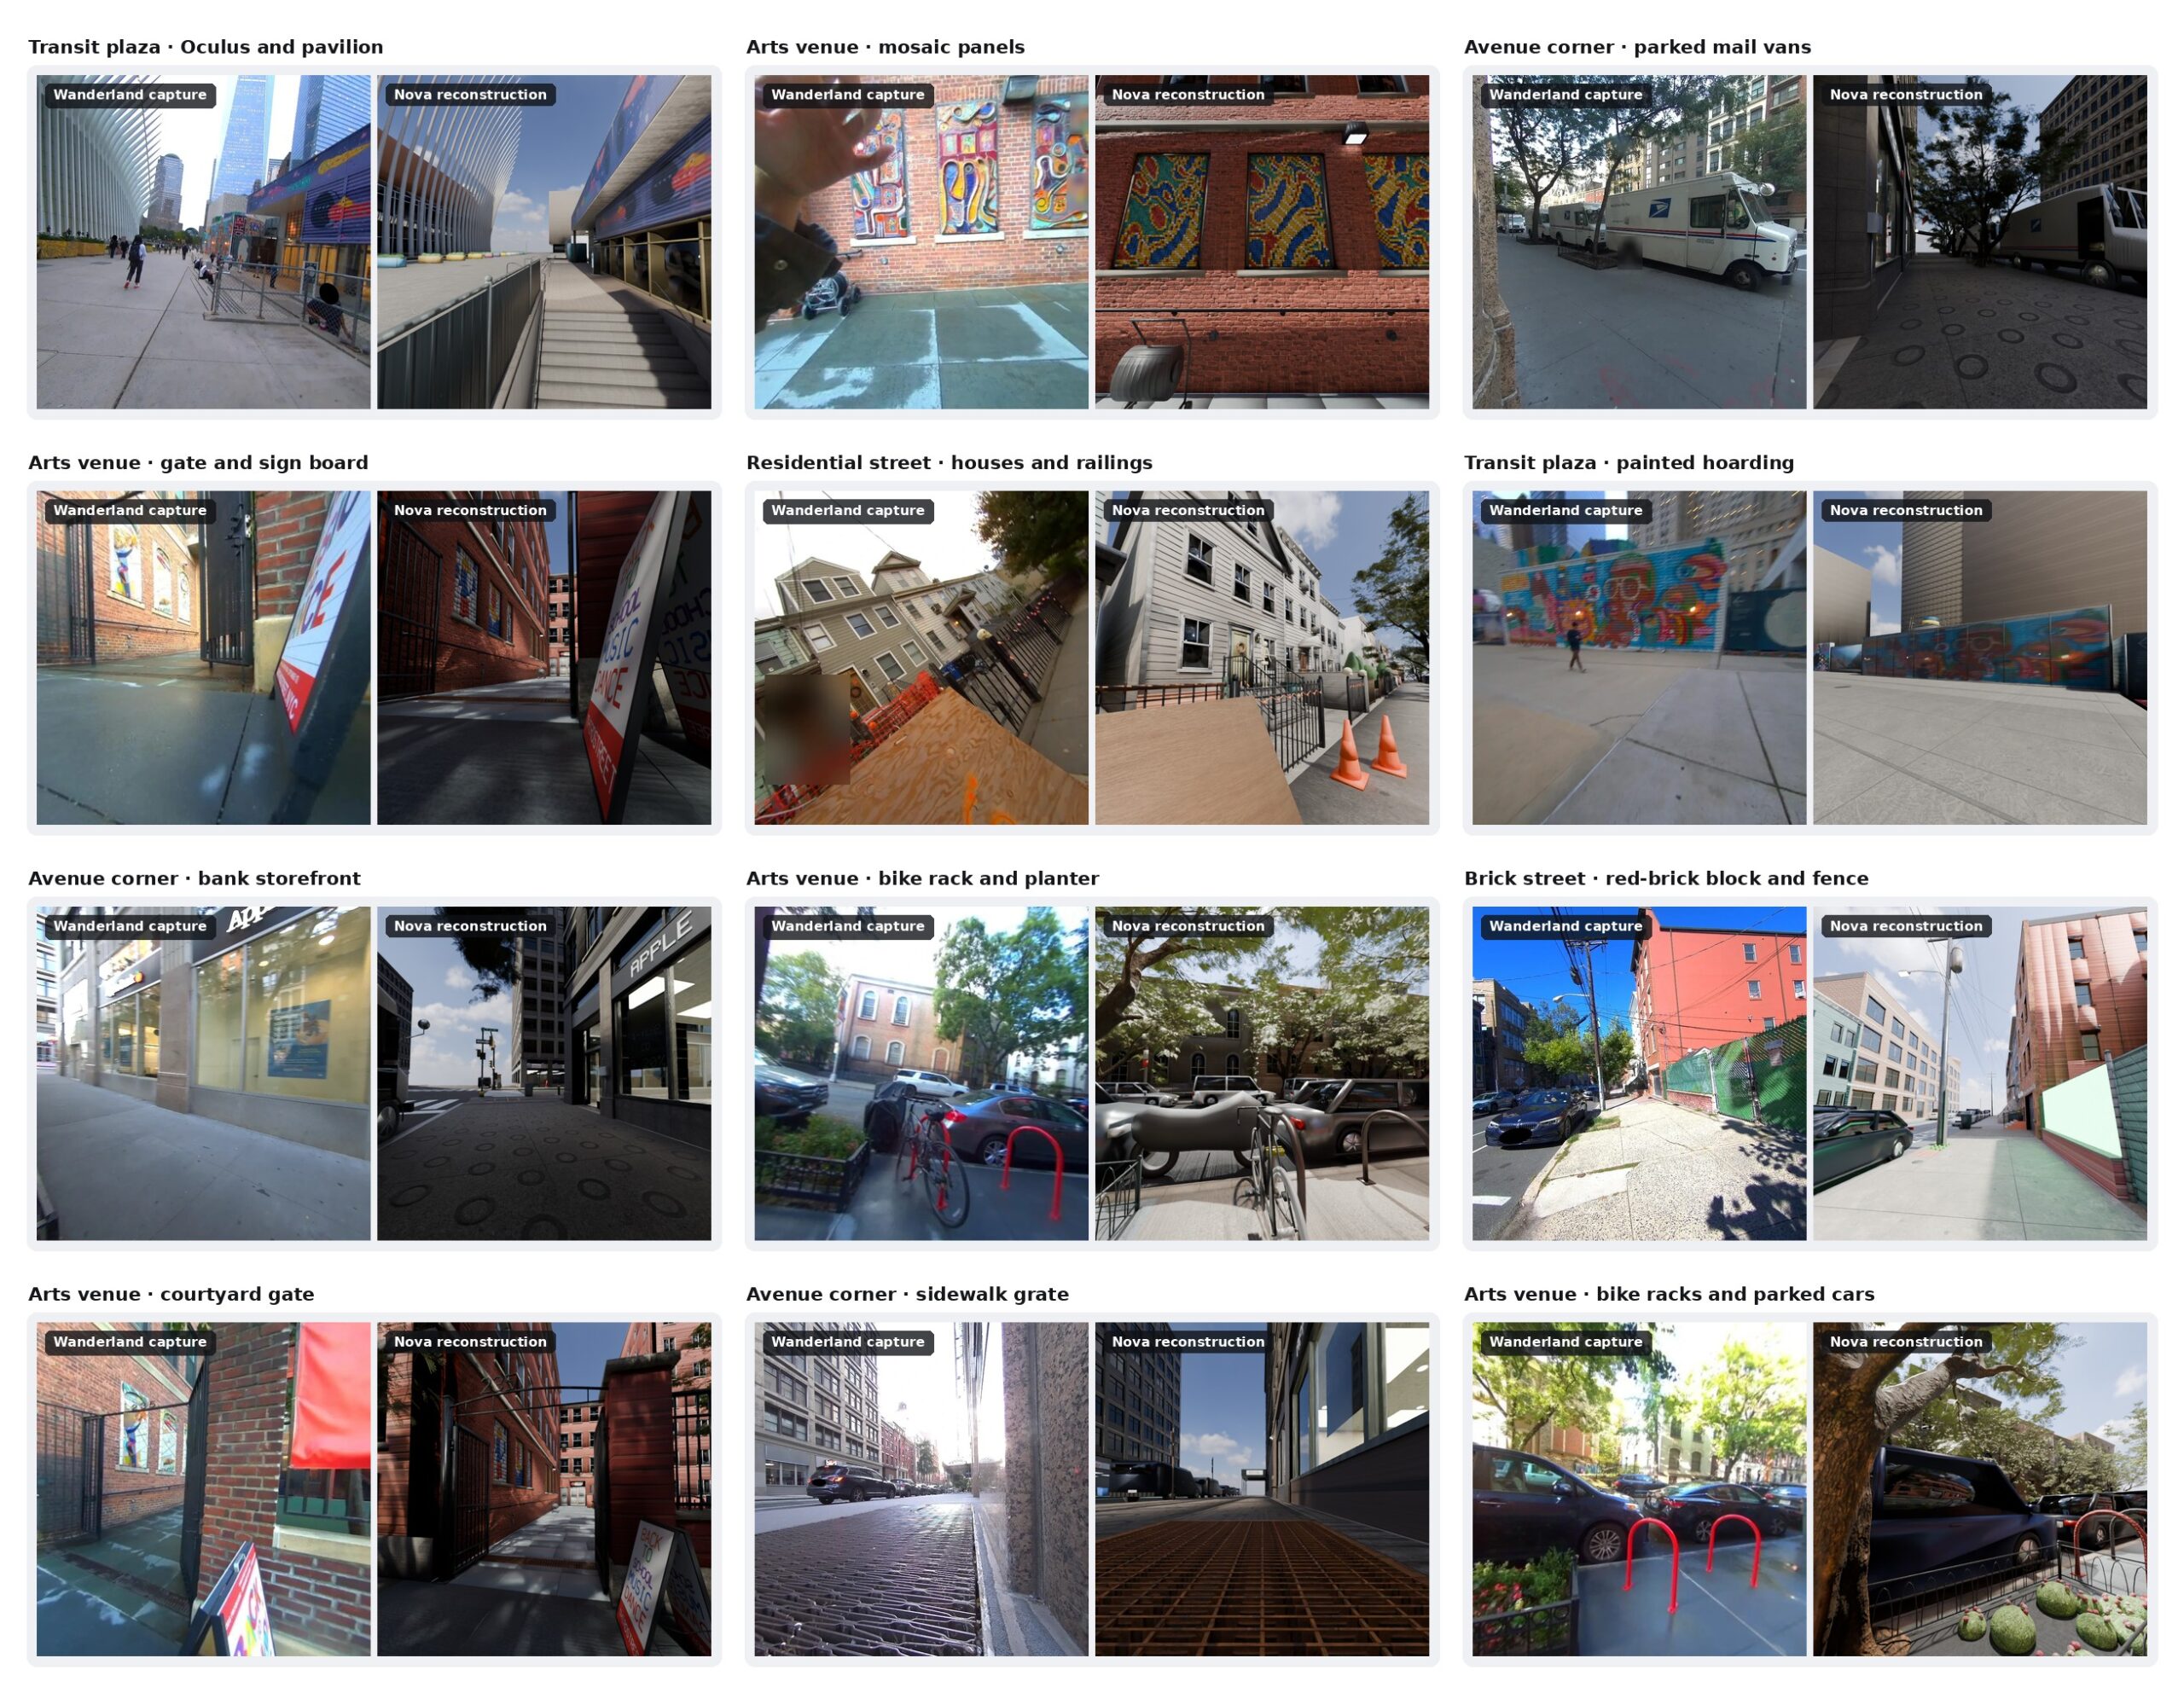
RareSense publie Nova Wanderland, une collection de 20 environnements extérieurs reconstruits à partir de captures réelles de New York et du New Jersey. Les scènes sont préparées pour Isaac Sim, MuJoCo, Gazebo et PyBullet, avec collisions, propriétés physiques et objets articulés.
Le jeu de données, diffusé sur Hugging Face sous licence Apache 2.0, part des captures du projet universitaire Wanderland. Ce dernier a été développé par le laboratoire AI4CE de l’université de New York et des chercheurs de Cornell. RareSense transforme ces observations en environnements éditables destinés à l’entraînement et à l’évaluation de systèmes robotiques.
Vingt scènes issues du monde réel
La collection comprend quatorze rues ou corridors, quatre espaces publics ouverts et deux autres lieux extérieurs : une cour de chargement et une zone mêlant parking et commerces. Chaque scène utilise huit photographies d’origine et une séquence d’images compressée. Dix environnements disposent aussi d’une géométrie issue d’un scan.
Le travail ne se limite pas à produire un décor visuel. Les objets sont séparés et décrits individuellement, avec des classes sémantiques, des dimensions et des positions. Les portes, barrières et autres éléments mobiles peuvent recevoir des charnières ou des glissières avec axes, limites de course et amortissement. Les corps rigides disposent aussi de paramètres de masse, d’inertie, de friction et de restitution.
Ces informations permettent de modifier un environnement, de déplacer ou remplacer un objet et de construire des variantes contrôlées. Un chercheur peut ainsi tester la navigation d’un robot dans plusieurs configurations d’une même rue, ou évaluer la manipulation d’un mécanisme sans repartir d’une scène entièrement synthétique.
Quatre moteurs de simulation visés
Nova Wanderland fournit des fichiers USD pour Isaac Sim, MJCF pour MuJoCo, SDF pour Gazebo et des scripts pour PyBullet. Des modèles GLB servent à la visualisation dans un navigateur. Les ressources comprennent aussi les textures PBR, les annotations, le code source procédural des scènes et les fichiers décrivant leur provenance.
La compatibilité avec plusieurs simulateurs est un point pratique : elle limite la dépendance à un seul moteur et permet de comparer des politiques dans des chaînes logicielles différentes. La documentation indique aussi les entrées utilisées, les empreintes des fichiers et les déclarations physiques, ce qui facilite l’audit d’une expérience.
Une base ouverte, pas encore un benchmark validé
Les auteurs préviennent que cette première version ne constitue pas encore un benchmark robotique validé. Certaines propriétés géométriques et physiques sont estimées à partir des observations disponibles. Les performances obtenues en simulation ne suffisent donc pas à démontrer qu’un robot fonctionnera de la même façon sur le terrain.
L’intérêt immédiat réside surtout dans la mise à disposition de scènes extérieures structurées, plus difficiles à construire que des intérieurs standardisés. Le jeu de données Nova Wanderland livre les 20 environnements et leurs fichiers techniques, tandis que le projet Wanderland documente les captures réelles utilisées comme point de départ.