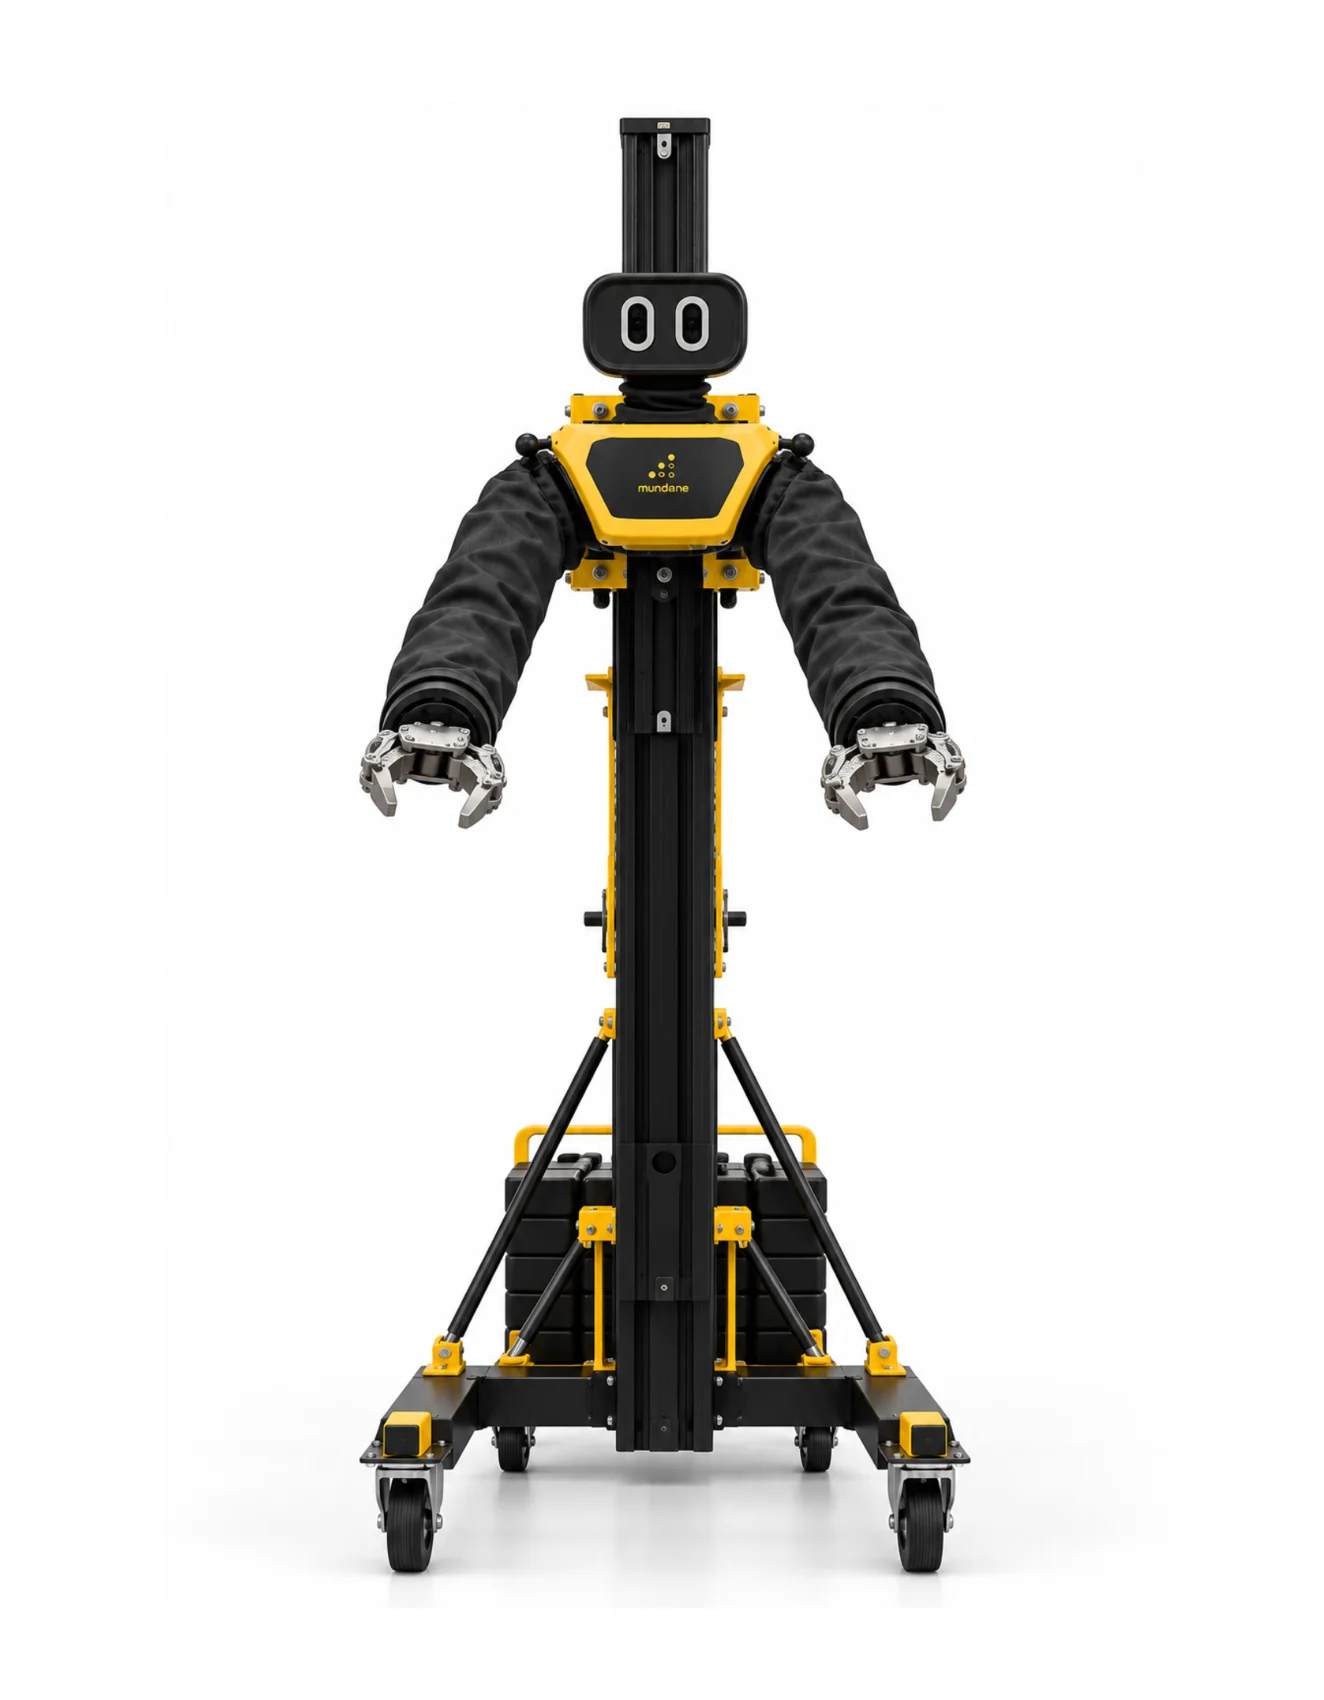
La jeune entreprise américaine Mundane présente un robot humanoïde téléopéré conçu pour intervenir dans des zones où un choc électrique, une explosion ou un obstacle mécanique mettrait un technicien en danger. L’opérateur reste à distance dans un exosquelette à retour d’effort, tandis que le robot reproduit ses mouvements et lui transmet les contacts ressentis par ses bras.
Le système annoncé le 28 octobre ne cherche pas encore à retirer l’humain de la boucle. Mundane veut au contraire conserver le savoir-faire des électriciens, soudeurs et autres métiers manuels. Le robot doit servir de « second corps » : la machine entre dans la zone à risque, mais la personne continue de décider et d’exécuter chaque geste.
Aligner la vue, le toucher et la position du corps
Mundane décrit trois informations à synchroniser. Un casque stéréoscopique donne la profondeur et suit les mouvements de tête. L’exosquelette renvoie une résistance réelle lorsqu’un bras du robot rencontre un objet. Enfin, les articulations de l’opérateur, de l’exosquelette et du robot sont organisées selon les mêmes axes afin de limiter les corrections logicielles de posture.
Cette dernière propriété doit permettre de déplacer le coude tout en maintenant un outil immobile, un détail important dans un espace étroit ou près d’un conducteur électrique. L’entreprise affirme aussi qu’un contact sur l’avant-bras du robot est reproduit au même endroit sur celui de l’opérateur, au lieu d’être réduit à une vibration dans une poignée.
Un même torse sur plusieurs bases
Le robot n’est pas obligé de marcher sur deux jambes. Mundane concentre la forme humanoïde sur le torse, les deux bras, les mains et la tête. Cet ensemble peut être placé sur une base à roues, un mât, des jambes ou au bout d’une flèche. Ce choix vise à adapter la mobilité au chantier plutôt qu’à imposer une locomotion bipède partout.
Le modèle commercial envisagé repose sur la location du robot et de l’exosquelette. Les entreprises clientes conserveraient leurs propres opérateurs qualifiés et leurs procédures. Lorsque le client l’autorise, les gestes enregistrés pourraient ensuite entraîner l’automatisation des parties répétitives. L’opérateur passerait alors progressivement de l’exécution complète à la supervision et à la reprise en main.
Des performances encore à démontrer sur le terrain
Mundane ne publie pas encore de mesures sur la charge utile, la latence maximale, l’autonomie, la portée de téléopération ou la résistance aux environnements industriels. Aucun déploiement client vérifiable n’accompagne cette présentation. Le retour d’effort à distance pose aussi des exigences fortes de stabilité, de réseau et de sécurité fonctionnelle lorsqu’un outil puissant est manipulé.
Notre analyse
L’approche se distingue des humanoïdes vendus d’abord comme machines autonomes. Elle propose une étape intermédiaire plus pragmatique : protéger le travailleur sans attendre qu’un modèle sache gérer seul toutes les exceptions d’un chantier. Sa valeur dépendra toutefois de la vitesse réelle d’exécution, de la fatigue dans l’exosquelette et du coût total face à des robots spécialisés. Une démonstration contrôlée montre l’interface ; seuls des essais prolongés chez des industriels pourront établir sa fiabilité.
Sources : annonce officielle de Mundane ; présentation technique de la téléopération à retour d’effort.