La couche de perception STVL pour ROS 2 sait désormais décrire les parties du champ d’un lidar 3D qui sont masquées par le robot lui-même. La nouvelle fonction « Obstruction Zones », annoncée le 28 octobre, évite que des obstacles cachés temporairement derrière la structure de la machine disparaissent prématurément de la carte utilisée pour naviguer.
STVL, pour Spatio-Temporal Voxel Layer, maintient une représentation en trois dimensions de l’environnement à partir de capteurs comme les lidars et les caméras RGB-D. Cette carte alimente notamment les décisions d’un robot mobile lorsqu’il doit contourner un objet ou s’arrêter devant un passage occupé.
Des zones mortes déclarées dans le champ du lidar
Un capteur monté sur un robot ne voit pas nécessairement tout son environnement. Un mât, un châssis, une charge ou une autre partie de la machine peut couper une portion de son champ de vision. Sans information supplémentaire, la couche de perception peut interpréter l’absence de nouvelles mesures comme la disparition progressive des points déjà observés.
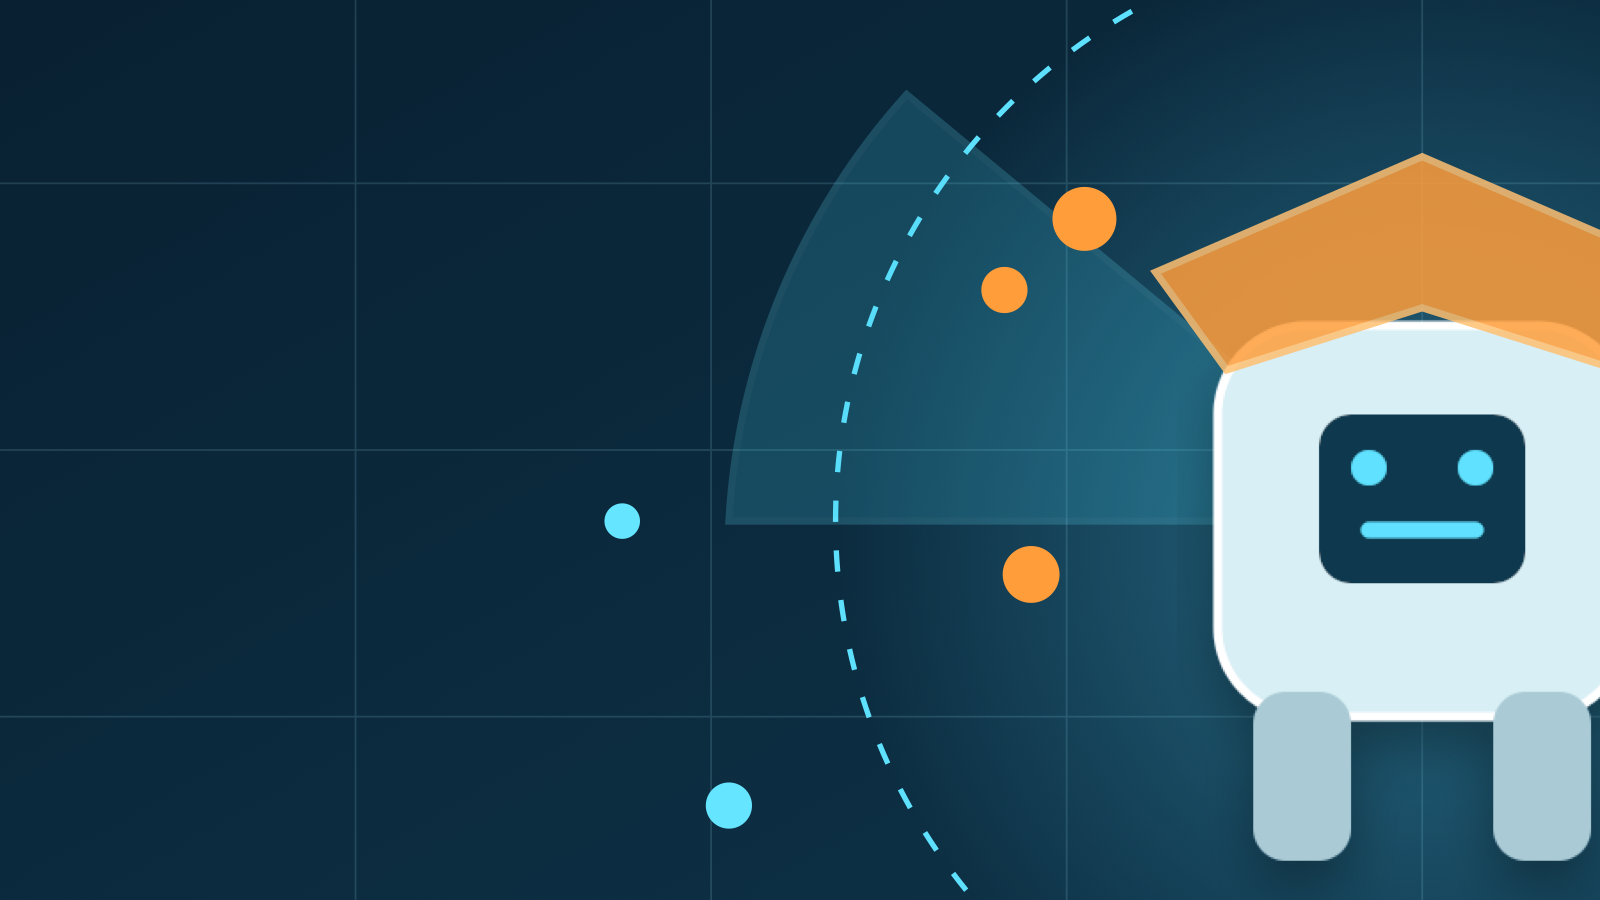
Les zones d’obstruction permettent de déclarer des polygones correspondant à ces masques dans le frustum du lidar 3D. Les voxels situés derrière ces polygones restent alors présents au lieu d’être effacés par le mécanisme de décroissance. La démonstration publiée par le projet affiche en orange les cellules occultées qui sont conservées.
Une évolution destinée aux configurations moins couvertes
Selon Steve Macenski, mainteneur du projet, STVL avait été initialement pensé pour des robots disposant d’une couverture visuelle importante, par exemple huit caméras RGB-D ou davantage, ou un lidar 3D placé en hauteur. La nouveauté vise les configurations où le corps du robot crée des angles morts plus marqués.
La contribution cible la branche ROS 2 et prend en charge les lidars au champ de vision asymétrique. Les vérifications mentionnées dans la demande d’intégration couvrent aussi la compilation avec ROS 2 Lyrical et l’absence de régression dans le filtrage des obstructions.
Un gain de cohérence, pas un nouveau capteur
Cette mise à jour n’ajoute aucune donnée au lidar : elle apporte au logiciel une description géométrique plus fidèle de ce que le capteur ne peut pas observer. Son intérêt dépend donc d’un paramétrage précis pour chaque plateforme et pour chaque montage de capteur.
Pour les robots mobiles évoluant près de rayonnages, de palettes ou de personnes, conserver correctement un obstacle occulté peut réduire les changements artificiels de la carte locale. La fonction reste toutefois une brique de perception. Elle ne remplace ni les marges de sécurité du planificateur, ni les dispositifs certifiés chargés de provoquer un arrêt.
Notre analyse
La nouveauté est modeste par sa taille, mais elle traite un problème très concret de l’intégration robotique : un algorithme ne doit pas confondre une zone invisible avec une zone libre. En rendant les occultations explicites, STVL facilite l’adaptation de la même couche de perception à des architectures de robots plus diverses. La qualité du résultat reposera surtout sur la calibration des polygones et sur les essais réalisés dans les situations réelles où la géométrie du robot ou de sa charge évolue.
Sources : annonce sur Open Robotics Discourse et contribution technique sur GitHub.