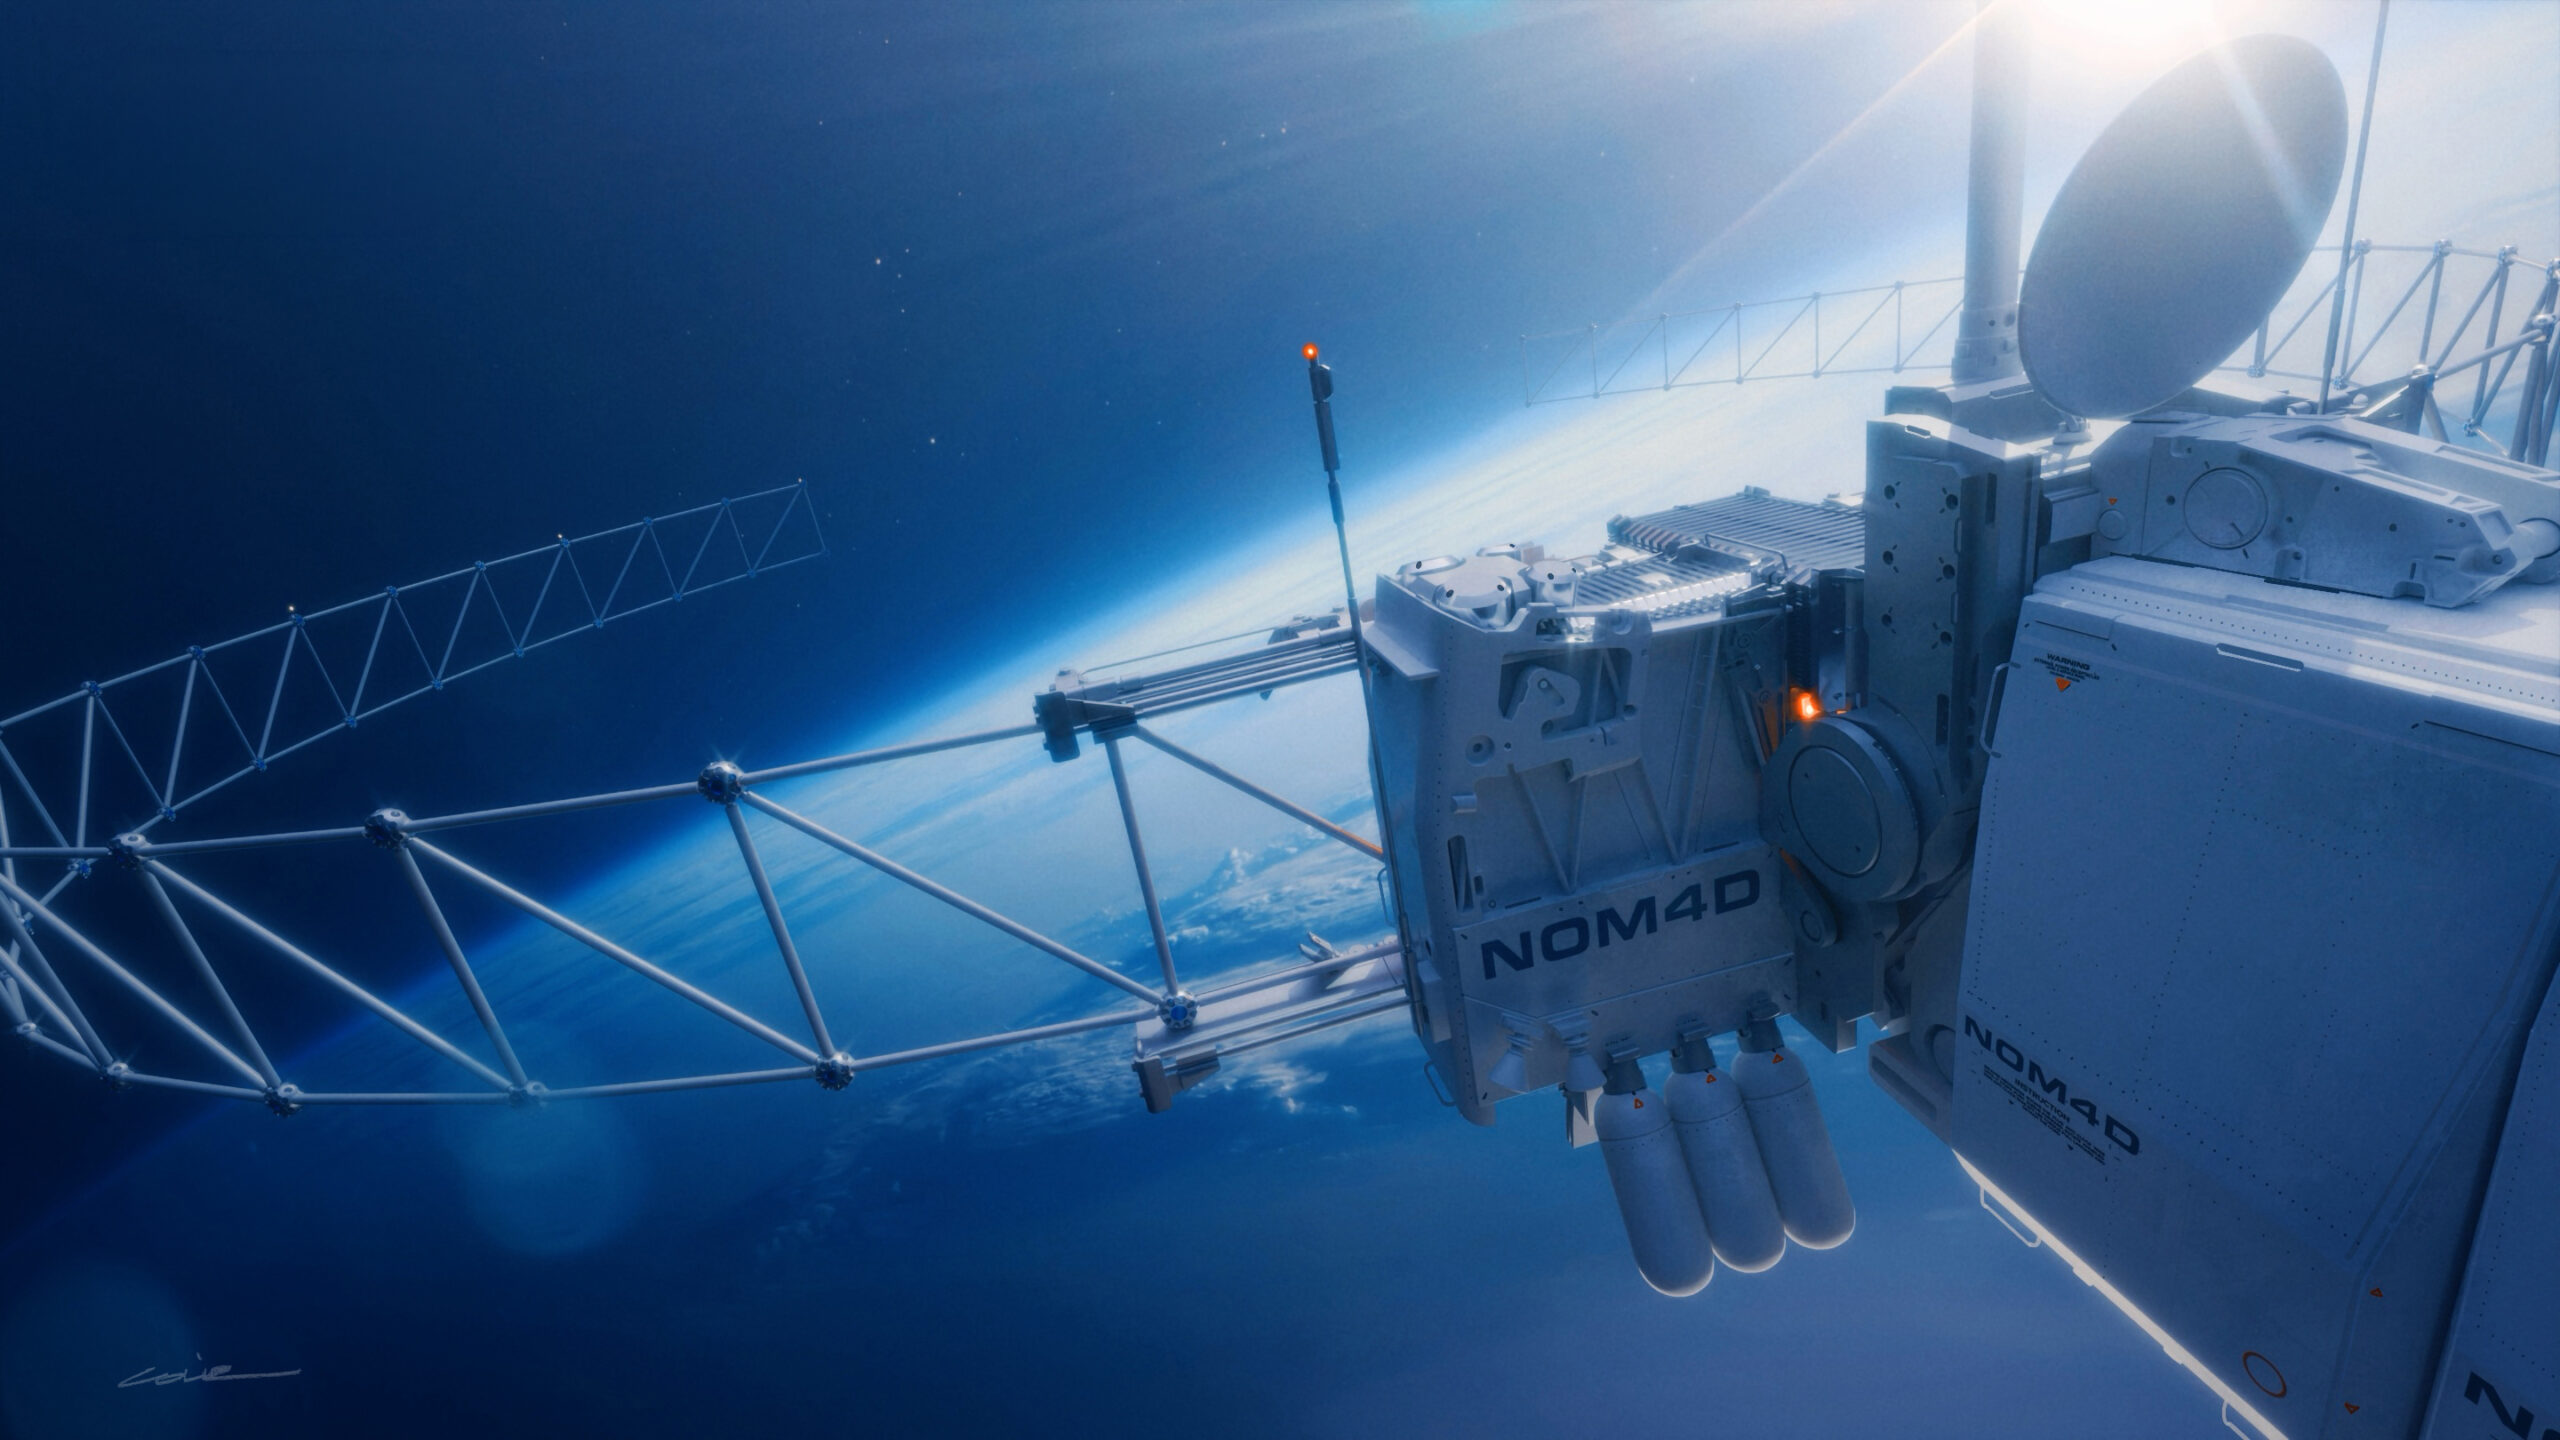
Un robot développé par Caltech a assemblé automatiquement une section de treillis en orbite, sans intervention d’astronaute. La démonstration ASTRA, menée dans le programme NOM4D de la DARPA, valide une méthode destinée à construire directement dans l’espace des antennes, des panneaux solaires ou des habitats trop grands pour une coiffe de fusée.
Un portique robotisé construit pièce par pièce
Le dispositif n’est pas un bras humanoïde sophistiqué. Il s’agit d’un portique capable de se déplacer sur trois axes linéaires. Dans sa boîte d’assemblage, il saisit des éléments composites, les relie avec des joints conçus pour l’expérience et déploie en parallèle une fine maille réfléchissante. Chaque section terminée sort progressivement du module.
La charge utile de Caltech a été lancée fin mars à bord de la mission Transporter-16 de SpaceX. Momentus l’a accueillie sur sa plateforme Vigoride, qui a fourni l’énergie, les communications et l’imagerie nécessaires à l’essai. La DARPA affirme être passée de la décision de tenter une démonstration orbitale au lancement d’un prototype fonctionnel en quinze mois.
Dépasser les dimensions imposées par le lancement
Les grandes structures spatiales sont aujourd’hui assemblées au sol puis repliées, ou divisées en sous-ensembles réunis manuellement après plusieurs lancements. Les deux approches imposent des limites de volume, de masse et de complexité. NOM4D explore une autre logique : envoyer des matériaux et un atelier compact, puis fabriquer la structure là où elle doit fonctionner.
Andrew Detor, responsable du programme, évoque à terme des constructions longues de centaines de mètres, voire de kilomètres. Ce potentiel ne signifie pas qu’ASTRA sait déjà bâtir une station complète. L’essai porte sur une section de treillis et sert de preuve de concept. Il valide surtout l’enchaînement mécanique, la fiabilité du processus et son fonctionnement dans l’environnement orbital.
Une robotique volontairement simple
Le choix d’une mécanique relativement simple est central. Dans l’espace, une architecture facile à tester peut être plus utile qu’un système très autonome mais difficile à diagnostiquer. La répétition d’un même geste permet aussi d’envisager une montée en échelle sans multiplier les opérations différentes.
Le programme NOM4D doit encore conduire une autre expérience avec l’université de l’Illinois à Urbana-Champaign. Celle-ci testera sur la Station spatiale internationale une résine conçue pour produire des composites avec peu d’énergie. L’assemblage robotisé et la fabrication de matériaux pourraient ainsi devenir deux briques complémentaires d’une future industrie orbitale.
Sources : DARPA ; Phys.org.