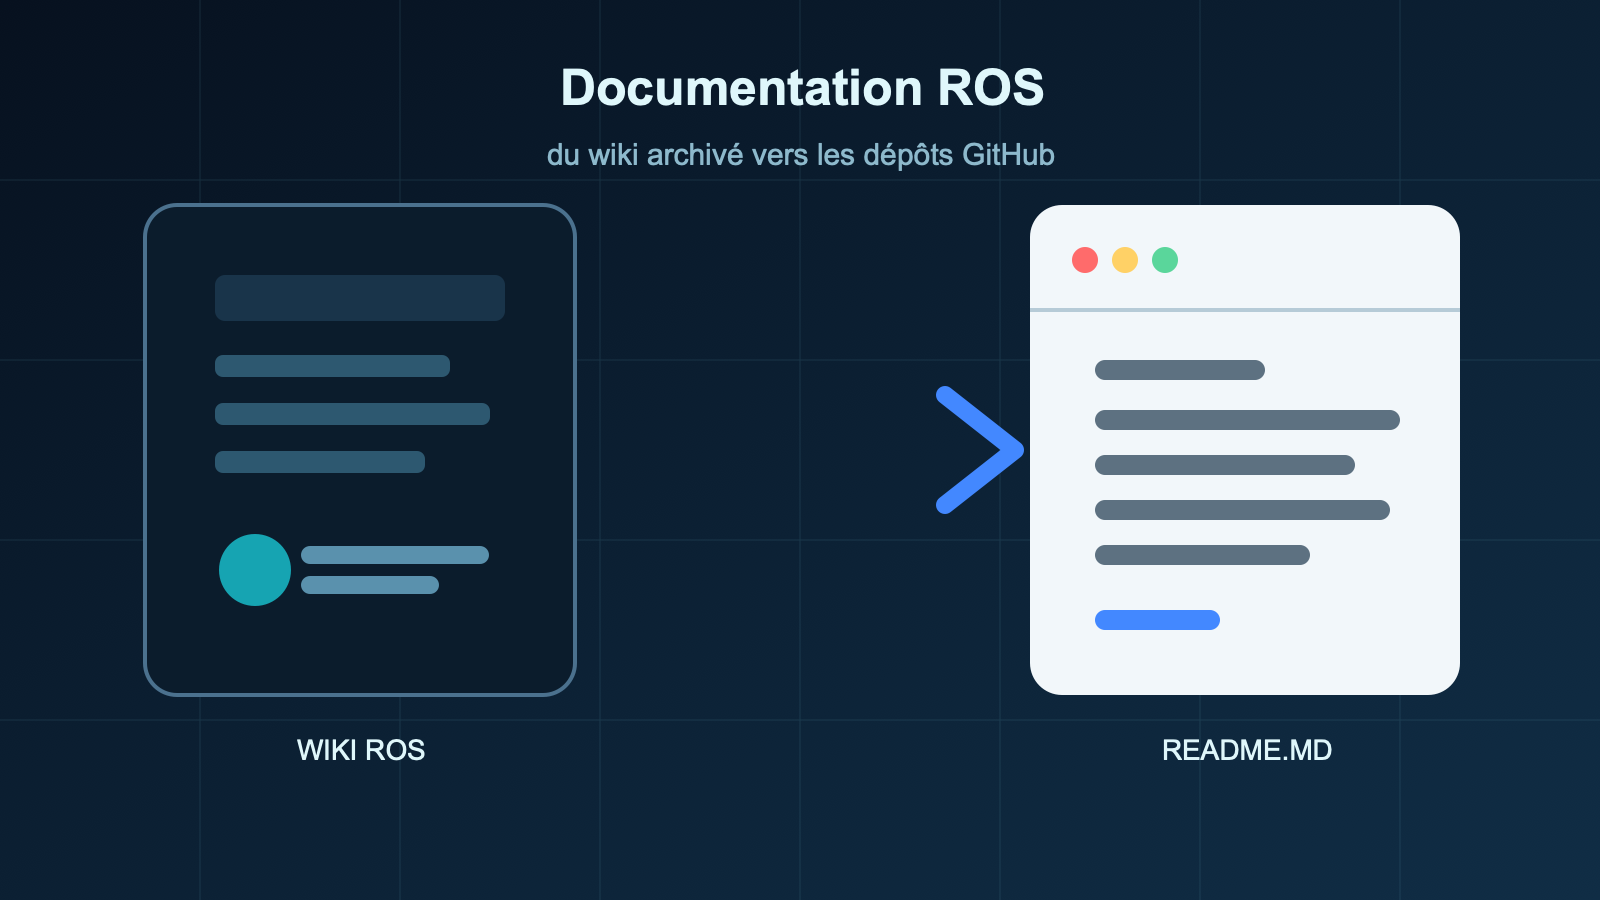
Une opération de sauvegarde de la documentation ROS veut déplacer vers GitHub le contenu technique de près de 1 000 paquets encore actifs. Présentée le 17 novembre sur Open Robotics Discourse par Tully Foote, mainteneur historique de ROS, elle transforme les pages de l’ancien wiki en fichiers README proposés directement aux dépôts concernés.
Le projet répond à un problème discret mais concret. Le wiki ROS est archivé, alors que de nombreux paquets ne disposent pas de documentation équivalente dans leur dépôt. Le contenu devient donc plus difficile à trouver pour les développeurs, pour l’index de ROS et pour les assistants de programmation qui travaillent d’abord à partir de GitHub.
Un pipeline pour convertir le wiki ROS
Le processus identifie les pages liées à un paquet, vérifie qu’un équivalent moderne existe dans une distribution ROS active, puis convertit le format MoinMoin Creole en Markdown. Il traite aussi des macros propres au wiki, des tutoriels et des foires aux questions. Le résultat est agrégé dans un README soumis par pull request sur la branche déclarée pour ROS Noetic et, lorsque c’est pertinent, sur la branche de développement.
Le tri n’est pas entièrement automatique. Tully Foote explique examiner les contenus vides ou peu utiles avant l’envoi. Les mainteneurs restent libres de modifier, fusionner ou fermer chaque proposition. L’objectif est d’abord de rendre les informations accessibles à côté du code, même lorsqu’une intégration immédiate n’est pas possible.
141 propositions déjà ouvertes
Le recensement porte sur 5 683 paquets. Parmi eux, 1 229 ont été associés à une version moderne et 679 n’ont pas de README. Au moment de l’annonce, 95 paquets avaient déjà reçu une proposition, pour un total de 141 pull requests et 22 188 lignes ajoutées.
Quatorze propositions avaient été fusionnées, six fermées et 121 restaient ouvertes. Onze paquets bénéficiaient ainsi déjà d’une documentation migrée. Ces chiffres montrent à la fois l’utilité du chantier et sa principale contrainte : chaque dépôt conserve ses règles, sa structure et son rythme de maintenance.
Pourquoi cette migration compte pour la robotique
ROS repose sur un vaste assemblage de pilotes, bibliothèques et outils créés par des équipes différentes. Une documentation perdue peut ralentir l’intégration d’un capteur, la reprise d’un robot ancien ou le diagnostic d’un système déployé. Le déplacement vers les dépôts rapproche les instructions de la version du code qu’elles décrivent et facilite leur révision.
La migration améliore aussi la découvrabilité. GitHub affiche les README par défaut, tandis qu’index.ros.org peut les référencer. Les outils d’assistance au développement sont eux aussi plus susceptibles d’examiner un dépôt que d’explorer une archive séparée.
Ce chantier n’est pas une nouvelle version de ROS ni une opération officielle imposée à tous les mainteneurs. Il s’agit d’une initiative ouverte, annoncée sur le forum de l’écosystème et documentée dans un dépôt public. Sa valeur dépendra du taux de fusion et de la qualité des adaptations réalisées paquet par paquet.
Sources : Open Robotics Discourse, dépôt du projet de migration.