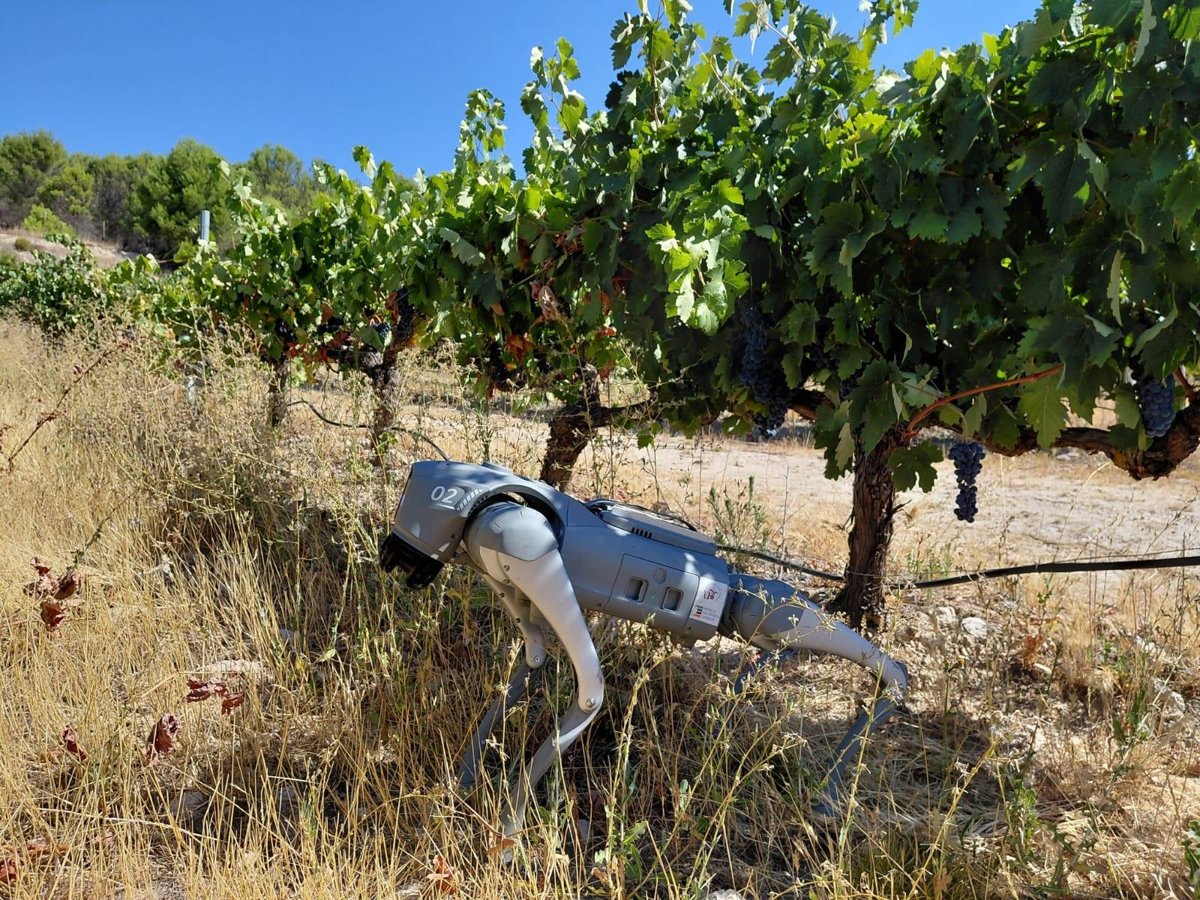
Le centre technologique agroalimentaire CTAEX a présenté Agrhound, un robot quadrupède autonome conçu pour parcourir des cultures et porter des capteurs de suivi agronomique. Le projet est déjà testé dans des vignobles de Ribera del Duero et des exploitations de mûres dans la province de Huelva, en Espagne.
La plateforme doit compléter les outils de l’agriculture de précision dans les parcelles où un véhicule à roues ou un drone rencontre des limites. Ses quatre pattes lui permettent d’évoluer sur des pentes, des sols irréguliers et dans les espaces étroits de cultures protégées par des macrotunnels.
Des essais dans les vignes et les cultures de mûres
CTAEX a présenté le robot le 14 octobre dans ses installations de Villafranco del Guadiana, en Estrémadure. Agrhound est développé dans le cadre d’un groupe opérationnel supra-autonome financé notamment par le fonds européen FEADER et le ministère espagnol de l’Agriculture.
Le projet se trouve encore en phase d’essai. Dans les vignobles de Bodegas Matarromera, le quadrupède doit composer avec les pentes, les obstacles naturels et les variations du terrain. Dans les exploitations de mûres de Huelva, il doit circuler sous des structures plus resserrées sans les heurter.
Selon l’équipe, les premiers essais ont surtout validé la mobilité de la plateforme. Le robot sert pour l’instant de support à des capteurs et à des systèmes de surveillance. L’autonomie complète des missions agronomiques dépendra donc des prochaines étapes d’intégration.
Cartographier la maturité et prélever des échantillons
CTAEX prévoit d’ajouter des caméras spécialisées, de nouveaux capteurs et des modèles d’intelligence artificielle. L’objectif est de produire des cartes de maturité, d’estimer le rendement d’une parcelle et de repérer en temps réel des écarts de qualité entre différentes zones.
Une phase ultérieure doit doter Agrhound d’un bras robotique. Le système pourrait alors choisir les endroits les plus représentatifs d’une parcelle, y prélever des échantillons et transmettre les données aux agriculteurs ou aux techniciens. Cette fonction reste annoncée, elle n’a pas encore été démontrée comme un service opérationnel.
Le quadrupède présente un autre intérêt face aux drones. Il peut travailler près du sol et sous des couvertures où le vol est difficile, tout en emportant une charge de capteurs plus proche des plantes. En contrepartie, son autonomie énergétique, sa vitesse et sa résistance à la poussière ou à l’humidité devront être mesurées sur des campagnes longues.
Une machine de terrain encore expérimentale
Agrhound n’est pas présenté comme un produit commercial prêt à remplacer des ouvriers agricoles. CTAEX le décrit comme une plateforme d’expérimentation pour rapprocher robotique autonome, observation des cultures et prise de décision.
Le projet illustre néanmoins un usage concret des robots à pattes hors des démonstrations urbaines ou industrielles. Sa valeur dépendra moins de la marche elle-même que de la qualité des mesures obtenues, du coût de chaque mission et de la capacité du système à fonctionner sans assistance dans des parcelles très différentes.