Bear Robotics présente KINO-2, une plateforme d’apprentissage destinée à transformer des démonstrations humaines en compétences de manipulation pour son robot mobile KR1. L’entreprise veut ainsi compléter le transport autonome par la prise, le tri et le rangement d’objets.
Le système, dévoilé le 21 octobre à la GTC Berlin de NVIDIA, s’attaque à des étapes qui précèdent ou suivent souvent le déplacement de marchandises. Une caisse doit être remplie avant d’être transportée, une machine chargée avant de fonctionner et un retour trié avant de repartir dans le stock. KINO-2 doit relier ces gestes appris aux outils de navigation, de contrôle de flotte et d’orchestration déjà exploités par Bear Robotics.
Apprendre le geste à partir d’une démonstration
Le principe consiste à enregistrer des démonstrations d’une tâche, entraîner ou ajuster un modèle, puis évaluer la compétence obtenue sur KR1 avant un pilote chez le client. Bear prend en charge ses propres modèles ainsi que des modèles de fondation externes avec des outils communs d’entraînement, d’évaluation et de déploiement.
Cette approche cherche à réduire l’ingénierie spécifique nécessaire pour chaque nouvelle référence ou chaque poste. L’opérateur connaît déjà l’ordre des gestes, les objets et les contraintes du processus ; la démonstration sert à transférer cette connaissance au robot. Bear teste actuellement la manipulation sur des retours de supermarché et la mise en caisse dans des entrepôts.
KR1 associe manipulation et mobilité
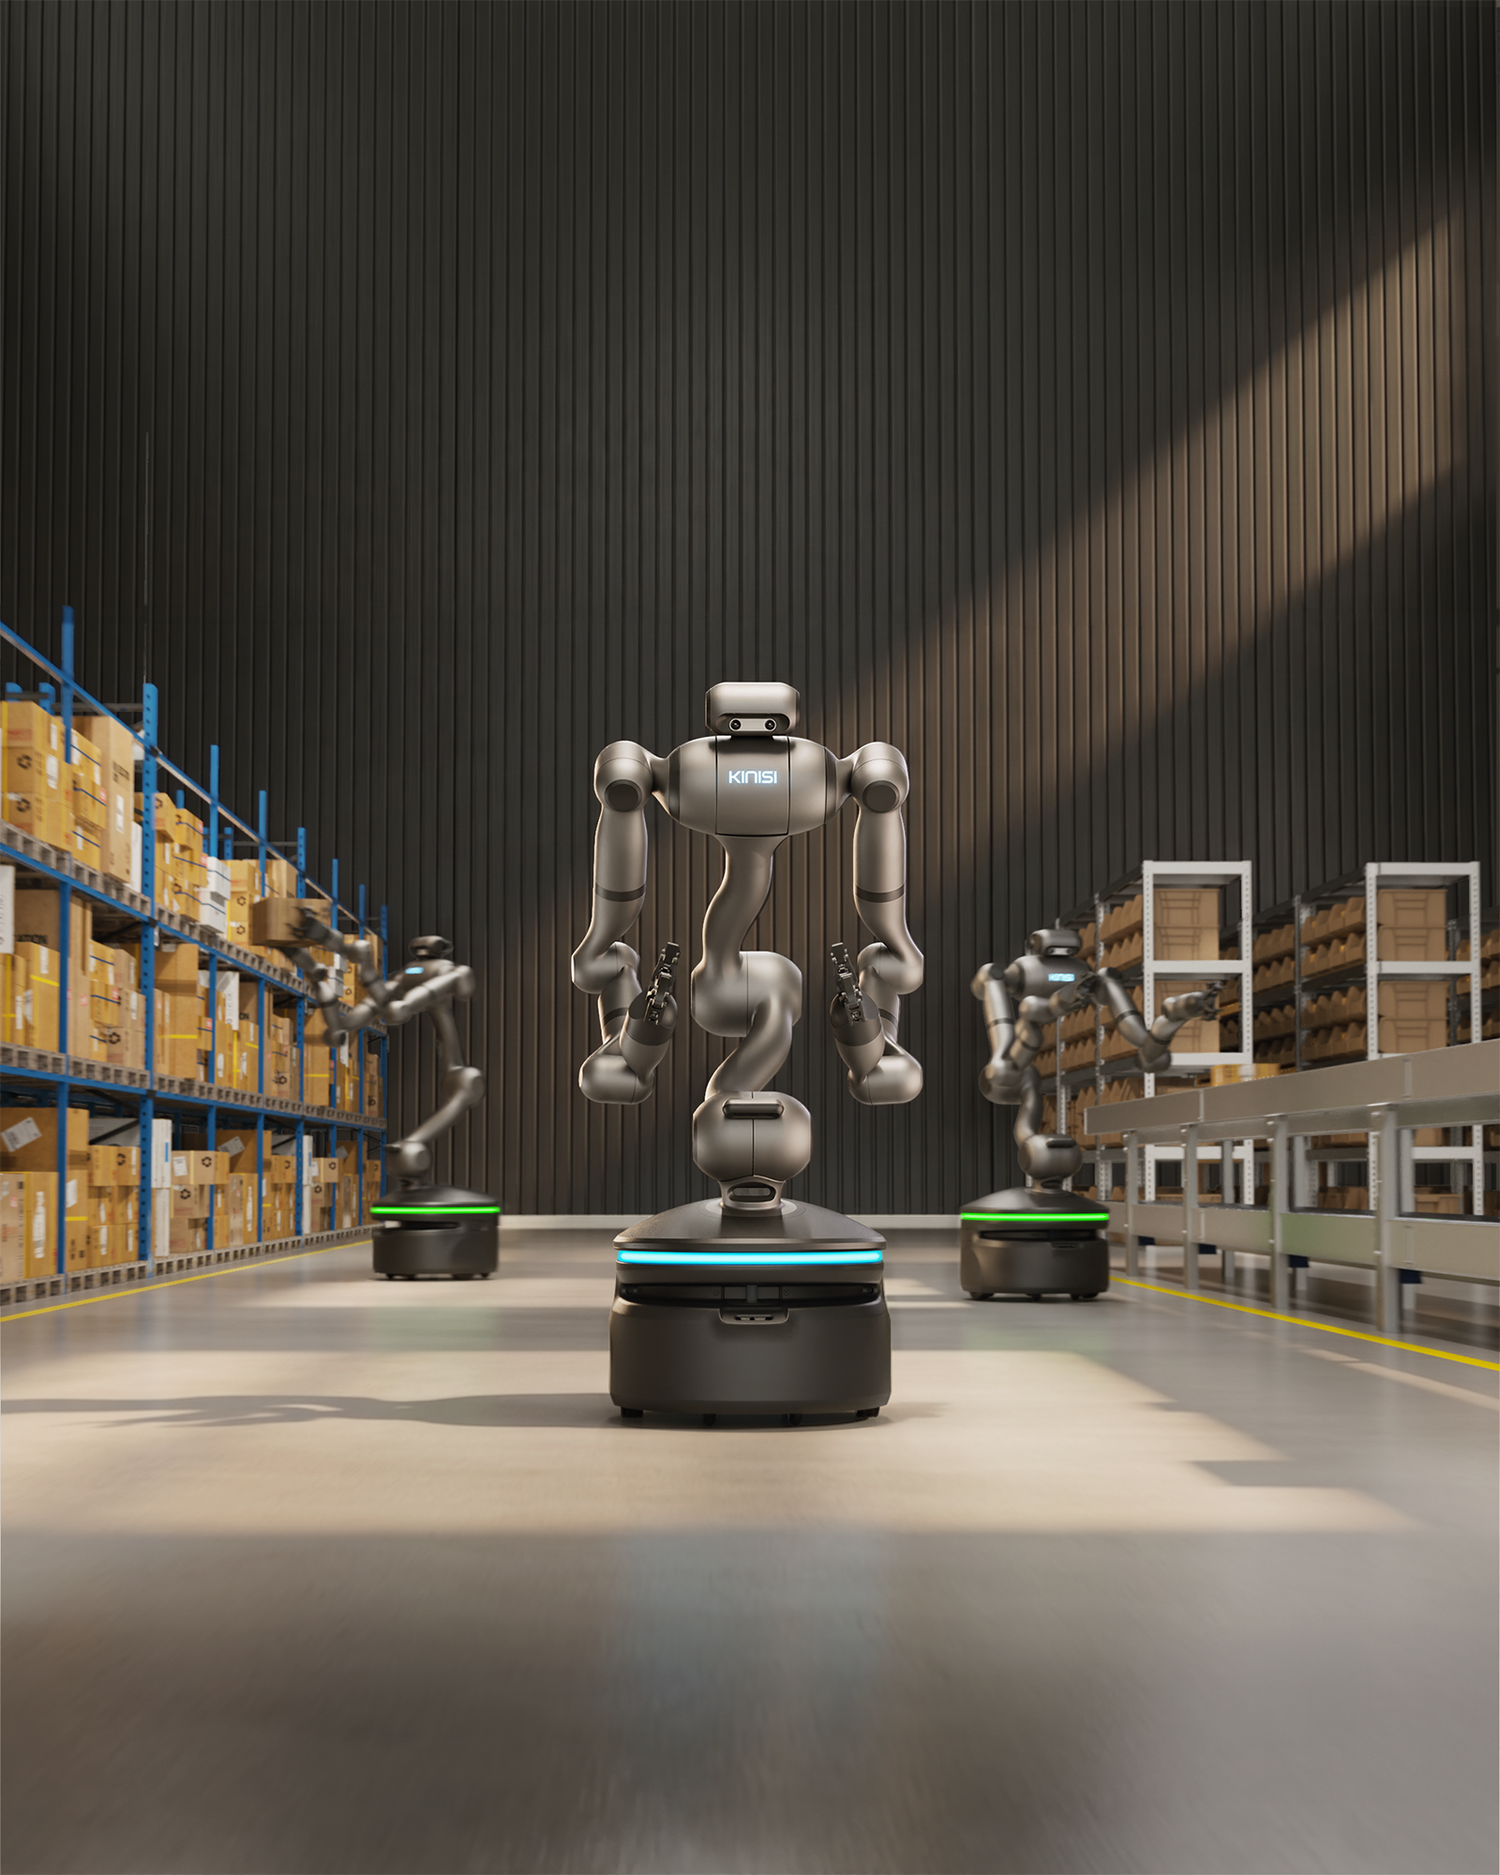
KR1 est un manipulateur mobile à roues. Dans la démonstration prévue sur le stand NVIDIA, il reçoit un ordre d’un système de gestion d’entrepôt, saisit des bouteilles, les place dans une caisse, livre cette caisse puis revient avec un contenant vide. Ce scénario illustre la stratégie de Bear : confier le transport à des robots mobiles spécialisés et utiliser KR1 lorsque le flux exige aussi une manipulation.
La société revendique plus de 16 000 robots en service dans plus de 5 000 sites. Cette base installée concerne surtout ses robots de service ; elle ne prouve donc pas encore les performances de KR1 en entrepôt, mais fournit une infrastructure opérationnelle et une expérience du travail à proximité des personnes.
Une accélération mesurée sur le calcul embarqué
KINO-2 s’appuie sur NVIDIA Isaac OS pour la perception et sur Jetson AGX Thor pour exécuter les modèles à bord. Bear indique avoir réduit le temps d’inférence d’Isaac GR00T d’environ 500 à 60 millisecondes après optimisation, soit un gain proche de huit fois dans ses mesures internes. Son propre modèle serait passé de 72,3 à 17,2 millisecondes, une accélération de 4,2 fois.
Ces chiffres décrivent la vitesse du calcul, pas encore la réussite globale d’une tâche. La valeur industrielle dépendra aussi du taux de préhension, des arrêts, du changement de références et de la reprise après incident. Les pilotes annoncés devront établir si l’apprentissage par démonstration reste robuste lorsque les objets, l’éclairage et l’organisation du poste varient.
Sources : communiqué Bear Robotics et présentation officielle de Kinisi.