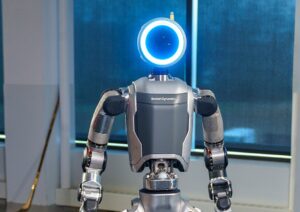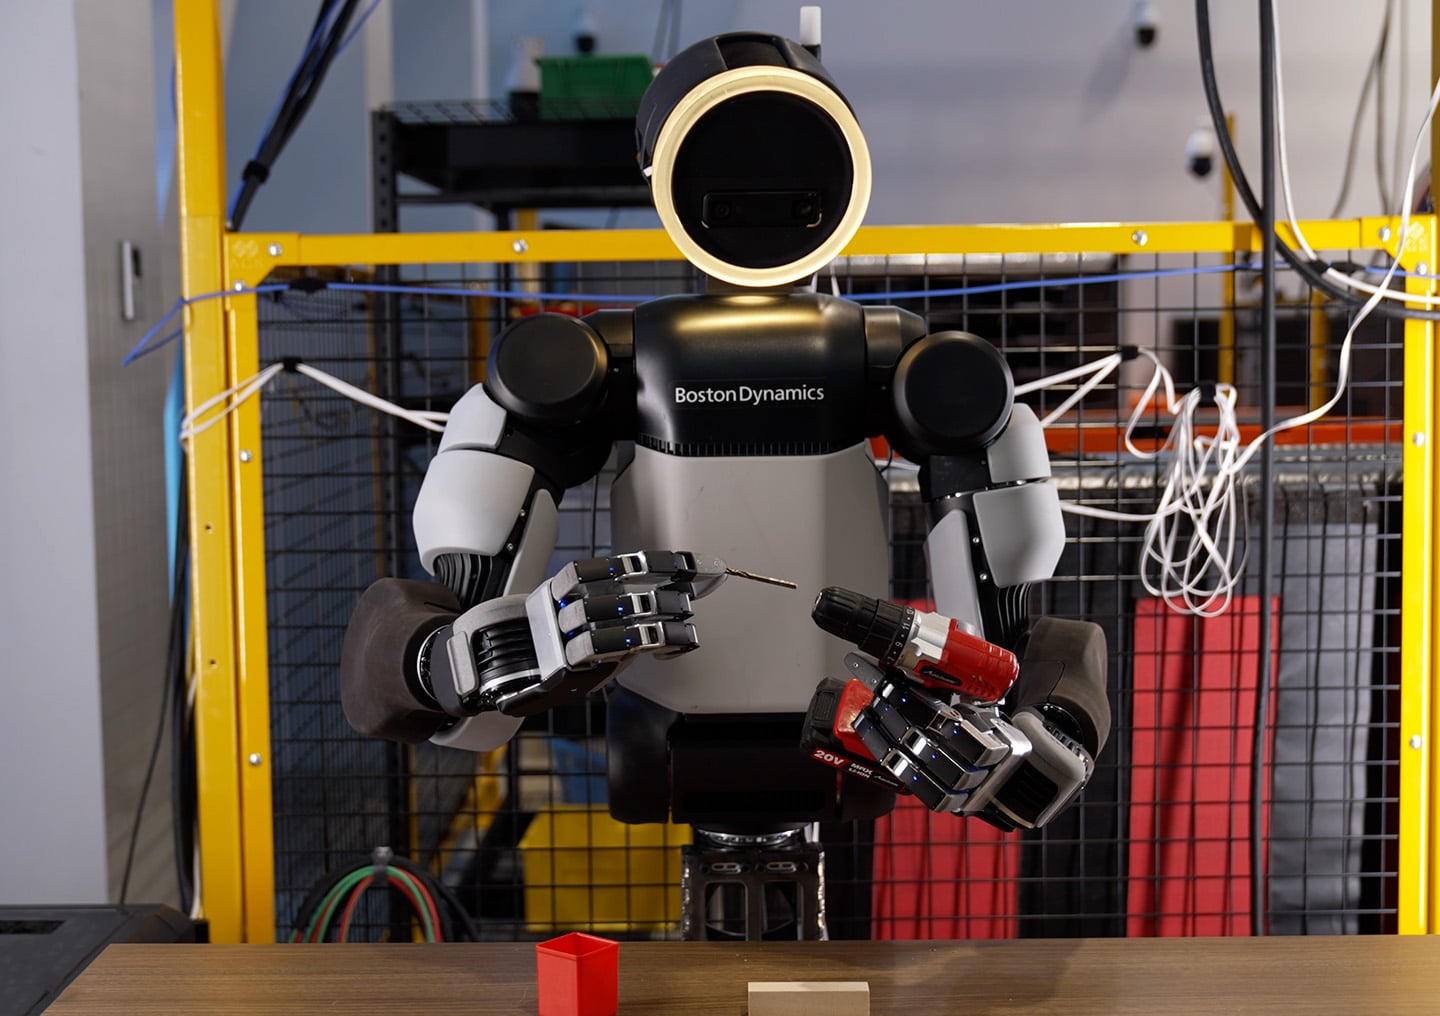
Boston Dynamics a détaillé une nouvelle main destinée à son humanoïde Atlas. Elle conserve quatre doigts, mais passe de sept à 13 degrés de liberté afin de manipuler des outils, de réorienter des objets dans la paume et de mieux exploiter l’apprentissage par simulation.
Le constructeur cherche un compromis entre dextérité, force, robustesse, coût et réparabilité. Cette main doit fonctionner dans des usines et des entrepôts, où les prises sont répétées et les chocs inévitables. Boston Dynamics ne présente donc pas une copie complète de la main humaine, mais un organe pensé pour le travail industriel.
Boston Dynamics montre les étapes d’usinage, d’assemblage et de réparation d’Atlas sur son site de production.
— Boston Dynamics (@BostonDynamics) October 14, 2026
Treize axes et des capteurs tactiles
La nouvelle architecture comprend un pouce opposable à quatre axes et trois autres doigts à trois axes chacun. Les doigts peuvent s’écarter, tandis que le pouce peut glisser le long des autres doigts. Cette cinématique doit permettre des pinces fines, des prises à trois points et l’utilisation d’outils dotés d’une gâchette, comme une perceuse, une visseuse, une meuleuse ou un pistolet de soudage.
Les articulations sont directement actionnées et utilisent un seul type d’actionneur. Aucun câble fragile ne traverse les axes. Boston Dynamics indique avoir conservé une force proche de la génération précédente, déjà montrée en train de porter un petit réfrigérateur chargé de plus de 100 livres, soit plus de 45 kilogrammes.
Des capteurs de pression couvrent les extrémités des doigts et la paume. Ils complètent la proprioception, c’est-à-dire l’estimation interne de la position et de l’effort des articulations. Le robot peut ainsi détecter un contact faible, suivre un glissement et ajuster la prise sans dépendre uniquement des caméras.
Pourquoi quatre doigts plutôt que cinq
Boston Dynamics explique avoir volontairement supprimé l’auriculaire. Un cinquième doigt aurait ajouté trois actionneurs, du volume, du coût et des points de panne. Selon l’équipe, les quatre doigts suffisent pour réorienter un objet, récupérer une prise qui glisse et actionner un outil.
Le choix facilite aussi la fabrication et la réparation. La société affirme que la main a été conçue pour être produite en série, avec des modules remplaçables et une enveloppe de taille proche d’une grande main humaine. Cette proximité doit réduire l’écart entre les démonstrations enregistrées sur des opérateurs humains et les mouvements exécutés par Atlas.
La simulation au cœur de l’apprentissage
La conception mécanique doit être reproduite avec précision dans un simulateur. Boston Dynamics veut combiner des démonstrations humaines, utiles pour apprendre le contexte visuel d’une tâche, avec de l’apprentissage par renforcement capable de régler les boucles rapides de force et de contact. Cette approche rejoint celle utilisée pour l’équilibre et les mouvements du corps entier.
La main ne constitue pas à elle seule une preuve de fiabilité en usine. Le constructeur ne publie ni taux de réussite sur des cycles prolongés ni calendrier de disponibilité commerciale. Elle montre toutefois comment Atlas évolue vers une machine réparable et entraînable, au-delà des démonstrations de mobilité qui ont longtemps défini le robot.