La bibliothèque open source Cloudini passe à la version 1.4 avec un nouveau format de compression destiné aux nuages de points. Cette mise à jour vise directement les flux LiDAR et les jeux de données utilisés en robotique, avec des fichiers plus petits et un décodage accéléré sur certains cas.
Publiée le 28 septembre 2026 sous licence Apache 2.0, Cloudini 1.4.0 adopte par défaut le format V6. Le projet fonctionne avec ROS et la Point Cloud Library, mais sa bibliothèque principale peut aussi être utilisée séparément. Il sert notamment à réduire la taille des rosbags et la bande passante nécessaire pour transmettre les données de capteurs 3D.
Un format V6 plus compact pour les données LiDAR
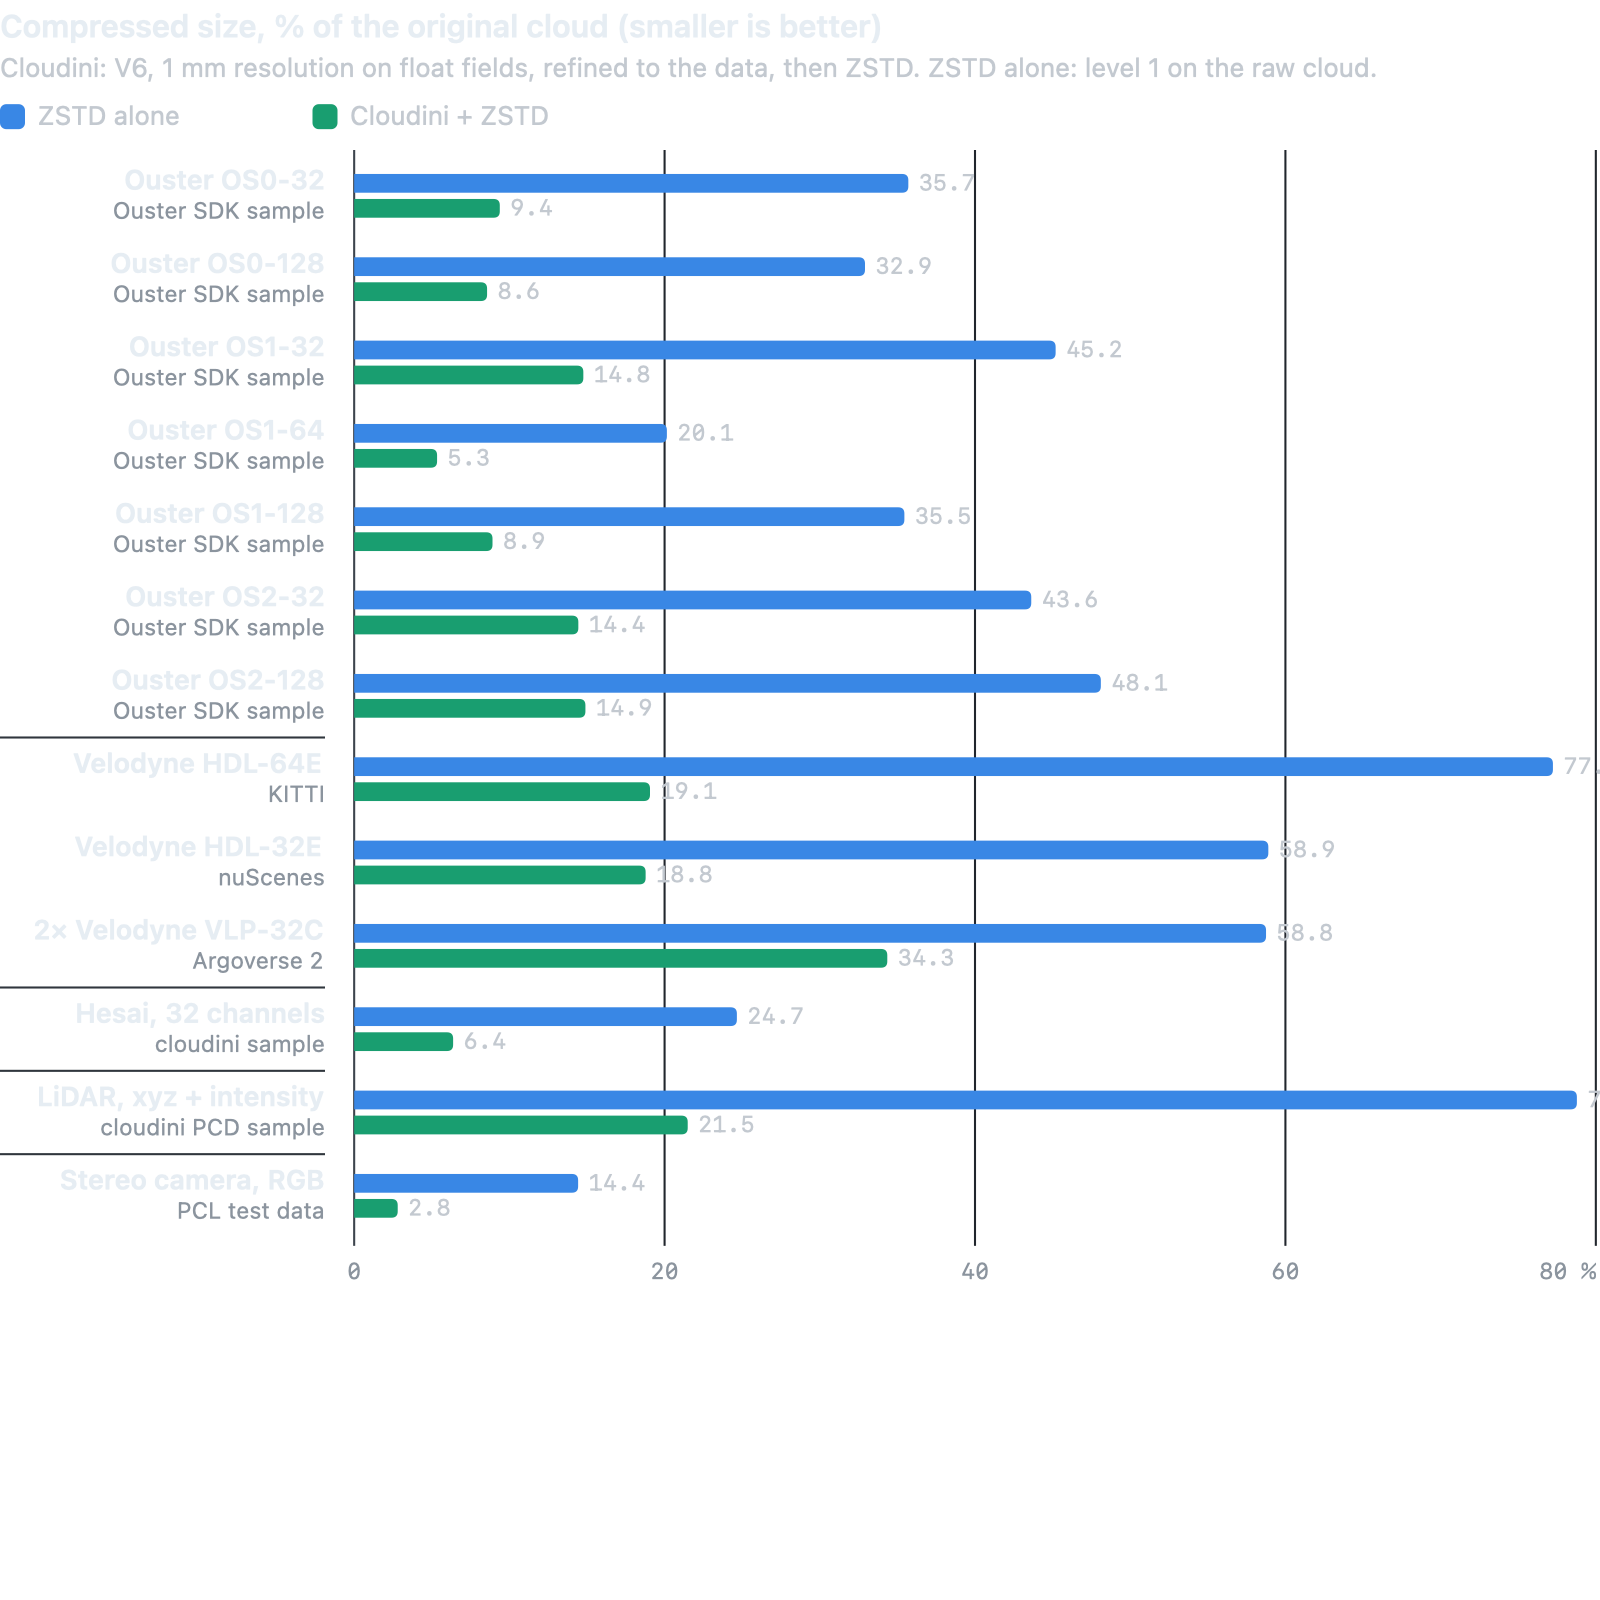
Le format V6 prédit les coordonnées x, y et z par blocs avant la phase de compression. Il ignore aussi les points sans retour grâce à un masque de validité et sépare les autres champs en virgule flottante dans leurs propres flux. Le résultat est ensuite compressé avec Zstandard ou LZ4.
D’après les mesures publiées par le développeur Davide Faconti sur 13 jeux de données LiDAR et profondeur, la sortie médiane avec Zstandard est 13 % plus petite qu’avec le format V5. Sur un rosbag d’entrepôt de 2,8 Go, Cloudini 1.4.0 produit un fichier 24 % plus petit que la version 1.3.1 et le décode 1,75 fois plus vite. Ces chiffres proviennent des tests du projet et devront donc être confirmés sur chaque architecture et chaque capteur.
La bibliothèque applique une quantification configurable aux coordonnées. Avec une résolution de 1 mm, l’erreur maximale annoncée est de 0,5 mm. Les champs de couleur RGB et RGBA empaquetés restent, eux, sans perte. Le projet indique aussi avoir durci le décodage des entrées corrompues et corrigé la lecture des résolutions lorsque les paramètres régionaux du système changent.
Une migration à préparer dans les flottes ROS 2
Le principal point d’attention concerne la compatibilité. Les encodeurs écrivent désormais du V6 par défaut, alors que les décodeurs de Cloudini 1.3.1 et antérieurs ne savent pas le lire. Une flotte robotique qui enregistre sur une machine et relit sur une autre doit donc mettre à jour tous ses lecteurs, y compris l’extension Foxglove. Il reste possible de continuer à écrire du V5 pendant une migration progressive.
La version fournit un convertisseur MCAP autonome au format AppImage, une extension Foxglove et une construction WebAssembly. Elle ajoute également un cache d’encodeurs par flux pour le convertisseur rosbag, le convertisseur de sujets ROS et le module point_cloud_transport.
Pourquoi cette compression compte pour les robots
Les caméras de profondeur et les LiDAR génèrent rapidement des volumes élevés. Dans un entrepôt, un véhicule autonome ou un robot d’inspection, une compression plus efficace peut réduire les coûts de stockage, accélérer le transfert des journaux et limiter la bande passante entre le robot et l’infrastructure. Le bénéfice réel dépend toutefois de la densité du nuage, des champs enregistrés et du niveau de précision exigé.
Cloudini 1.4.1, publié quelques heures après la version 1.4.0, confirme déjà un cycle de correction actif. Les équipes qui l’adoptent ont donc intérêt à tester leurs propres rosbags, à vérifier la compatibilité de tous les lecteurs et à conserver un chemin de retour vers V5 avant de changer le format par défaut en production.