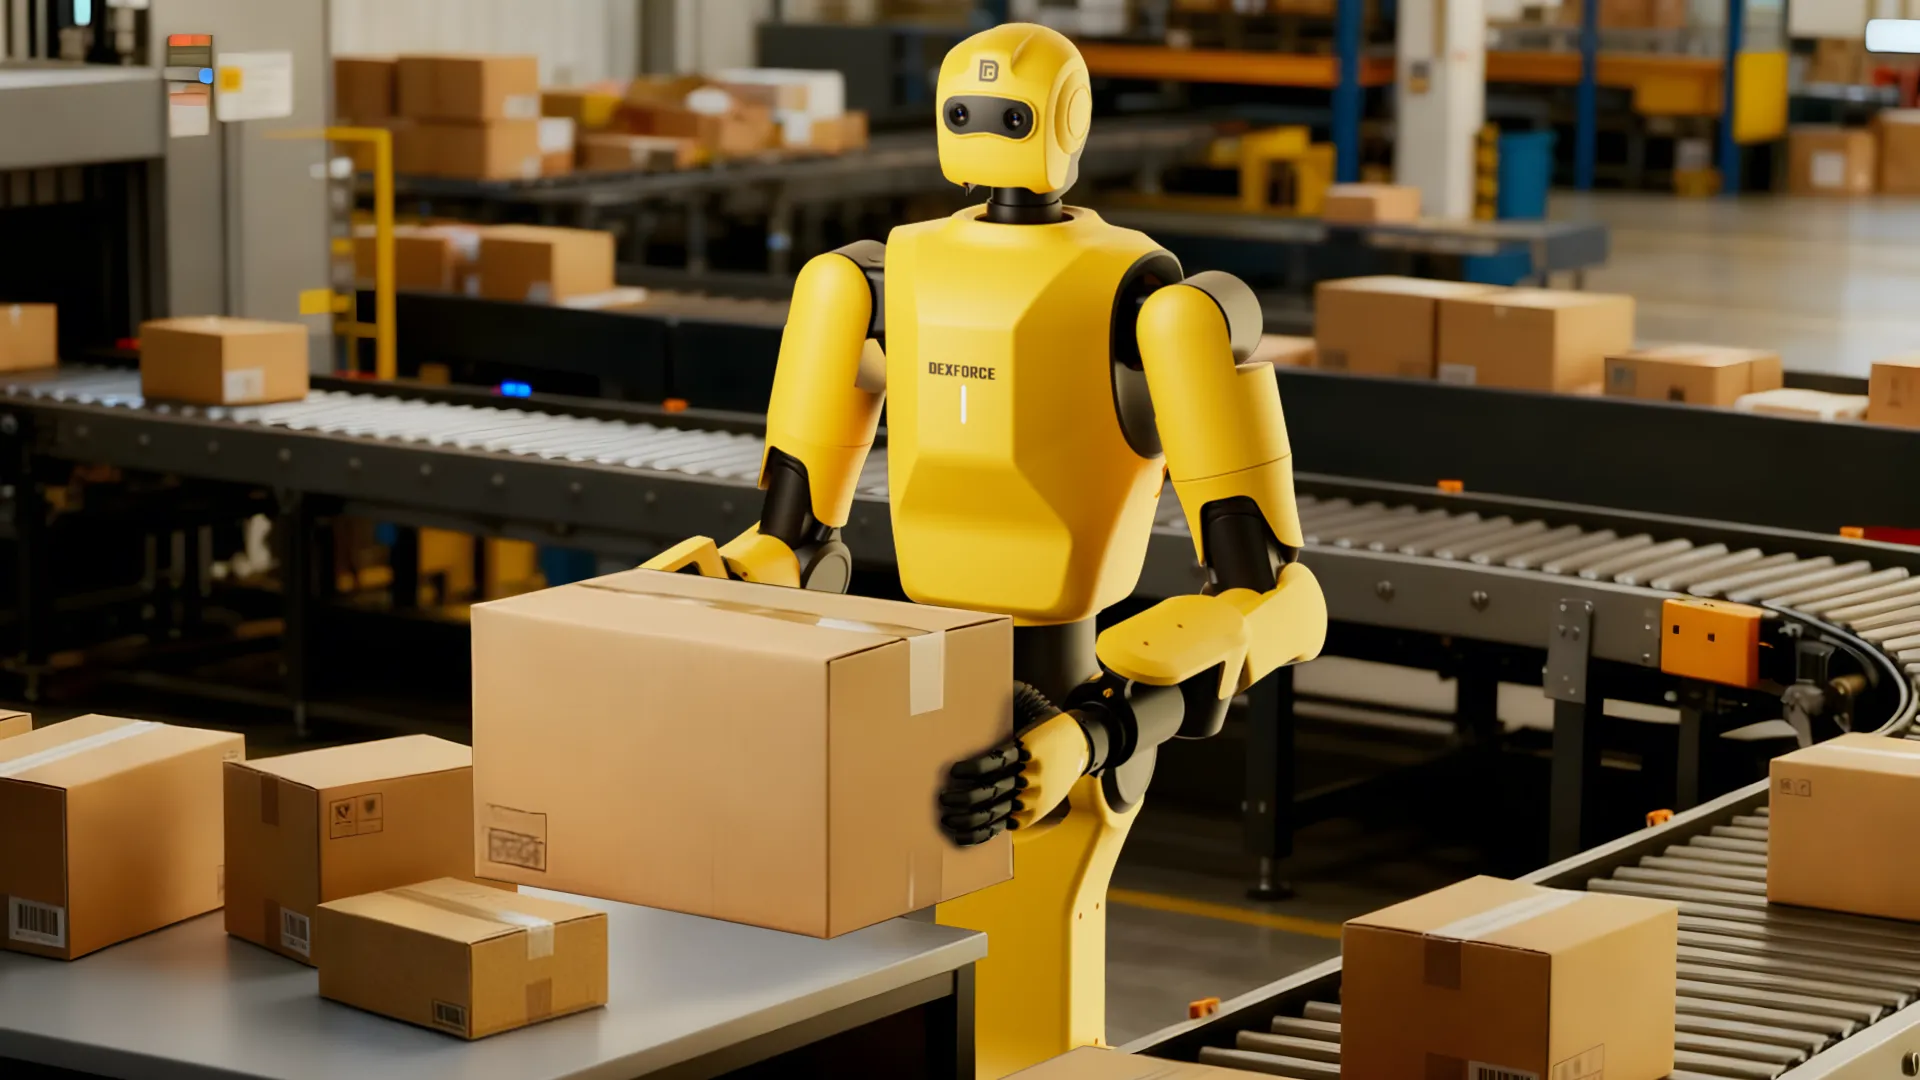
La société chinoise DexForce mise sur la simulation pour apprendre de nouvelles tâches à ses robots humanoïdes. Lors d’une visite de ses locaux à Shenzhen, ses W1 Pro ont été montrés en train de trier des objets après un entraînement mené dans des environnements virtuels. L’enjeu est concret : réduire la quantité de démonstrations humaines nécessaire avant un essai sur une machine réelle.
Des scénarios virtuels avant le passage au robot
Le principe consiste à reproduire numériquement un poste de travail, puis à varier automatiquement la position des objets, l’éclairage, les angles de caméra ou encore les mouvements du robot. Les modèles peuvent ainsi rencontrer davantage de situations sans qu’un opérateur doive remettre physiquement la scène en place après chaque essai.
Selon les informations recueillies par Reuters et reprises par AsiaOne, DexForce développe à la fois des outils de simulation, des modèles capables d’anticiper les interactions entre objets et des systèmes de perception 3D. L’apprentissage obtenu dans cet environnement est ensuite transféré vers les robots physiques. L’entreprise affirme que cette méthode coûte moins cher que des séries de gestes répétés par des téléopérateurs.
Cette approche ne supprime pas le travail sur le terrain. Un modèle virtuel simplifie toujours une partie du réel, qu’il s’agisse du frottement, de la déformation d’un objet, du bruit des capteurs ou des tolérances mécaniques. Le passage de la simulation au monde physique reste donc une étape de validation essentielle, particulièrement pour la manipulation.
Le W1 Pro sert de plateforme d’essai
Le W1 Pro présenté par DexForce est un humanoïde destiné notamment à la fabrication, à la collecte de données et aux services. Les images réalisées au siège de Shenzhen le montrent dans une installation d’essai industriel, où plusieurs unités effectuent du tri d’objets. DexForce commercialise aussi DexVerse, son moteur consacré à l’intelligence incarnée.
La société a été fondée en 2021 par Jia Kui, professeur d’apprentissage automatique à l’Université chinoise de Hong Kong à Shenzhen. Elle emploierait environ 500 personnes. Sa dernière série B, annoncée en juin, aurait atteint un milliard de yuans, soit environ 121 millions d’euros, pour une valorisation supérieure à dix milliards de yuans.
Reuters cite Toyota, Samsung, Panasonic, Foxconn, Haier et Hisense parmi les industriels utilisant des technologies de DexForce. L’étendue exacte de chaque déploiement et ses résultats ne sont toutefois pas détaillés. Les robots de l’entreprise seraient aussi présents dans des centres commerciaux et des sites touristiques de plus de quinze villes chinoises, notamment pour préparer du café ou servir le public.
La bataille des données robotiques
La stratégie de DexForce tranche avec les centres de collecte où des opérateurs répètent les mêmes gestes pour produire des démonstrations réelles. Les deux méthodes sont en pratique complémentaires. Les données synthétiques permettent de multiplier les variantes, tandis que les essais physiques révèlent les écarts impossibles à modéliser parfaitement.
Pour l’industrie robotique, le test décisif ne sera donc pas le volume de scènes générées, mais la fiabilité obtenue sur des tâches utiles. Le tri montré à Shenzhen constitue un signal intéressant. Il faudra encore des chiffres sur les taux de réussite, la cadence, le besoin de reprise humaine et la durée de fonctionnement pour mesurer l’avantage économique face à la collecte classique.