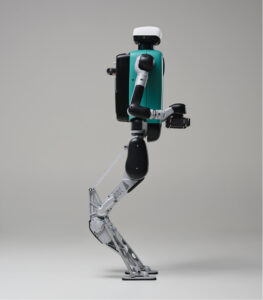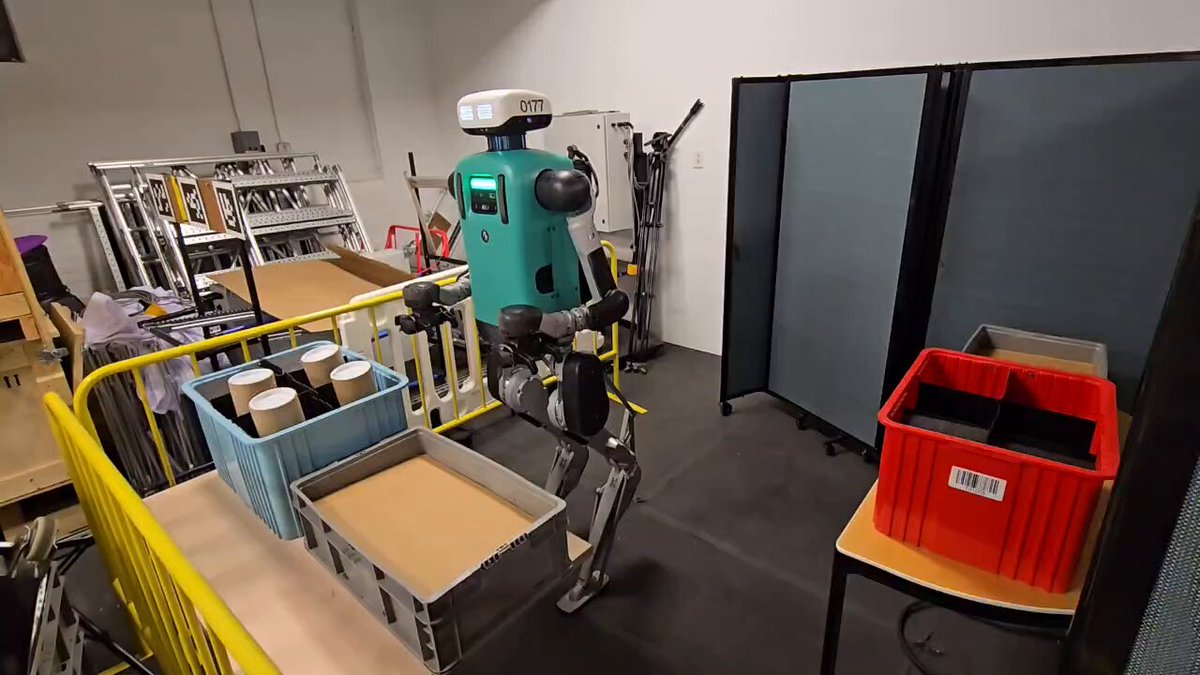
Agility Robotics a fait tourner à IROS 2026 une démonstration de manipulation mobile autonome avec son humanoïde Digit pendant environ douze heures. La séquence publiée le 2 octobre montre le robot enchaîner prise d’objet, déplacement et dépôt dans un lieu qui, selon l’équipe, ne figurait pas dans les données d’entraînement.
Chris Paxton, chercheur chez Agility Robotics, précise que la vidéo est diffusée à vitesse réelle et que l’exécution est autonome. Le compte officiel d’Agility a ensuite relayé cette démonstration. Sur un autre enregistrement du salon, Digit vide progressivement un bac en transportant les objets à travers le stand.
Une même politique pour marcher et manipuler
Le point technique important tient à l’enchaînement de mouvements du corps entier. Le robot doit localiser l’objet, positionner ses mains, conserver son équilibre au moment de la prise, se redresser puis marcher sans perdre sa charge. Il doit ensuite ajuster sa posture pour déposer l’objet avant de recommencer.
Ces étapes sont souvent présentées séparément dans les démonstrations humanoïdes. La manipulation mobile cherche au contraire à éviter une succession de modules indépendants et de transitions fragiles. Agility décrit ici un contrôle de bout en bout, testé dans une implantation différente de celle utilisée pendant l’apprentissage.
Digit exécute une manipulation mobile autonome à vitesse réelle pendant une démonstration menée environ douze heures à IROS 2026.
— Chris Paxton 2 octobre 2026
Douze heures ne valent pas encore un test industriel
La durée constitue un signal utile, car elle dépasse la séquence courte préparée pour une vidéo. Elle ne fournit toutefois pas un taux de réussite, un nombre de cycles, un temps moyen par objet ni le détail des interventions humaines éventuelles entre les passages. Le cadre d’un salon reste également moins contraignant qu’un entrepôt en production.
Agility indique par ailleurs que Digit cumule 65 000 heures d’expérience en production sur l’ensemble de ses déploiements. Ce chiffre concerne la flotte et ne doit pas être confondu avec les douze heures de la démonstration IROS. Il replace néanmoins l’essai dans une stratégie qui vise des tâches répétitives de manutention et de logistique.
Notre analyse
Le résultat intéressant n’est pas la vitesse, encore modeste, mais la continuité du comportement. Un humanoïde industriel doit pouvoir gérer les variations de position des objets, corriger ses appuis et poursuivre la tâche sans recalibrage manuel à chaque cycle. Une démonstration prolongée dans un lieu absent de l’entraînement teste précisément cette capacité de généralisation.
La prochaine étape sera de publier des mesures comparables : taux de cycles terminés, reprises après erreur, disponibilité et performance avec plusieurs catégories d’objets. En l’état, l’essai apporte une preuve visuelle solide de manipulation mobile autonome, tout en laissant ouvertes les questions de rendement et de fiabilité nécessaires à un déploiement industriel.
Sources : démonstration publiée par Chris Paxton, relais officiel d’Agility Robotics et présentation industrielle de Digit.