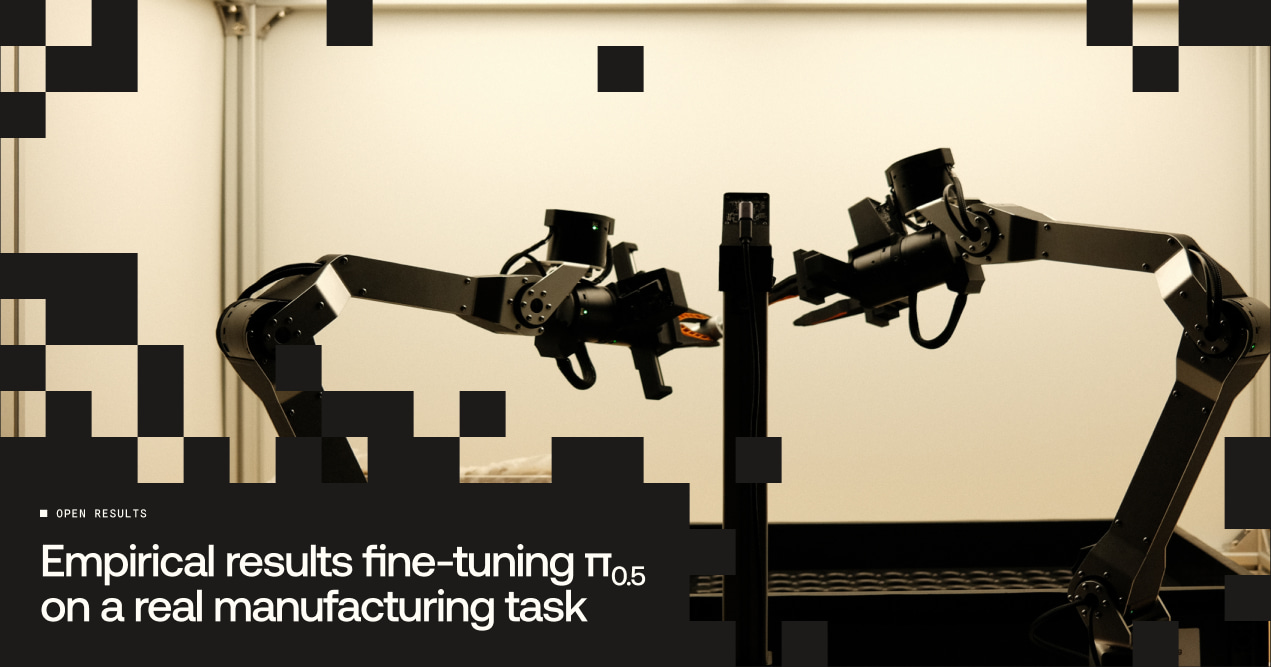
Dream Machines publie les résultats de onze séries d’essais menées avec le modèle robotique π0.5 sur une tâche industrielle réelle. Sur un poste à deux bras, la jeune entreprise obtient jusqu’à 98 % de réussite pour sortir des actionneurs d’un carton, les réorienter et les placer dans un plateau.
Le travail porte sur une opération actuellement réalisée dans l’usine d’un fabricant allemand avec lequel Dream Machines échange. Le bras gauche saisit un actionneur et le transmet au bras droit, qui doit l’insérer dans l’un des 135 logements du plateau avec les contacts correctement orientés. Les évaluations utilisent la couche supérieure du carton, soit 40 pièces.
7 271 démonstrations et 21 heures de données
Deux téléopérateurs ont collecté les mouvements sur des postes bimanuels TRLC-DK1 avec des bras maîtres Gello et un casque de réalité virtuelle. Trois caméras filment la scène à 50 images par seconde : une au-dessus du poste et une sur chaque poignet. Après filtrage, le jeu d’entraînement contient 7 271 épisodes représentant 21 heures.
Chaque démonstration a reçu une note de qualité. Dream Machines a conservé les épisodes notés au moins 3 sur 5, puis entraîné π0.5 avec un lot de 256 exemples. Le taux de réussite de référence atteint 76 % sur 120 essais. L’équipe observe aussi que la progression plafonne vers 30 000 étapes, sans avantage clair à prolonger fortement l’entraînement.
Les données et plusieurs configurations sont publiées sur Hugging Face. Cette ouverture permet de comparer les recettes au-delà d’une vidéo de démonstration, même si le protocole reste limité à un poste, une famille de pièces et une disposition contrôlée.
La qualité compte davantage que le volume seul
L’un des résultats les plus utiles concerne la collecte. Multiplier par cinq la quantité de données a fait passer la réussite de 63 % à 76 %. Répartir quatre heures de démonstrations sur cinq scènes différentes a produit un gain plus fort que quatre heures enregistrées uniquement dans la scène d’évaluation.
Une seule heure de données propres ajoutée aux 21 heures a porté le résultat de 76 % à 90 %. Dans une autre configuration, une heure de démonstrations soignées et 240 interventions humaines, soit environ 1,7 heure au total, ont fait progresser la réussite de 28 % à 88 %. Enfin, l’ajustement des paramètres d’inférence a élevé le meilleur système de 90 % à 98 %, sans nouvel entraînement.
Dream Machines signale aussi plusieurs impasses. L’adaptation LoRA atteint 52,5 % au mieux avec un rang de 256, contre 76 % pour l’ajustement complet. Les changements de taux d’apprentissage, de taille de lot, de représentation des articulations et l’augmentation d’images n’ont pas apporté d’amélioration mesurable dans le protocole retenu.
Notre analyse
Ces résultats rappellent que la fiabilité d’un robot industriel ne dépend pas seulement de la taille du modèle. La diversité des scènes, la qualité des gestes collectés et les réglages d’exécution ont davantage pesé que l’accumulation brute d’heures. C’est une indication concrète pour les intégrateurs, car la collecte sur site coûte cher.
Le taux de 98 % doit néanmoins être lu avec prudence. Les essais sont menés dans un environnement contrôlé et certains groupes ne comptent que 40 trajectoires, avec une marge d’incertitude importante. Une exploitation sans surveillance exige généralement une fiabilité encore supérieure, ainsi qu’une procédure de reprise après erreur. L’intérêt de l’étude tient donc moins à un chiffre record qu’à la comparaison méthodique des leviers qui rapprochent un modèle ouvert d’un usage en usine.
Sources : Dream Machines et données publiées sur Hugging Face.