EasyNav 0.5.0 est disponible pour ROS 2 Humble, Jazzy, Kilted et Lyrical. Le système de navigation open source ajoute une installation avec Pixi, quatre environnements de simulation prêts à l’emploi et des fonctions destinées à mieux encadrer les déploiements sur des robots réels.
Le projet est développé par l’Intelligent Robotics Lab de l’Université Rey Juan Carlos, en Espagne. EasyNav se présente comme une pile de navigation modulaire pour ROS 2, capable de fonctionner avec plusieurs représentations de l’environnement plutôt qu’avec une seule carte imposée.
Cartes 2D, surfaces 3D et volumes voxelisés
EasyNav prend en charge les cartes de coûts en deux dimensions utilisées dans les bâtiments, les surfaces navigables en trois dimensions adaptées aux rampes et aux terrains irréguliers, ainsi que les cartes voxelisées probabilistes. Ces représentations peuvent aussi être combinées dans une configuration hybride.
La version 0.5.0 est distribuée pour quatre versions maintenues de ROS 2. Les paquets APT ont été intégrés à la ferme de compilation et doivent devenir installables lors de la prochaine synchronisation de chaque distribution. Pixi permet de son côté de créer dès maintenant un environnement autonome, y compris pour ROS 2 Rolling, sans installation préalable de ROS sur le système hôte.
Le projet conserve une architecture à plugins. L’utilisateur sélectionne les composants de localisation, de planification, de contrôle et de représentation de la carte dans un fichier de paramètres. Un pont nommé easynav_nav2_bridge accepte les objectifs envoyés par des clients Nav2 existants, afin de tester la nouvelle pile sans réécrire toutes les applications en amont.
Quatre terrains de jeu pour reproduire les essais
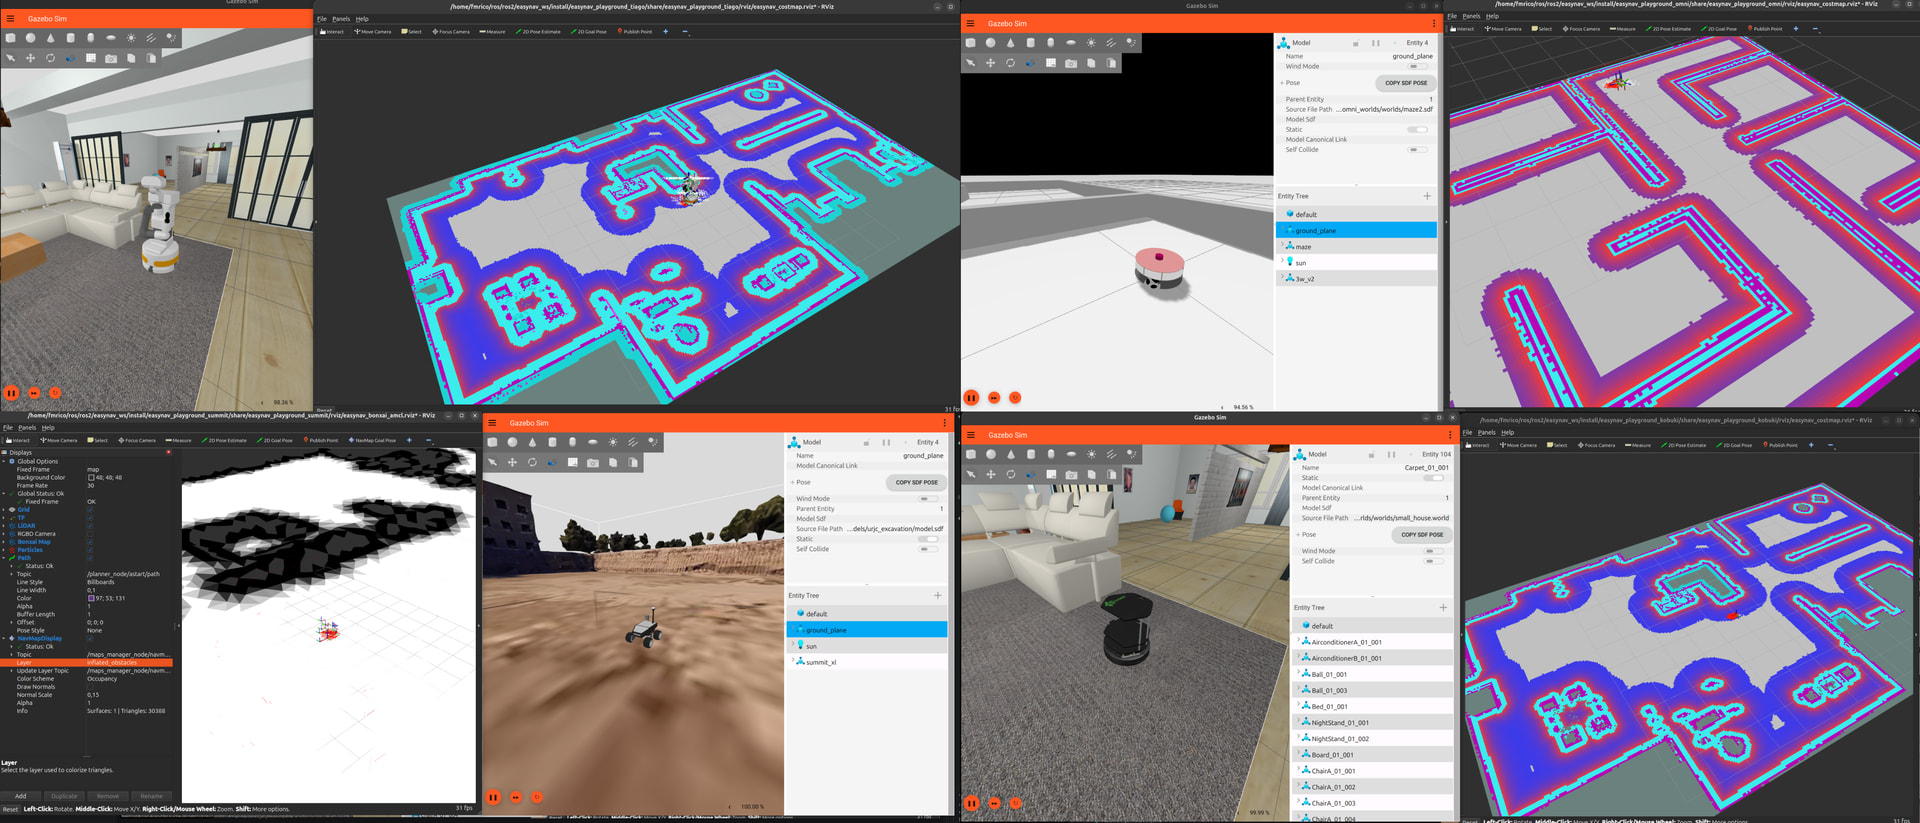
La publication fournit quatre « PlayGrounds » complets sous Gazebo. Ils associent un robot, un monde, des cartes et une configuration EasyNav : un Kobuki dans une maison, un Robotnik Summit XL dans une excavation et un entrepôt, un PAL Robotics TIAGo dans un intérieur, ainsi que plusieurs plateformes omnidirectionnelles à trois, quatre, cinq ou six roues dans des labyrinthes.
Ces scénarios doivent faciliter la comparaison des paramètres avant un passage sur le matériel. Le projet met aussi en avant un cycle de contrôle temps réel, un mécanisme de récupération après perte de localisation ou capteur défaillant, et un mode de sécurité qui verrouille la configuration, impose des limites de vitesse et surveille le cycle ainsi qu’un signal de vie.
Notre analyse
EasyNav 0.5.0 ne remplace pas les automates de sécurité, les scanners certifiés ni l’évaluation des risques d’une machine. Le projet précise au contraire que son mode de sécurité fonctionne à côté d’une chaîne certifiée. Cette distinction est importante pour éviter de confondre robustesse logicielle et certification fonctionnelle.
L’apport le plus concret de cette version réside dans la reproductibilité : mêmes fonctions sur quatre distributions, environnement Pixi isolé, simulations prêtes à lancer et passerelle avec Nav2. La prochaine preuve attendue sera la diversité des déploiements sur des robots physiques et le retour d’intégrateurs confrontés à des environnements moins contrôlés que les scénarios Gazebo.
Sources : annonce sur Open Robotics Discourse, documentation EasyNav 0.5.0 et dépôt GitHub.