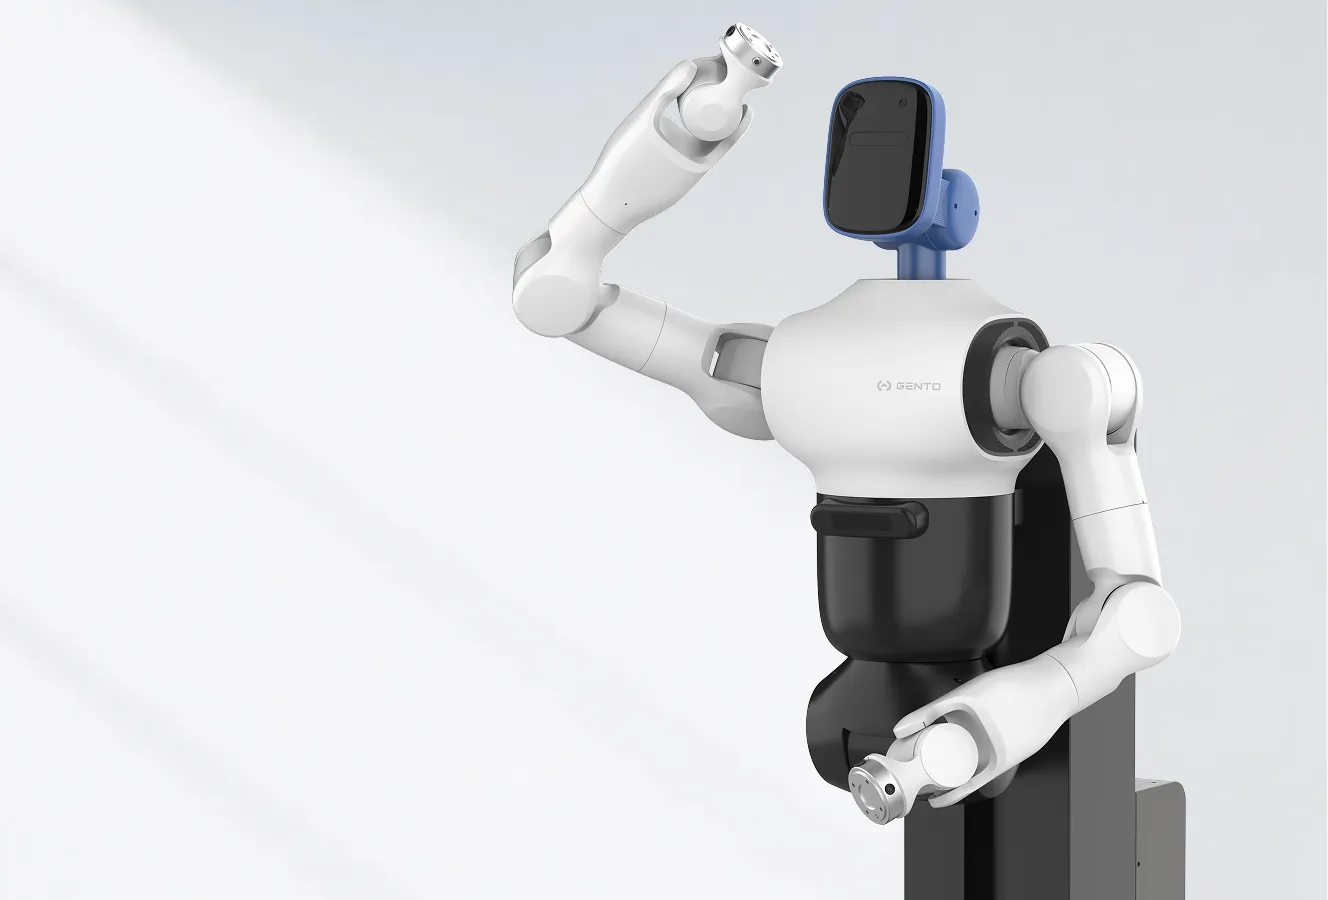
GENTO a présenté à CoRL 2026, à Austin, un prototype de main robotique à 21 degrés de liberté. La jeune marque issue de Tianji Intelligence l’inscrit dans une chaîne matérielle complète, depuis les capteurs de couple jusqu’aux plateformes humanoïdes, avec l’objectif de mieux contrôler les interactions physiques fines.
Une main à 21 degrés de liberté
Le prototype compte cinq degrés de liberté actifs dans le pouce et quatre dans chacun des autres doigts. GENTO annonce une ouverture maximale de 100 mm, un temps minimal d’ouverture ou de fermeture de 0,5 seconde et une durée de vie à vide d’un million de cycles. Une interface Ethernet industrielle doit faciliter son intégration à des bancs d’essai et à des systèmes robotiques complets.
La société dit avoir privilégié une transmission par tringlerie pour limiter plusieurs difficultés classiques des mains robotiques : le jeu mécanique, les dommages provoqués par les chocs ou les surcharges, la faible réversibilité des articulations et la force disponible au bout des doigts. Ces caractéristiques restent toutefois des données constructeur ; aucune évaluation indépendante du prototype n’a encore été publiée.
Des capteurs de couple jusqu’au robot complet
GENTO est une marque de robots humanoïdes incubée par Tianji Intelligence, entreprise chinoise fondée à Shenzhen en 2015. Son catalogue comprend notamment Luna, un robot pliable sur roues, Skye, une plateforme mobile à contrôle d’effort, ainsi que Marvin et Marvin Pro, deux systèmes à double bras humanoïdes.
La stratégie présentée à CoRL repose sur cinq couches techniques développées dans le même ensemble industriel : capteurs de couple MEMS, modules articulaires intégrés, bras à contrôle d’effort, plateformes complètes et main dextre. Tianji revendique une sensibilité de 0,02 N·m sur ses principaux bras et une précision absolue de contrôle d’effort inférieure à 0,3 N·m. Là encore, ces chiffres devront être confirmés par des essais externes.
Cette intégration verticale vise à conserver une mesure fine du contact tout au long de la chaîne de commande. Elle peut servir à la téléopération, à la collecte de données et à l’apprentissage de tâches où la vision seule ne suffit pas, par exemple lorsqu’un robot doit ajuster sa prise sans écraser ni lâcher un objet.
Un matériel déjà utilisé dans des démonstrations NVIDIA
La plateforme Marvin Pro de Tianji a aussi servi aux démonstrations accompagnant la présentation de GR00T 2 par NVIDIA le 9 novembre. Le robot y assemblait un camion-jouet et manipulait des aliments avec ses deux bras. Cette présence ne signifie pas que le nouveau prototype de main équipait ces démonstrations, mais elle montre que les plateformes de Tianji sont déjà utilisées pour tester des modèles robotiques récents.
Selon l’entreprise, plus de 30 000 robots industriels ont été livrés à plus de 1 000 clients, et plus de 2 000 bras humanoïdes à contrôle d’effort ont été expédiés en quatre mois en 2025. Le passage d’un prototype de main présenté en conférence à une production fiable reste néanmoins une étape distincte.
Notre analyse
La main est souvent le maillon qui sépare une démonstration de locomotion d’un robot réellement utile en usine ou en laboratoire. Le choix de GENTO de relier capteurs, articulations, bras et main dans une même architecture peut réduire les problèmes d’intégration. L’enjeu sera maintenant de documenter la force aux doigts, la résistance aux chocs et les performances sur des tâches reproductibles, au-delà des spécifications internes.
Sources : Robotics & Automation News ; GENTO.