Hyper3D a lancé WorldGen, un modèle capable de transformer une seule image en scène 3D composée d’objets séparés, éditables et dotés de propriétés physiques. L’entreprise présente notamment cet outil comme un moyen d’accélérer la création d’environnements de simulation pour entraîner des robots.
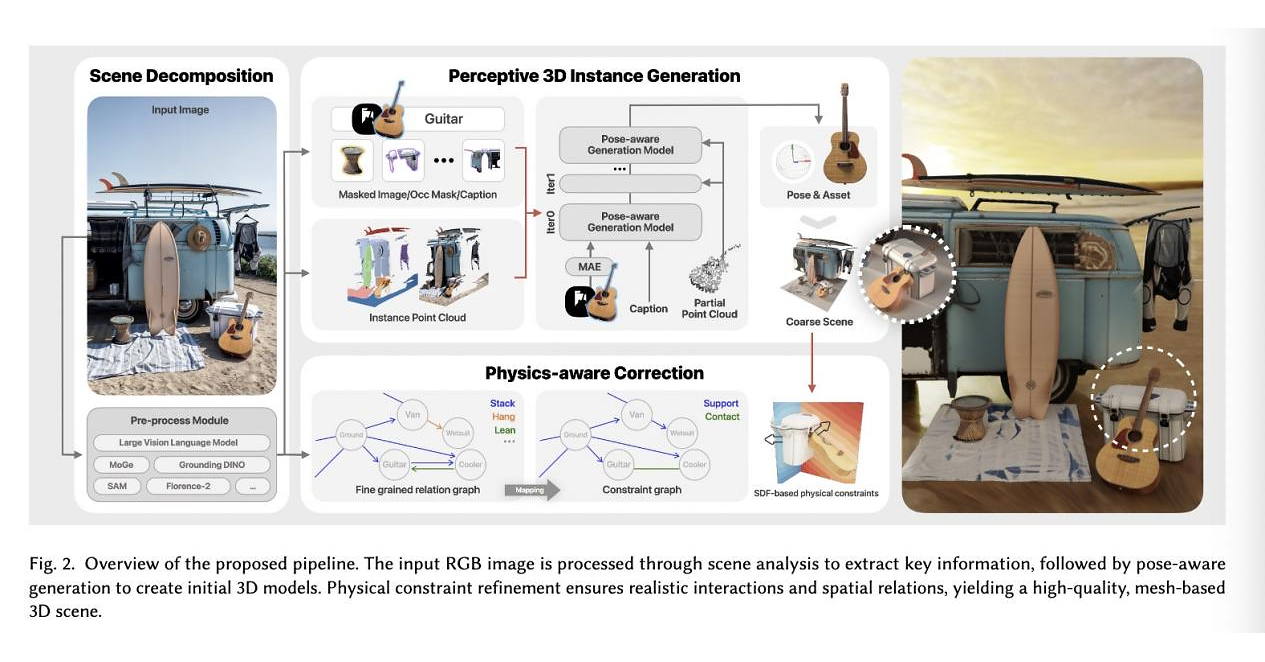
L’annonce, publiée le 9 septembre, étend les outils de génération 3D de Hyper3D au-delà de la création d’objets isolés. WorldGen analyse une photographie, identifie les éléments principaux et reconstruit leur géométrie, y compris les parties cachées. L’utilisateur peut aussi délimiter manuellement les objets à générer.
Chaque élément reste ensuite indépendant dans la scène. Il peut être déplacé, remplacé ou modifié sans reconstruire l’ensemble. Le système estime également la position, l’échelle et l’orientation des objets, ainsi que des paramètres utiles à la simulation comme la géométrie de collision, la masse et le frottement.
Des scènes destinées à Isaac Sim
Pour la robotique, l’intérêt est de réduire le travail manuel nécessaire à la modélisation d’un environnement d’entraînement. Une équipe peut partir de photos d’un atelier, d’un entrepôt ou d’une pièce, puis produire plusieurs variantes de la scène en changeant l’éclairage, la disposition des obstacles ou l’état des objets.
WorldGen prolonge le flux de travail déjà proposé par Hyper3D pour NVIDIA Omniverse, Isaac Sim et Isaac Lab. Les objets manipulables sont générés sous forme de maillages complets par le modèle Rodin de l’entreprise. Les arrière-plans utilisent de leur côté le Gaussian splatting 3D afin de conserver davantage de détails visuels.
Ce choix hybride vise à concilier deux besoins différents : disposer d’objets exploitables par un moteur physique tout en reproduisant rapidement l’apparence globale d’un lieu. Les scènes peuvent ensuite servir à collecter des données synthétiques, entraîner une politique robotique et préparer des essais sur une machine réelle.
Un maillon de la chaîne de simulation
Hyper3D avait annoncé en juillet un flux commun avec D-Robotics et Motphys. Le premier apporte l’infrastructure de calcul, le second la simulation physique, tandis que WorldGen reconstruit les scènes à partir d’images. L’objectif annoncé couvre la génération, la simulation, la collecte de données, l’entraînement puis la validation sur des robots physiques.
La nouveauté ne supprime toutefois pas les contrôles nécessaires avant un transfert vers le réel. Une masse, un coefficient de frottement ou une partie invisible restent des estimations. Des écarts sur ces paramètres peuvent modifier la stabilité d’une prise, une collision ou la trajectoire d’un robot. Les équipes devront donc mesurer, corriger et valider les scènes pour les usages exigeants.
Notre analyse
WorldGen s’inscrit dans une tendance nette de la robotique : produire plus vite des mondes variés pour éviter qu’un modèle n’apprenne seulement quelques configurations. La possibilité de séparer les objets et d’associer une géométrie de collision distingue cet usage d’une simple reconstruction destinée à l’image.
La portée réelle dépendra de la fidélité physique des scènes et des formats exportés vers les outils de simulation. Hyper3D ne publie pas encore, dans son annonce, de mesure comparative sur le temps gagné ni sur les performances de politiques entraînées avec WorldGen. Le lancement fournit donc un nouvel outil de préparation des données, mais pas encore la preuve qu’une scène générée depuis une photo peut remplacer une modélisation industrielle contrôlée.
WorldGen est aussi proposé pour le cinéma, le jeu vidéo et la réalité étendue. Cette polyvalence peut élargir son adoption, tandis que la robotique constitue le cas d’usage où la cohérence géométrique et physique sera la plus directement vérifiable.