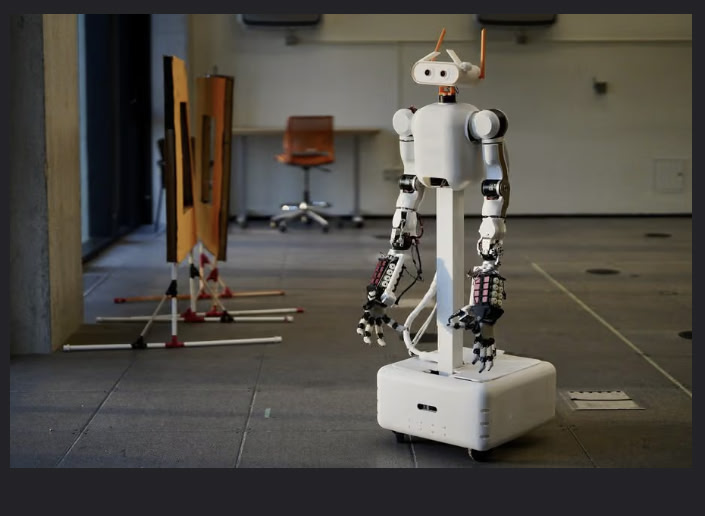
Une équipe de l’Université de New York et de l’Université de Toronto publie MABEL, un robot mobile bimanuel open source doté de 56 degrés de liberté. Les plans mécaniques, l’électronique, le micrologiciel, le contrôle sous ROS 2 et les outils de simulation sont accessibles pour permettre à d’autres laboratoires de reproduire la plateforme.
MABEL associe une base mobile à trois roues orientables, une colonne verticale, un torse inclinable et une tête à trois degrés de liberté équipée de caméras stéréo. Deux bras à sept articulations dérivés du projet OpenArm portent chacun une main à 17 degrés de liberté issue d’ORCA Hand.
Deux bras et des mains sur une base mobile
Cette architecture vise les tâches qui exigent de se déplacer puis d’utiliser les deux mains. Un robot de table peut manipuler des objets dans un espace bien défini, mais il dépend de la position de son poste. MABEL peut ajuster sa base, sa hauteur et son torse avant d’engager ses bras, ce qui élargit son volume de travail.
La téléopération repose sur un Apple Vision Pro. L’opérateur peut transmettre ses mouvements au robot tout en suivant les caméras embarquées. Ce mode est utile pour collecter des démonstrations, tester une tâche difficile et reprendre la main lorsqu’une politique autonome échoue.
Selon la nomenclature publiée par les auteurs, la configuration « Essential » représente environ 8 056 dollars de pièces aux prix de juillet 2026. Les versions « Recommended » et « Maximum » atteignent environ 9 283 et 14 721 dollars. Certains éléments, dont les cadres et tendons des mains, deux cartes Teensy 4.1 et les circuits imprimés personnalisés, ne sont pas encore comptabilisés.
Des licences explicites pour reproduire le robot
Le dépôt open_mabel distingue clairement les licences. Le matériel est publié sous CERN-OHL-S-2.0, le logiciel sous Apache 2.0 et la documentation ainsi que les photographies sous CC BY 4.0. Cette séparation donne aux équipes une base juridique plus lisible pour fabriquer, modifier et documenter leur propre exemplaire.
Le projet réunit des composants déjà ouverts plutôt que de repartir de zéro. Cette intégration est importante : construire deux bras, deux mains, une base omnidirectionnelle et une chaîne de contrôle cohérente représente souvent plus de travail que la conception d’un seul sous-système. Une plateforme commune peut aider les chercheurs à comparer des politiques sur un matériel similaire.
La reproductibilité reste le vrai test
L’ouverture des fichiers ne garantit pas que MABEL soit facile à construire. Les mains entraînées par tendons, les circuits personnalisés et la calibration de 56 axes demandent des compétences mécaniques et électroniques. Le coût réel dépendra aussi des fournisseurs, de l’outillage et du temps d’assemblage.
Le projet est néanmoins documenté avec un niveau de détail rare pour un robot bimanuel mobile. Les premiers retours d’équipes extérieures montreront si la nomenclature, les procédures et le logiciel suffisent à obtenir des machines comparables. Si cette reproductibilité se confirme, MABEL pourrait devenir une base utile pour la manipulation domestique, la téléopération et l’apprentissage robotique.