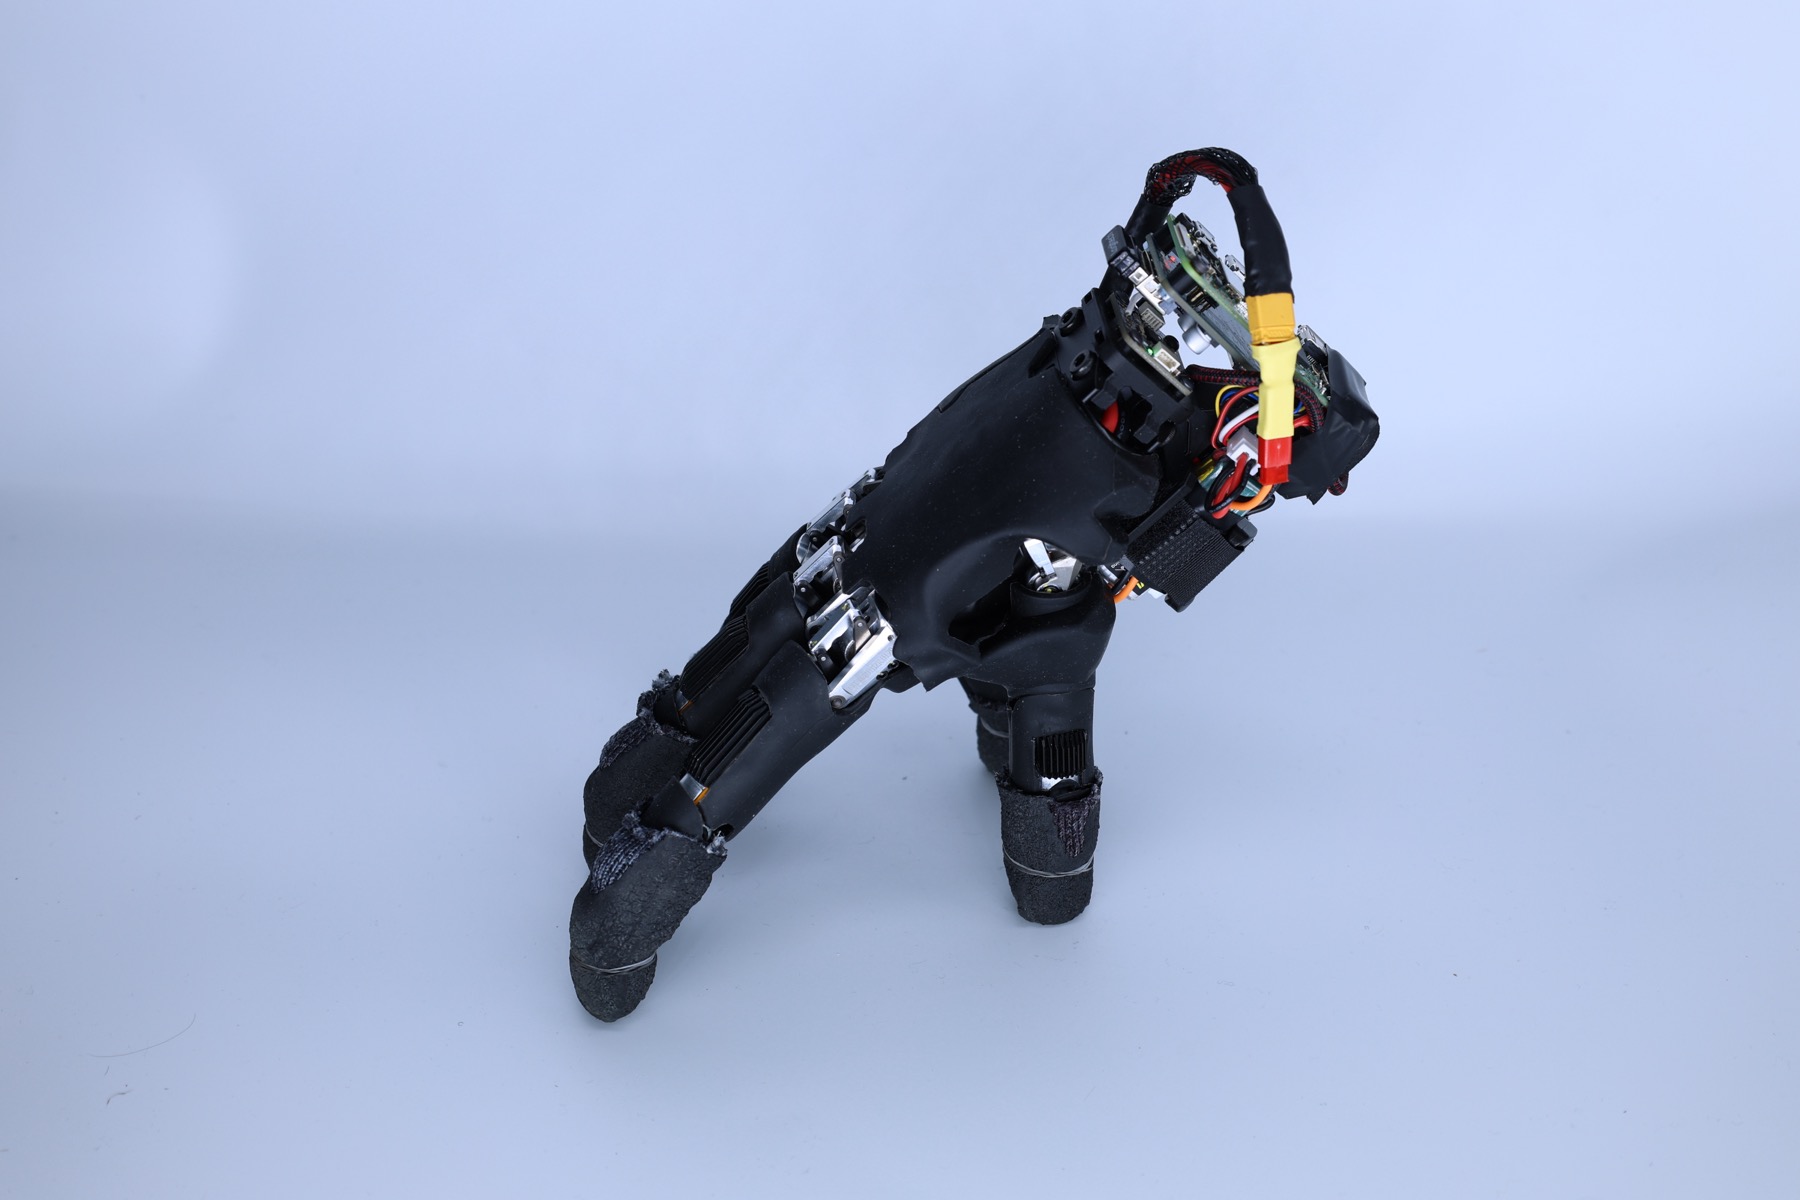
Des chercheurs du Soft Robotics Lab de l’ETH Zurich ont transformé une main robotique commerciale en robot autonome capable de marcher sur ses doigts, de se relever et de pousser des objets. Le système conserve ses fonctions de manipulation tout en se déplaçant sans bras ni base mobile.
Une main commerciale rendue autonome
L’équipe dirigée par le doctorant Amirhossein Kazemipour est partie d’une main à cinq doigts vendue par Wuji Technology. Elle lui a ajouté un module de 80 grammes comprenant une batterie, une centrale inertielle et un Raspberry Pi Zero. L’objectif n’était pas de concevoir un nouveau mécanisme, mais d’étudier jusqu’où un organe robotique existant pouvait élargir son rôle.
La forme asymétrique d’une main complique la locomotion. Les doigts n’ont ni la même longueur ni la même orientation, tandis que le pouce opposable rompt la symétrie habituelle des robots quadrupèdes. Les chercheurs ont donc entraîné le contrôleur par apprentissage par renforcement dans une simulation, avec une position de référence propre à chaque doigt. Des contraintes virtuelles ramènent les doigts vers leur posture de marche tout en leur laissant davantage de liberté vers l’avant et l’arrière.
Quatre politiques tiennent sur l’ordinateur embarqué : marcher, se remettre à l’endroit après une chute, presser des touches et pousser un objet vers une cible. Le contrôleur peut passer d’une compétence à l’autre selon la tâche.
Des essais sur quatorze surfaces
Lors des essais réels, la main a progressé sur quatorze revêtements, notamment des sols lisses, des grilles métalliques, de l’herbe et du gravier. Elle a atteint une vitesse moyenne de 9 centimètres par seconde et s’est redressée dans 21 essais sur 25.
Avec les images d’une caméra placée au-dessus de la scène, elle a aussi poussé de manière autonome un cube de 41 grammes vers des cibles situées jusqu’à 40 centimètres. La tâche a été réussie quinze fois de suite. Ces résultats montrent qu’un même ensemble de doigts peut porter le robot, le déplacer et agir sur l’environnement.
Notre analyse
Le principal apport n’est pas la vitesse, mais la polyvalence mécanique. Une main détachable pourrait se glisser dans un espace trop étroit pour un bras complet, puis actionner un bouton ou déplacer un petit objet. Les chercheurs évoquent la maintenance et la recherche de victimes comme pistes de long terme.
Plusieurs limites restent ouvertes. La démonstration dépend d’une caméra externe pour la tâche de poussée, alors qu’un déploiement autonome demanderait une perception embarquée et une navigation plus robuste. La marche impose aussi aux articulations et aux transmissions des efforts différents de ceux prévus pour la préhension. La durabilité devra donc être mesurée avant toute utilisation industrielle ou de secours.
Sources : projet du Soft Robotics Lab de l’ETH Zurich et IEEE Spectrum.