MANUS publie Core 3.2, une mise à jour de sa pile logicielle de suivi des mains qui ajoute le retour haptique dans NVIDIA Isaac Teleop, un SDK Python et la prise en charge de Linux sur processeurs ARM64. Cette version cible directement les chaînes de téléopération et de collecte de démonstrations pour la robotique.
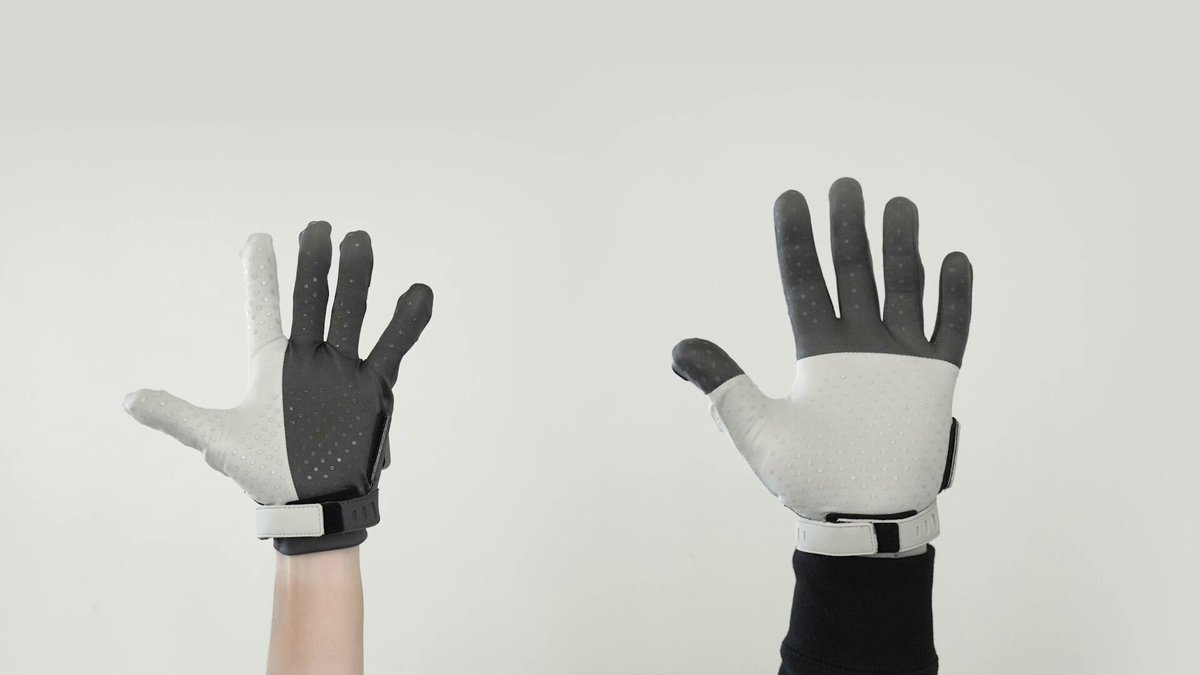
Les gants de MANUS servent à mesurer les mouvements des doigts et à les transmettre à une main robotique ou à un avatar. Dans un flux de téléopération, la précision du geste ne suffit pas toujours : l’opérateur doit aussi percevoir certains contacts pour doser une prise ou comprendre qu’un objet a été saisi.
Le retour haptique arrive dans Isaac Teleop
Core 3.2 ajoute une interface de retour haptique compatible avec NVIDIA Isaac Teleop. Le système peut ainsi renvoyer une information tactile vers le gant pendant qu’un utilisateur pilote une main ou un bras robotique. MANUS ne détaille pas encore les performances selon chaque matériel, mais l’intégration réduit le travail nécessaire pour relier suivi, commande et sensation de contact.
La mise à jour améliore aussi la détection du pincement sur une plage plus large de tailles de main. Ce point compte pour les sessions de collecte de données menées par plusieurs opérateurs : un seuil mal adapté peut créer des annotations incohérentes ou transformer un même geste en commandes différentes.
Linux ARM64 et un nouveau SDK Python
La prise en charge de Linux ARM64 rapproche Core des ordinateurs embarqués utilisés en robotique. Les plateformes basées sur cette architecture peuvent désormais intégrer le suivi sans passer obligatoirement par une machine x86 séparée. Cette évolution peut simplifier les bancs de téléopération compacts et les installations mobiles.
Le nouveau SDK Python vise, lui, le prototypage. Les équipes peuvent récupérer les données de posture, construire une logique de calibration ou connecter le gant à leur propre pipeline d’enregistrement. Le langage est très utilisé dans les outils d’apprentissage robotique, ce qui facilite le passage entre une démonstration humaine, sa mise en forme et l’entraînement d’une politique.
Une brique pour produire de meilleures démonstrations
Les modèles de robotique apprennent souvent à partir de trajectoires réalisées par des humains. La qualité de ces trajectoires dépend du matériel de capture, de la latence, de la calibration et de la régularité des gestes enregistrés. Une mise à jour de suivi n’est donc pas spectaculaire en elle-même, mais elle peut agir sur la qualité du jeu de données en amont.
Le retour haptique ajoute une boucle supplémentaire : l’opérateur ne commande plus seulement le robot en regardant une vidéo, il reçoit aussi un signal au moment du contact. Il reste à mesurer si cette information améliore réellement la réussite des démonstrations et le transfert vers les politiques entraînées. Core 3.2 fournit désormais les interfaces nécessaires pour mener ces essais dans l’écosystème Isaac.