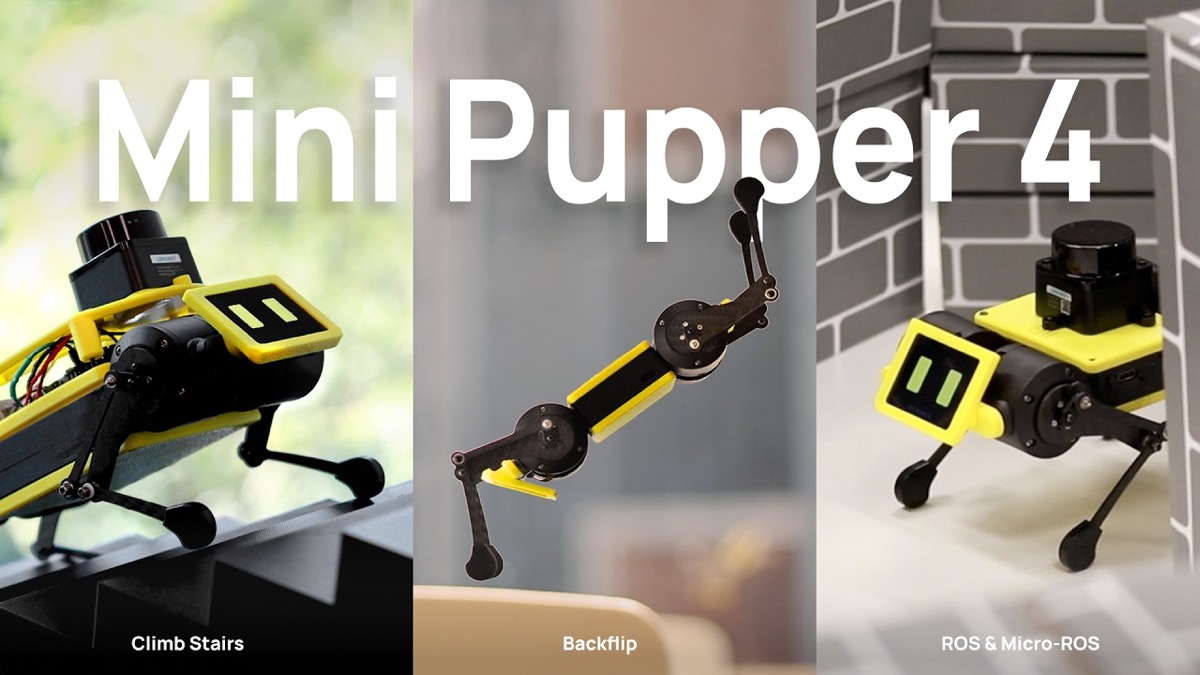
MangDang présente Mini Pupper 4, une nouvelle version de son petit quadrupède open source compatible avec ROS 2 Jazzy et micro-ROS. Le robot est accompagné d’un environnement de simulation, de politiques de locomotion au format ONNX et de fichiers permettant de tester la marche sur terrain irrégulier ou la montée d’escaliers.
L’annonce a été publiée le 26 octobre sur Open Robotics Discourse avec une démonstration vidéo officielle. Le dépôt logiciel associé avait été ouvert quelques jours plus tôt sous licence Apache 2.0. Il décrit deux variantes matérielles et fournit une chaîne de travail allant de l’entraînement dans MuJoCo jusqu’à l’export d’une politique exécutable par le robot.
Des politiques prêtes à être testées
Le dépôt mini_pupper_4_sim inclut des modèles du quadrupède, des recettes d’entraînement et trois politiques. La première commande la marche sur sol plat. Les deux autres ciblent les terrains irréguliers et les escaliers. Les modèles sont livrés au format ONNX avec un manifeste et des données de vérification.
MangDang annonce un taux de réussite de 94,1 % pour la montée de quatre marches de 25 mm lors de 512 essais simulés. La politique dédiée au terrain irrégulier atteint 84,4 % sur son parcours de référence. Ces résultats concernent l’environnement de simulation documenté par l’équipe. Ils ne constituent pas encore une mesure indépendante des performances du robot physique.
La procédure utilise un apprentissage par renforcement en plusieurs étapes. Elle part d’une politique de marche sur terrain plat, puis augmente progressivement la difficulté avec du relief, des marches et des escaliers plus étroits. Un export final convertit le réseau en fichier ONNX destiné au programme embarqué.
ROS 2 côté application, micro-ROS au plus près du matériel
Le choix de ROS 2 Jazzy facilite l’intégration du robot à des outils courants de perception, de navigation et de simulation. micro-ROS apporte pour sa part les mécanismes ROS aux microcontrôleurs chargés des fonctions proches des actionneurs. Cette combinaison vise une architecture accessible aux laboratoires, aux écoles et aux développeurs qui souhaitent modifier toute la chaîne.
Le dépôt fournit aussi les fichiers CAD, les descriptions URDF, les maillages et les correspondances avec les servomoteurs. L’équipe prévient toutefois que le modèle de la variante SKU2 reste provisoire et doit être régénéré à partir d’un URDF corrigé. Ce point est important pour quiconque veut comparer précisément simulation et matériel.
Un banc d’essai compact pour la locomotion
Mini Pupper 4 ne cherche pas à rivaliser avec les grands quadrupèdes industriels. Son intérêt tient plutôt à la possibilité de reproduire un cycle complet sur une plateforme compacte : modifier le modèle, entraîner une politique, la vérifier, puis la transférer sur le robot.
La valeur du projet dépendra maintenant de la qualité de la documentation matérielle, de la disponibilité des deux variantes et de la reproductibilité des résultats hors simulation. La publication du code et des politiques offre déjà une base vérifiable pour les développeurs ROS qui veulent expérimenter la locomotion apprise.
Sources : annonce de MangDang sur Open Robotics Discourse ; dépôt officiel Mini Pupper 4 ; vidéo officielle.