NEURA Robotics a présenté le 14 octobre Neuron AI, un modèle multimodal destiné à piloter ses robots en réunissant vision 3D, toucher, son, état mécanique, langage et mémoire. Le constructeur allemand affirme que ce système fonctionne localement sur cinq morphologies robotiques et peut être adapté aux tâches de chaque client.
L’annonce vise une limite bien connue des modèles robotique fondés principalement sur la caméra. Une image renseigne sur la forme et la position d’un objet, mais pas sur l’effort exercé, le contact réel ou le bruit d’un mécanisme qui se verrouille. NEURA veut intégrer ces signaux dans une représentation commune avant de les convertir en mouvements.
Une architecture perception, langage et action
Neuron AI repose sur une architecture que NEURA nomme Perception-Language-Action, ou PLA. La couche de perception traite les nuages de points, la profondeur, les capteurs tactiles, les couples, l’audio, la position des articulations et les consignes. Un modèle de langage met ces informations en relation, puis un modèle d’action produit une séquence de commandes pour le robot.
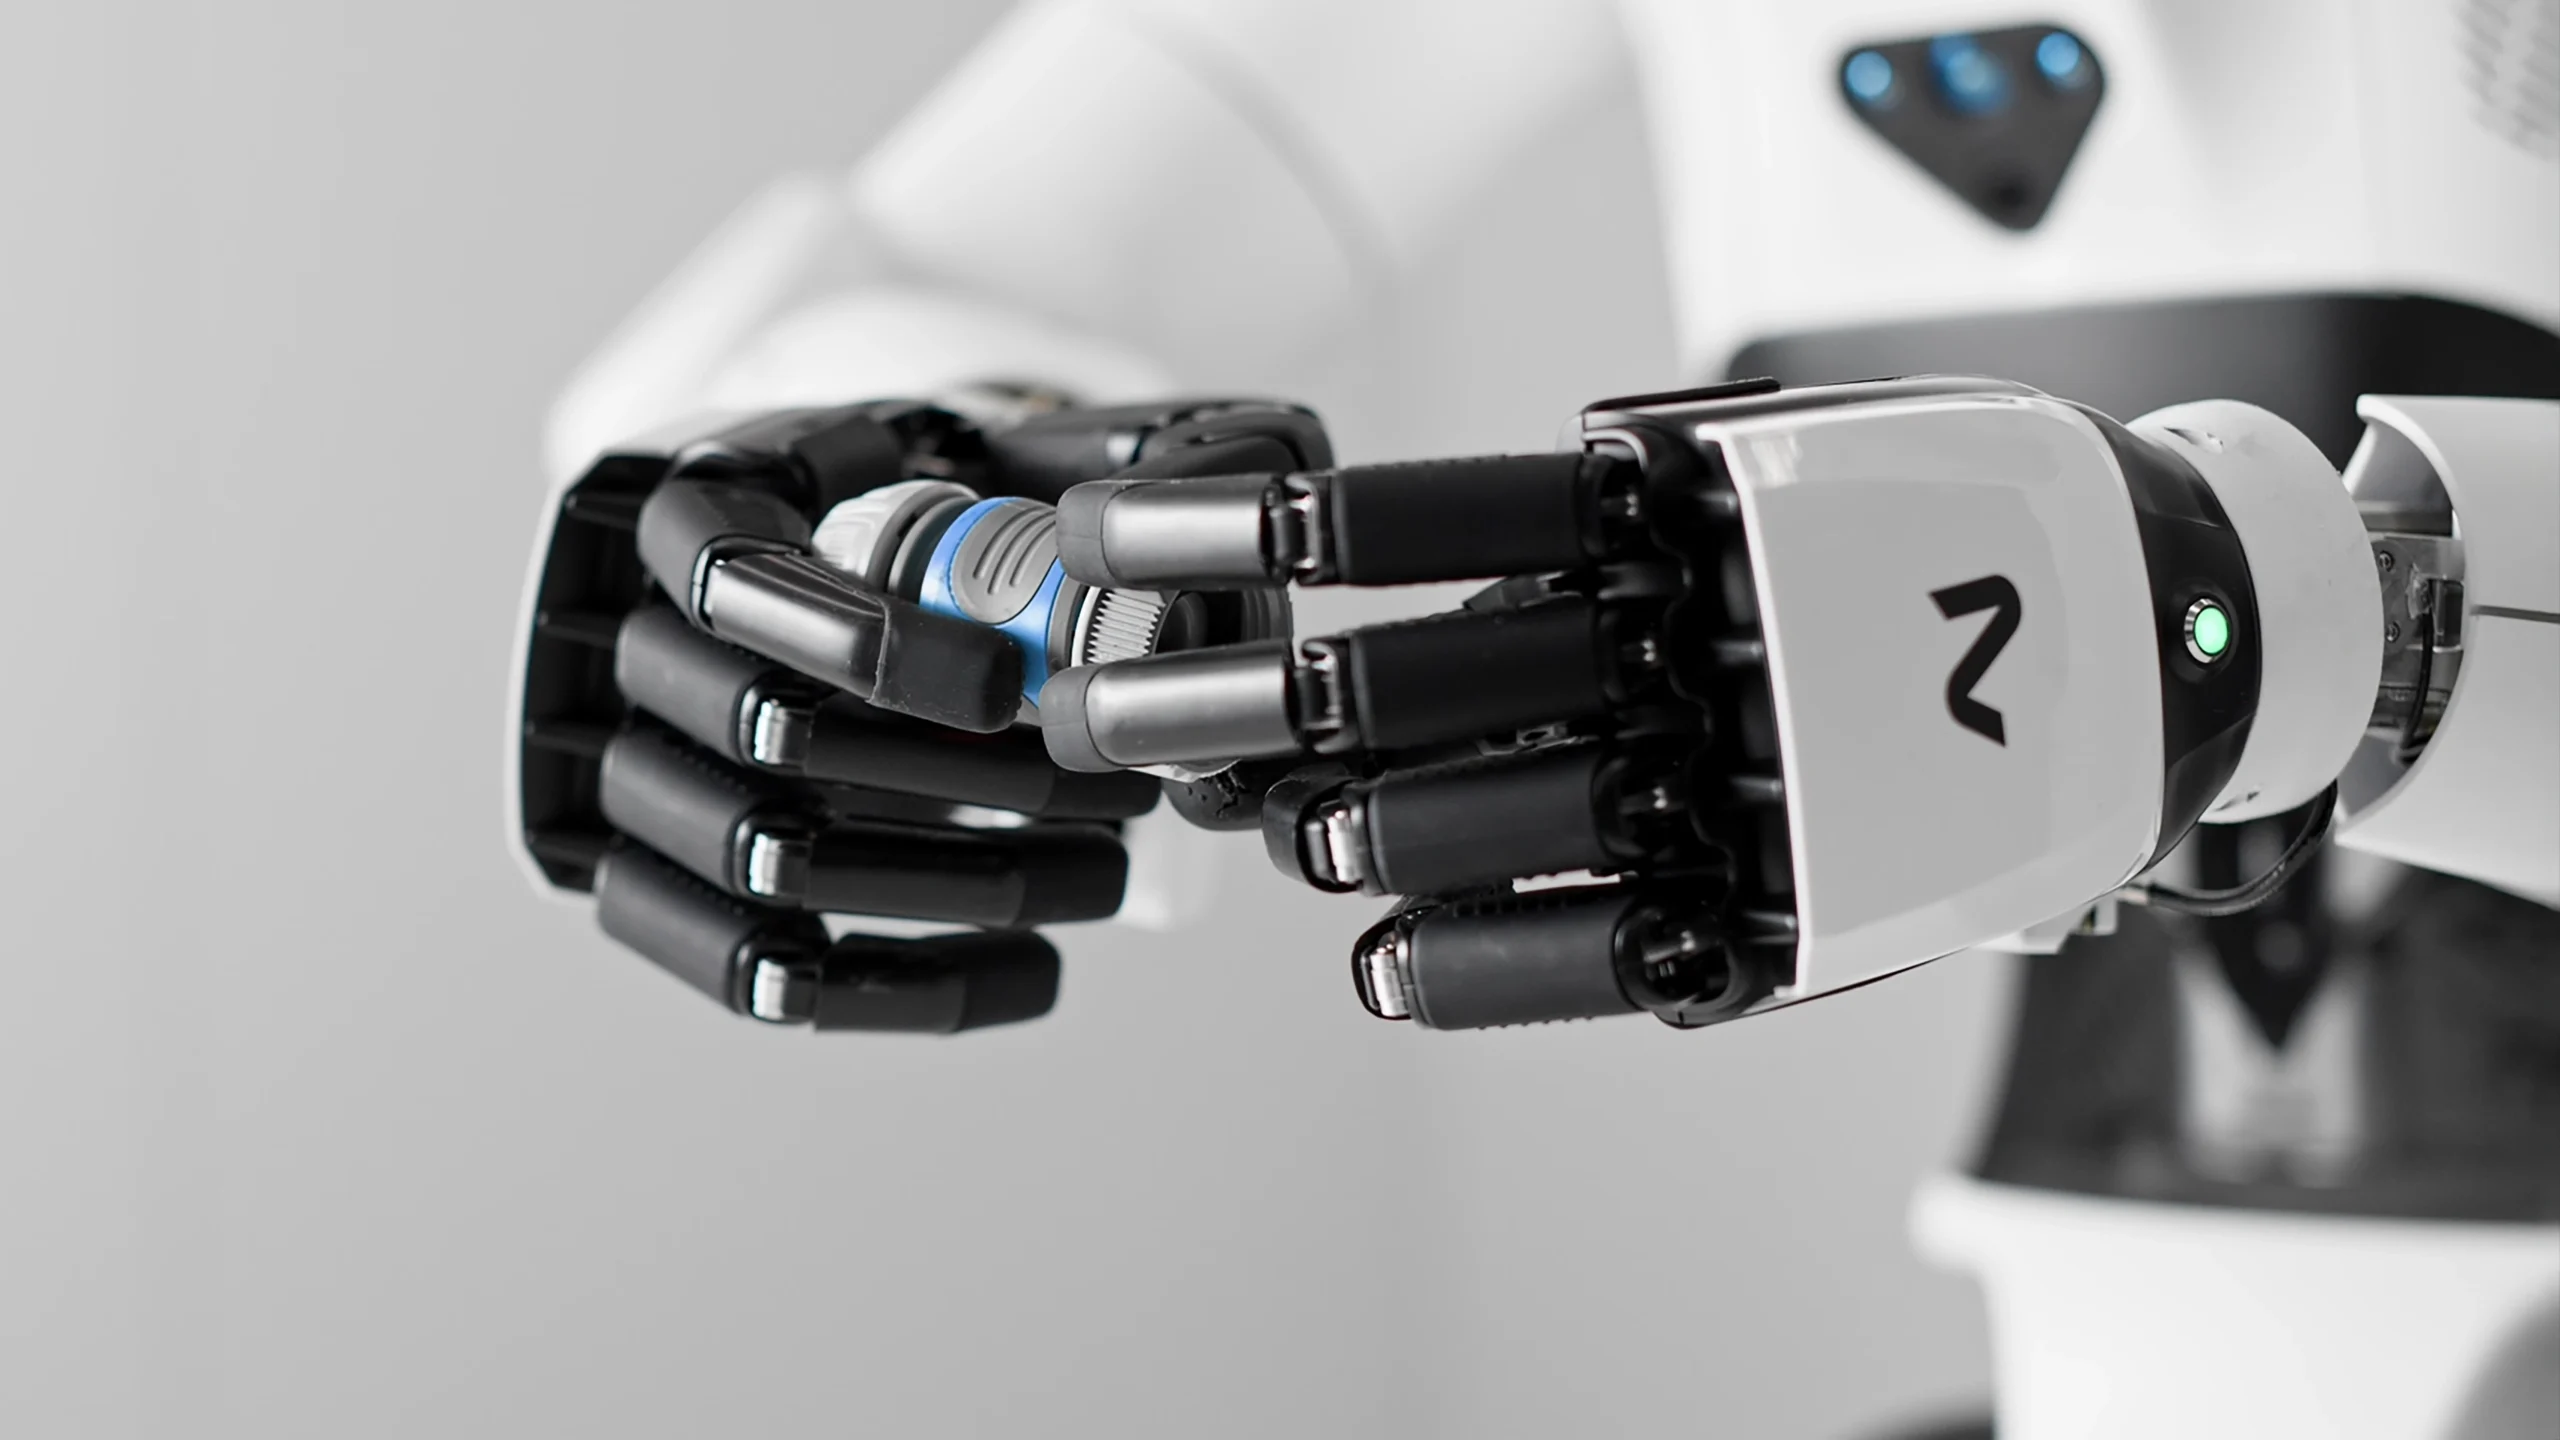
La mémoire constitue l’autre différence revendiquée. Le modèle doit suivre un objet même lorsqu’il sort du champ de la caméra et conserver les conséquences des actions déjà réalisées. Dans un assemblage, un robot pourrait ainsi utiliser le toucher pour vérifier qu’une vis a pris son filetage ou le son pour confirmer qu’un loquet est fermé. Dans le soudage, NEURA estime que le bruit du procédé peut compléter l’analyse visuelle de la qualité d’un cordon.
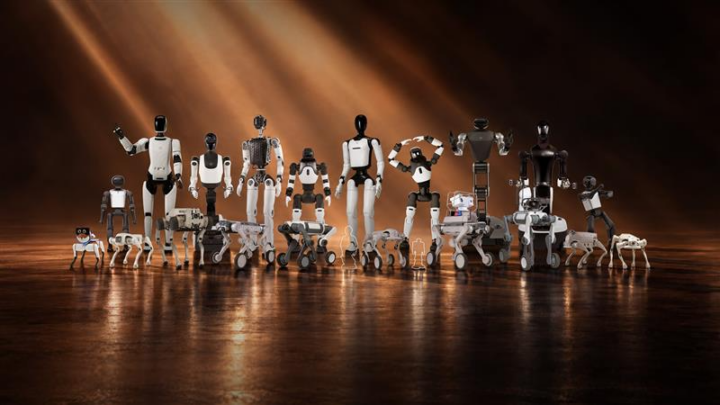
Le constructeur annonce un déploiement sur cinq configurations, dont les générations 3 et 4 de l’humanoïde 4NE-1, une version sur roues et deux autres plateformes à deux bras. Sa page produit cite aussi les familles MAiRA, MiPA et MAV+. Le calcul est effectué sur le robot, sans aller-retour obligatoire vers le cloud. NEURA met en avant la latence réduite, le maintien du service hors connexion et la conservation des données industrielles chez le client.
Trois sources de données et un test à Berlin
L’entraînement combine des données collectées par des robots dans les NEURA Gyms et sur le terrain, des variations produites en simulation et des démonstrations humaines enregistrées avec des combinaisons équipées de capteurs. Les partenariats industriels avec Bosch et Schaeffler doivent compléter ces jeux de données. La plateforme Neuraverse servira ensuite à adapter le modèle à un procédé et à distribuer les compétences apprises dans une flotte.
NEURA promet une démonstration publique du 20 au 22 octobre à NVIDIA GTC Berlin. Son humanoïde 4NE-1 devra trier du linge, charger une machine, la fermer, la rouvrir, puis transférer le linge vers un sèche-linge pendant une séquence autonome de onze minutes. Ce résultat reste donc à vérifier en conditions publiques. L’annonce ne fournit pas non plus de taux de réussite, de comparaison indépendante ni de calendrier commercial détaillé pour Neuron AI.
Pourquoi cette annonce compte
Le choix d’ajouter toucher, audio et mémoire déplace la compétition au-delà de la seule reconnaissance visuelle. Pour l’industrie, l’enjeu n’est pas de réussir une démonstration isolée, mais d’apprendre rapidement une tâche et de la répéter malgré des objets partiellement cachés, des contacts imprécis ou un environnement bruyant. NEURA appelle cet indicateur le « temps jusqu’à la compétence ».
Neuron AI constitue ainsi une base technique crédible pour relier les capteurs maison, les robots et la plateforme logicielle du groupe. La portée réelle dépendra toutefois des résultats de la démonstration berlinoise et, surtout, des performances mesurées dans les usines clientes.