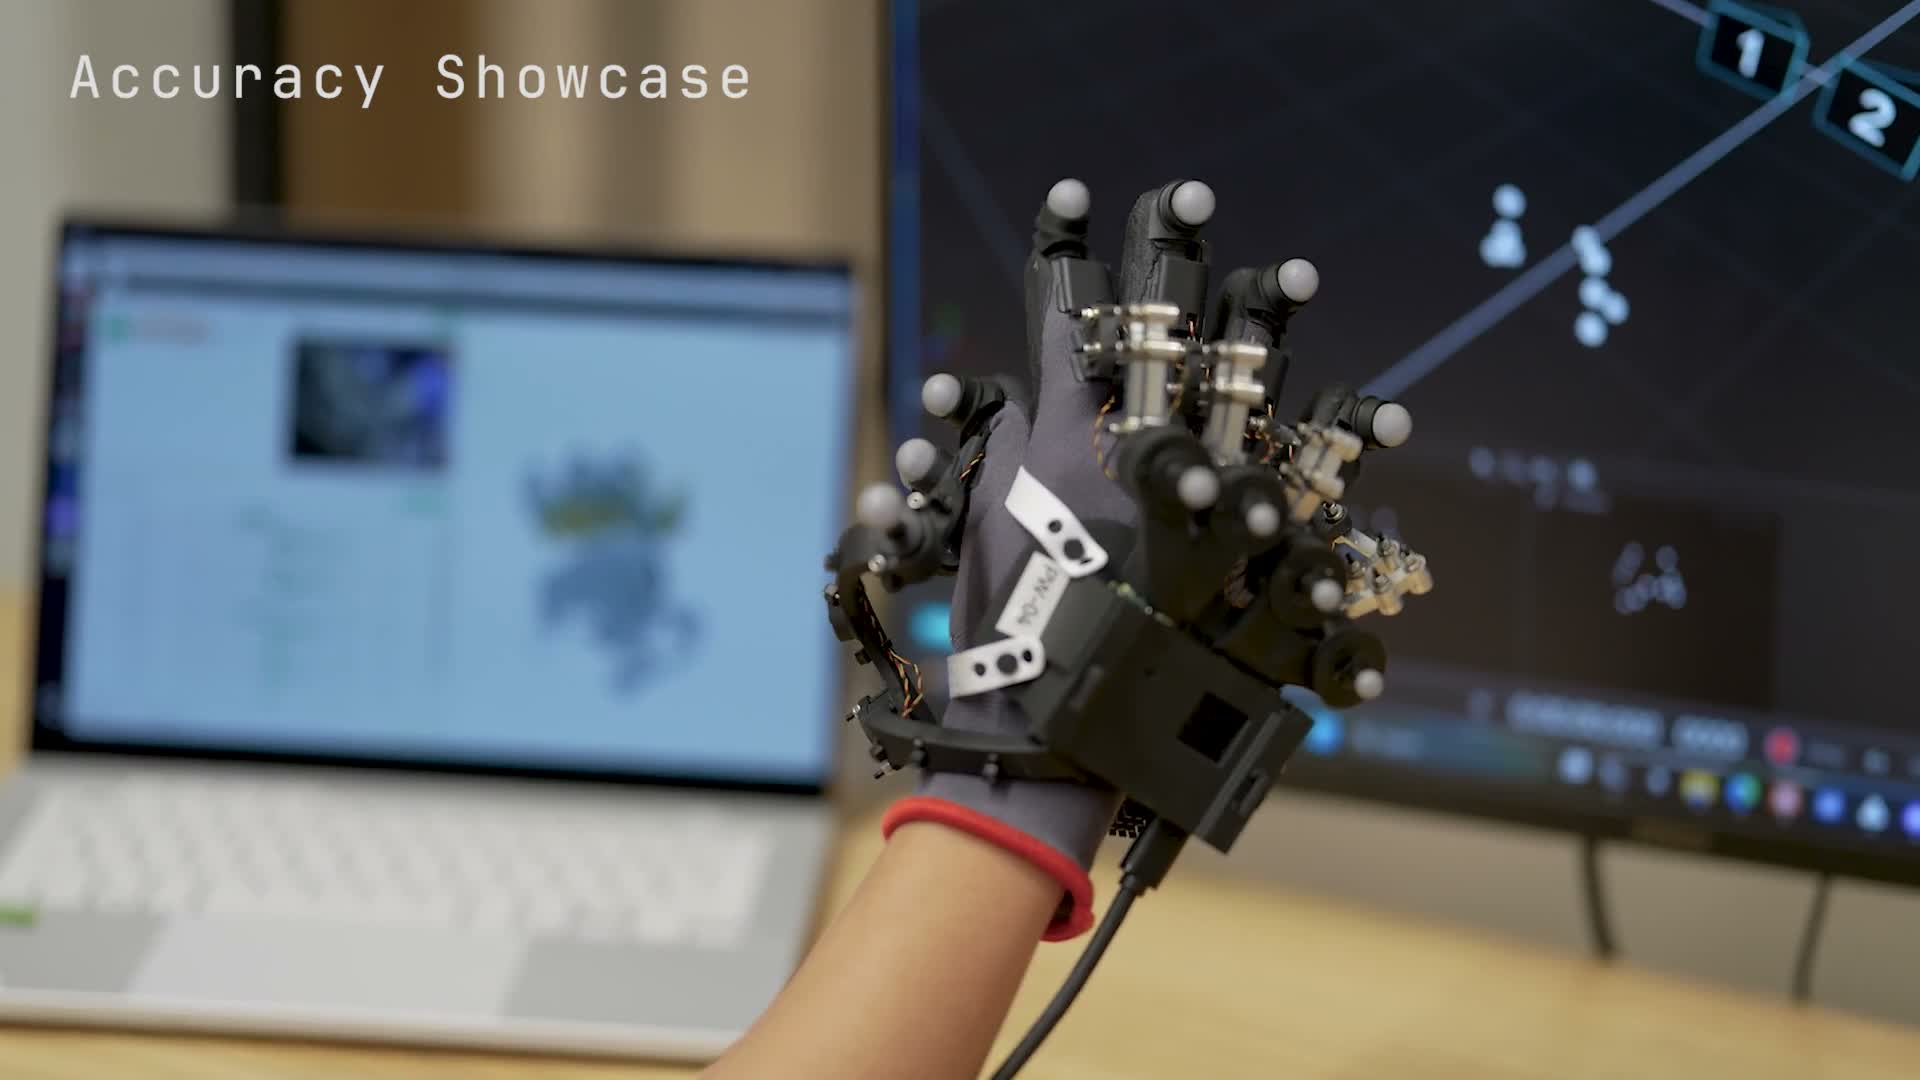
Origami Robotics a dévoilé S1, un gant de collecte conçu pour enregistrer avec précision les gestes humains destinés à l’apprentissage des robots. Le système synchronise les angles des doigts, les contacts tactiles, la vidéo et la trajectoire du poignet afin de produire des démonstrations exploitables pour des tâches de manipulation fine.
La jeune entreprise de San Francisco a présenté le produit le 21 octobre. Son objectif est de résoudre une difficulté centrale de la robotique : recueillir des données de qualité quand la main de l’opérateur, l’objet ou certains doigts disparaissent partiellement du champ des caméras.
Origami Robotics présente son gant S1 de capture des compétences humaines pour l’apprentissage robotique.
— Origami Robotics (@origami_robotic) October 21, 2026
Sept familles de données enregistrées ensemble
La page produit de S1 détaille sept types d’informations : la pose de la main, les angles articulaires des doigts, la pression tactile, le suivi de l’objet, les points clés de la main, son maillage 3D et la trajectoire du poignet. Leur synchronisation permet de reconstruire une démonstration au lieu de juxtaposer des mesures prises à des instants différents.
Les encodeurs suivent vingt angles articulaires. Des capteurs installés sur les doigts et la paume enregistrent les contacts, tandis qu’une caméra portée au poignet documente la scène du point de vue de l’opérateur. Cette combinaison est particulièrement utile lorsqu’un objet masque les doigts, situation fréquente pendant une prise ou un assemblage.
Origami insiste aussi sur le suivi pendant les occultations. Une méthode reposant uniquement sur la vision peut perdre la position d’un doigt caché derrière un outil ou à l’intérieur d’un contenant. Les mesures mécaniques du gant continuent alors d’alimenter la trajectoire, ce qui doit réduire les ruptures et les estimations incohérentes.
Un outil pour accélérer l’apprentissage par démonstration
Les laboratoires et fabricants utilisent de plus en plus l’apprentissage par imitation pour enseigner des gestes aux bras et aux mains robotiques. La qualité des politiques obtenues dépend directement de la diversité et de la précision des exemples. Un dispositif portable peut faciliter la collecte sur des tâches réelles, sans installer un système complet de capture optique autour de chaque poste.
S1 ne remplace pas le travail d’adaptation au robot. Les mouvements humains doivent encore être transposés à une main dont la géométrie, les limites d’articulation et la force diffèrent. Les données tactiles ajoutent toutefois une information précieuse : elles indiquent non seulement où se trouve la main, mais aussi quand et comment elle entre en contact avec l’objet.
Des performances encore à mesurer indépendamment
Origami Robotics ouvre les demandes d’accès à S1, sans publier pour l’instant de prix, de calendrier de livraison ni de comparaison indépendante. Les démonstrations officielles montrent le suivi des doigts et le comportement du système en cas d’occultation, mais elles ne suffisent pas à établir la durabilité du matériel ou le gain obtenu sur un robot entraîné.
Le lancement reste significatif pour l’écosystème de la manipulation. Les modèles progressent rapidement, mais les jeux de données dextrous demeurent coûteux à produire. En combinant mouvement, toucher et vidéo dans un équipement unique, Origami Robotics cherche à transformer davantage de savoir-faire humain en données directement utilisables par les équipes robotiques.