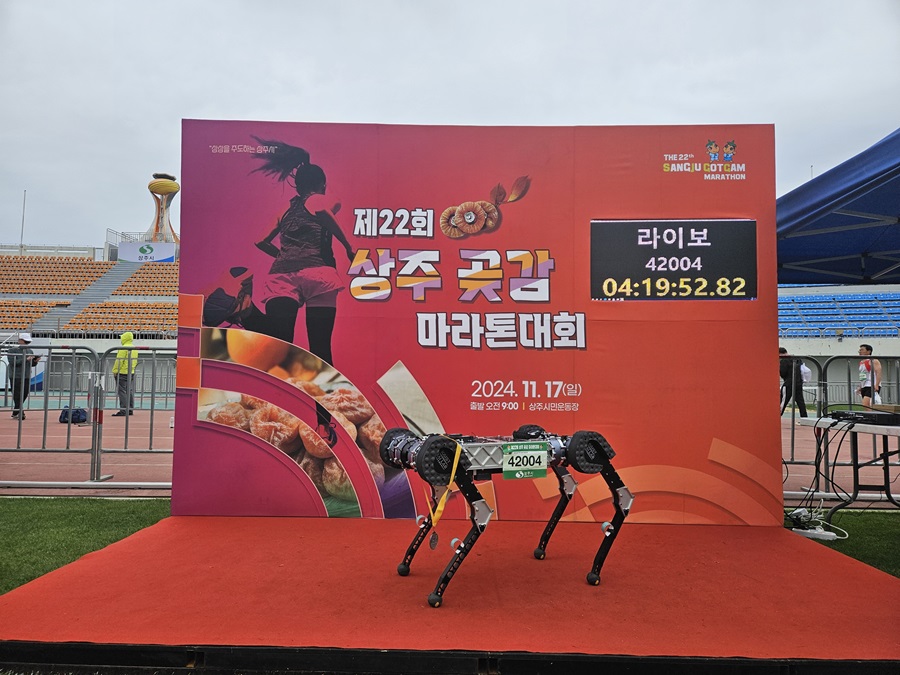
Le quadrupède RAIBO2 a parcouru les 42,195 km d’un marathon en 4 h 19 min 52 s avec une seule batterie. La performance date de novembre 2024, mais ses résultats techniques viennent d’être publiés le 23 septembre 2026 dans Nature. L’étude chiffre désormais les gains d’efficacité qui avaient permis au robot de KAIST de terminer l’épreuve.
Les chercheurs annoncent un coût de transport de 0,25, contre une référence de 0,37 pour l’être humain. Selon l’article, RAIBO2 offre aussi plus de trois fois l’autonomie par charge des quadrupèdes comparés. Le parcours officiel de Sangju, en Corée du Sud, comprenait deux montées de 50 mètres de dénivelé, aux kilomètres 14 et 28.
Réduire les pertes dans toute la chaîne
L’équipe du laboratoire RaiLab de KAIST n’a pas cherché un gain isolé. Elle a travaillé à la fois sur la mécanique, l’électronique de puissance et la commande. Le châssis léger et les articulations à faible résistance réduisent l’énergie nécessaire pour soutenir le corps. Le circuit de commande des moteurs limite les pertes électriques, tandis que la politique de locomotion cherche à dissiper moins d’énergie à chaque contact avec le sol.
Cette approche répond à une faiblesse structurelle des robots à pattes. Contrairement à une machine sur roues, un quadrupède dépense constamment de l’énergie pour porter sa masse et perd une partie de son mouvement lorsque ses pieds touchent le sol. Les chercheurs ont donc entraîné le contrôleur dans RaiSim, leur environnement de simulation, sur des pentes, des escaliers et des surfaces difficiles.
RAIBO2 peut également récupérer une partie de l’énergie dans les descentes. Son mécanisme articulaire à forte transparence de couple permet aux moteurs de fonctionner en régénération, un principe proche du freinage récupératif. L’intégration directe des pilotes de moteurs dans le robot améliore parallèlement le rendement et la bande passante de commande.
Un record, mais surtout une mesure d’endurance
Le marathon a obligé la machine à fonctionner plus de quatre heures au milieu de participants humains. Cette contrainte est plus représentative du terrain qu’un essai court en laboratoire. Elle sollicite la température des actionneurs, la robustesse des composants, la batterie et la stabilité du logiciel pendant toute la durée de la mission.
KAIST et la société issue du laboratoire, Raion Robotics, visent des usages de livraison, de patrouille et d’intervention sur des terrains accidentés. Le prototype testé lors du marathon n’était toutefois pas présenté comme un robot autonome de service. L’équipe indiquait encore vouloir lui ajouter une navigation autonome pour les environnements urbains, montagneux et sinistrés.
Notre analyse
La publication scientifique transforme une démonstration spectaculaire en résultat comparable. Le chiffre le plus important n’est pas la vitesse moyenne, proche de 9,7 km/h, mais l’autonomie obtenue sans changer de batterie. Pour les missions d’inspection et de secours, chaque recharge évitée réduit les interruptions et la logistique nécessaire sur le terrain.
La prochaine étape sera de conserver cette sobriété énergétique avec une charge utile, des capteurs de navigation et des décisions autonomes. Ces fonctions consomment elles aussi de l’électricité et ajoutent de la masse. RAIBO2 montre néanmoins qu’un quadrupède peut dépasser le cadre des démonstrations de quelques minutes lorsque le matériel et le contrôle sont optimisés ensemble.
Sources : article scientifique publié dans Nature et communiqué de KAIST sur le marathon.