Un humanoïde pour les environnements intérieurs
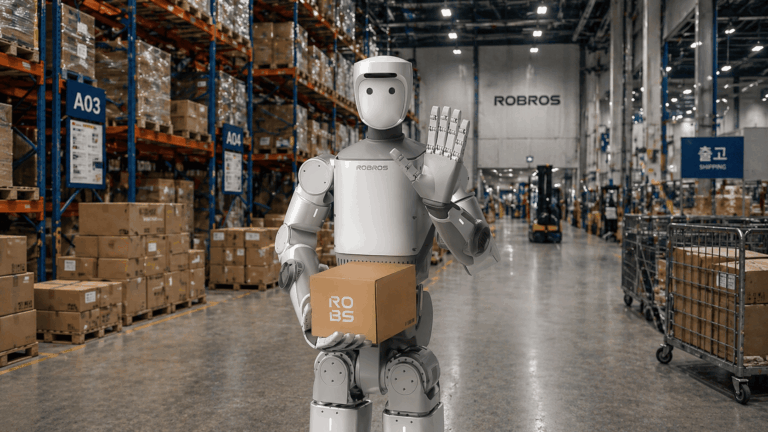
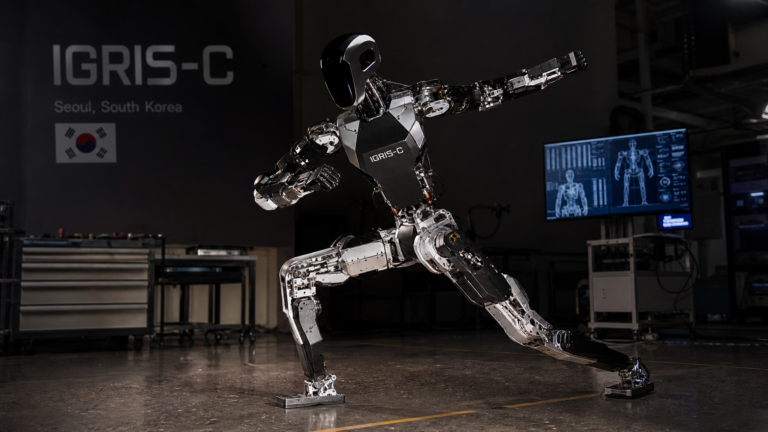
IGRIS-C est un robot humanoïde bipède développé par l’entreprise sud-coréenne Robros. Le constructeur le présente comme une plateforme d’intelligence artificielle destinée à la collaboration en intérieur. Le robot mesure 154 cm et pèse 56 kg. Son alimentation repose sur une batterie de 17 000 mAh sous 48 V, avec une recharge directe annoncée en deux heures et demie.
La structure comprend deux bras à sept degrés de liberté, deux jambes à six degrés de liberté, un cou à deux degrés de liberté et une taille à trois degrés de liberté. Robros lui associe ses mains H5_C. Chacune possède six degrés de liberté, avec un pouce à deux degrés de liberté et des doigts couplés. Leur mécanisme à tendons vise à limiter l’encombrement, tandis que la préhension adaptative doit permettre de saisir des objets de formes variées.
Perception, commande et sécurité
IGRIS-C combine une vision stéréo RGB et une caméra de profondeur. Une centrale inertielle à six axes et des encodeurs complètent la perception de son état. La couche logicielle repose sur Linux et Cyclone DDS, avec des interfaces de programmation en C++ et Python. Robros mentionne aussi l’apprentissage par renforcement et par imitation, sans détailler les performances obtenues pour une tâche précise.
Le robot peut être commandé depuis une application ou par des boutons physiques. Une LED placée sur la tête fournit un retour visuel. Pour le travail à proximité de personnes, la fiche officielle mentionne la limitation d’effort, la détection de collision, un arrêt d’urgence et un mode collaboratif. Ces dispositifs devront toutefois être évalués dans chaque environnement et pour chaque opération avant un usage régulier.
Une évaluation sur quatre types de sites
Le 13 octobre 2026, le ministère sud-coréen du Commerce et de l’Industrie a autorisé Robros à mener un essai réglementaire de vingt humanoïdes dans les semi-conducteurs, l’automobile, la construction navale et la logistique. Les robots doivent évoluer dans des zones identiques ou voisines de celles des travailleurs, sous réserve d’évaluations des risques et de mesures de réduction adaptées.
Les opérations annoncées couvrent le nettoyage de composants employés dans le conditionnement de puces, le positionnement de pièces de carrosserie, l’empilage d’éléments métalliques sur un chantier naval et le transport d’emballages frigorifiques. Cet essai doit donc mesurer l’adaptation du système à plusieurs tâches de manipulation et de manutention, et non seulement à un déplacement autonome.
Disponibilité et limites
Robros indique une disponibilité en Corée du Sud et accepte les demandes internationales. Aucun prix, volume de production ou calendrier de livraison mondial n’est publié sur la page officielle consultée. Les résultats de l’essai industriel ne sont pas encore disponibles. IGRIS-C doit ainsi être considéré comme une plateforme documentée en phase d’évaluation opérationnelle, dont la fiabilité et la sécurité restent à confirmer dans les conditions réelles décrites.