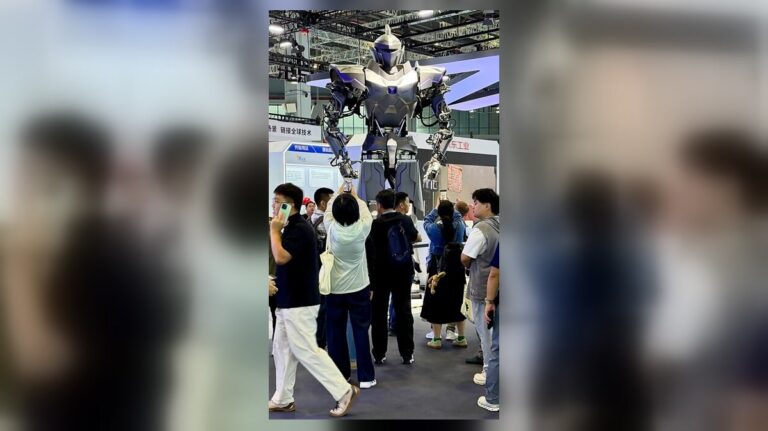
Neo1 est un robot humanoïde lourd développé par NeodraDynamics Robotics, une entreprise chinoise spécialisée dans les composants hydrauliques numériques et les plateformes robotiques. Présenté avec JD Industrial lors de la China International Industry Fair 2026, il se distingue des humanoïdes électriques plus compacts par un gabarit de quatre mètres, une masse annoncée de 1,2 tonne et une architecture conçue pour les travaux industriels à forte contrainte.
Une chaîne d’actionnement hybride
Le robot possède 41 degrés de liberté actifs. Trente-neuf articulations utilisent des actionneurs hydrauliques linéaires miniatures développés par NeodraDynamics, tandis que deux articulations rotatives situées dans les avant-bras reposent sur des entraînements électriques. Le constructeur cherche ainsi à combiner la densité de puissance et la résistance aux chocs de l’hydraulique avec la précision de servomoteurs électriques.
Chaque actionneur hydraulique pèse environ un kilogramme. NeodraDynamics annonce une charge utile cumulée de 500 kg pour les deux bras et une précision de positionnement répétable de ±0,005 mm. Ces valeurs proviennent du fabricant et devront être confirmées par des essais indépendants dans des conditions industrielles prolongées.
Des usages industriels difficiles
Neo1 vise en priorité l’assemblage de composants lourds et la manutention dans les ports. Son développeur cite aussi la maintenance d’équipements nucléaires, les opérations sous-marines, l’exploitation minière, le déblaiement et les interventions après une catastrophe. Le principe commun est d’éloigner les opérateurs humains de tâches dangereuses, sales, difficiles ou répétitives, tout en manipulant des charges trop élevées pour les humanoïdes légers.
La résistance aux rayonnements, à la pression sous-marine et aux environnements contaminés fait partie des capacités visées par NeodraDynamics. Ces scénarios restent toutefois des applications annoncées. Les informations publiques disponibles ne documentent pas encore de déploiement opérationnel durable dans une mine, une installation nucléaire ou sur un chantier sous-marin.
Une démonstration à valider sur le terrain
La présentation du Neo1 avec JD Industrial doit notamment servir à rapprocher la plateforme de cas d’usage et de pilotes industriels. Le partenariat apporte au projet un accès à une chaîne d’approvisionnement et à des utilisateurs potentiels, mais il ne constitue pas à lui seul une preuve de commercialisation à grande échelle.
Le choix hydraulique offre une force élevée dans un volume contenu, mais impose aussi de maîtriser la pression du fluide, l’étanchéité, la chaleur et la complexité de commande. L’intérêt industriel du Neo1 dépendra donc de son endurance, de sa fiabilité et de sa maintenabilité en dehors des démonstrations. À ce stade, le robot constitue surtout une plateforme physique documentée pour explorer la robotique humanoïde lourde.