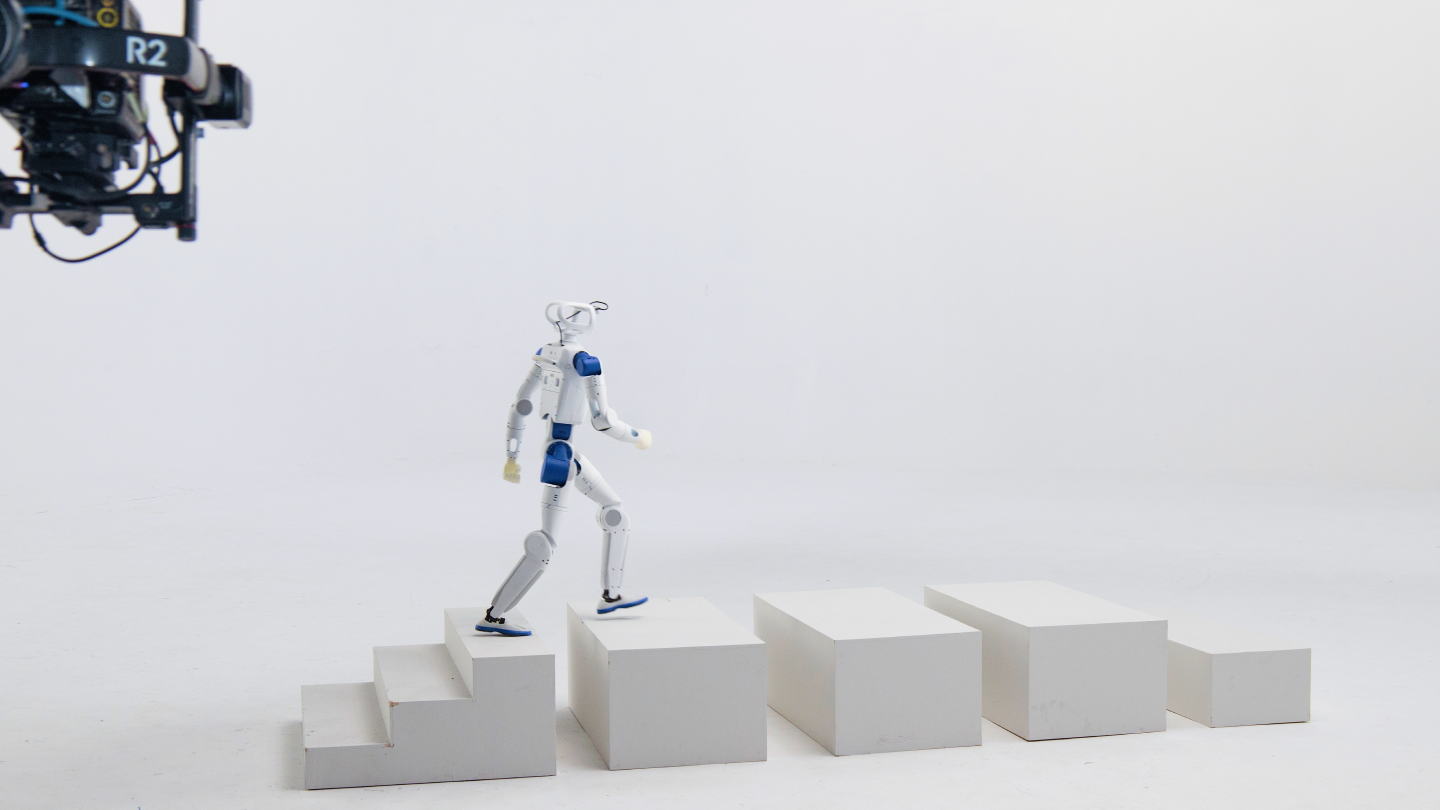
RoboParty présente RP1, aussi appelé ROBOTO 01, un robot humanoïde dont le matériel, les pilotes et les outils d’apprentissage doivent être ouverts aux chercheurs. La plateforme est proposée en versions de 24 et 30 degrés de liberté pour relier simulation, collecte de données et essais sur le robot physique.
Le constructeur chinois vise les laboratoires travaillant sur la locomotion bipède, le contrôle du corps entier et l’intelligence incarnée. RP1 mesure environ 1,30 mètre. Les degrés de liberté annoncés n’incluent pas les mains, qui peuvent être ajoutées comme effecteurs interchangeables.
Deux configurations pour la recherche
La version standard possède 24 degrés de liberté actionnés. Elle cible principalement les travaux sur la marche, l’équilibre et le transfert de politiques apprises en simulation vers une machine réelle. La version Pro en compte 30, avec un cou à deux axes et deux bras à sept axes chacun.
Cette seconde configuration élargit le champ aux interactions avec des objets, au suivi de mouvements humains et à la collecte de démonstrations pour entraîner des modèles. RoboParty prévoit aussi plusieurs modules de tête et de poignets, dont sa main robotique RP Hand.
Le robot dispose déjà, selon l’entreprise, de fonctions de marche continue, de récupération après une perturbation, de relevage après une chute et de suivi des mouvements humains. Ces capacités de base doivent éviter aux équipes de reconstruire toute la couche de locomotion avant de tester une nouvelle politique de contrôle.
Une chaîne ouverte de la simulation au matériel
RoboParty associe RP1 à PartyOS, son environnement pour l’intelligence incarnée, ainsi qu’aux projets UFO pour l’apprentissage par renforcement non supervisé et MimicLite pour l’imitation de mouvements. La chaîne comprend la téléopération en réalité virtuelle, l’enregistrement et la lecture de données, le retargeting de mouvements et le déploiement sur le robot.
L’ouverture annoncée ne se limite pas au code applicatif. Le constructeur promet des ressources sur la structure du robot, les actionneurs articulaires ROMOMO, le firmware, les pilotes bas niveau, les environnements de simulation et les outils d’entraînement. Cette couverture est importante pour diagnostiquer un échec qui peut provenir du modèle, du contrôleur, d’un moteur ou de la mécanique.
RP1 prolonge le projet ROBOTO Origin lancé en janvier 2026. Ce précédent projet partageait déjà des éléments mécaniques, électriques et logiciels et avait dépassé 2 600 étoiles sur GitHub au moment de l’annonce.
Notre analyse
Le principal intérêt de RP1 est la cohérence promise entre les différentes couches. Un humanoïde présenté comme ouvert n’est réellement utile que si les fichiers mécaniques, les interfaces des actionneurs, le simulateur et les logiciels sont disponibles dans des versions suffisamment documentées pour être reproduites.
Plusieurs informations manquent encore pour juger son accessibilité : prix, calendrier de livraison, licence précise de chaque composant et disponibilité des pièces. Les performances de marche devront également être confirmées par des essais indépendants. Si ces éléments suivent l’annonce, RP1 pourrait fournir aux petits laboratoires une base plus modifiable que les plateformes fermées.