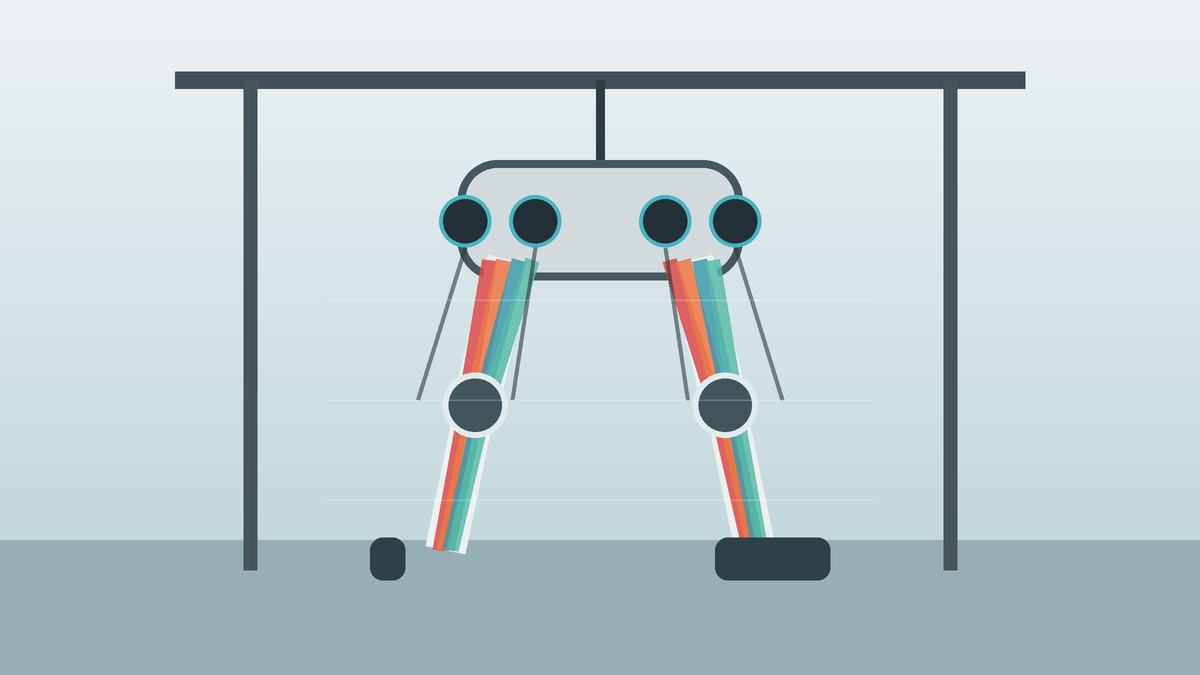
Un système de jambes musculosquelettiques grandeur nature conçu à l’Université de Tokyo a réalisé une séquence de pas sous suspension externe. Le prototype utilise une seule famille de pièces souples imprimées en 3D pour reproduire muscles, tendons, ligaments et zones d’amortissement.
Kento Kawaharazuka, chercheur au laboratoire JSK de l’Université de Tokyo, a publié le 4 novembre une vidéo du robot en mouvement. L’équipe précise toutefois que la machine reste partiellement soutenue et qu’elle ne marche pas encore de manière autonome.
Le prototype musculosquelettique effectue des pas avec une suspension externe.
— Kento Kawaharazuka (@KKawaharazuka) 4 novembre 2026
Une seule matière pour plusieurs tissus mécaniques
Le projet repose sur du polyuréthane thermoplastique, ou TPU. Au lieu de changer de matériau pour chaque fonction, les chercheurs modifient la géométrie interne des pièces : densité du treillis, épaisseur des branches et motifs de surface déterminent leur rigidité ou leur souplesse.
Cette méthode permet de fabriquer des éléments qui jouent le rôle de muscles, de tendons plus rigides, de ligaments autour des articulations et de semelles amortissantes. Des câbles entraînés par des moteurs produisent la contraction. Les structures imprimées contraignent les hanches, les genoux et les chevilles sans reproduire chaque articulation avec un roulement rigide.
Le système atteint environ 90 degrés de flexion de hanche, 30 degrés d’extension, 30 degrés d’abduction, 105 degrés de flexion du genou et 15 degrés de flexion plantaire de la cheville. Les essais de matériaux ont aussi comporté 999 cycles de charge sans rupture dans les conditions testées, même si la rigidité a évolué.
Des pas réels, mais pas encore une marche autonome
La démonstration alterne les jambes avec des foulées de 0,4 mètre en 1,6 seconde et de 0,8 mètre en 2,4 secondes. Une structure située au-dessus du robot supporte une partie de son poids et limite les rotations du torse à 20 degrés dans chaque direction.
Cette assistance est essentielle pour interpréter le résultat. Le prototype valide la coordination des pièces souples et de plusieurs articulations, mais il ne prouve pas encore l’équilibre autonome d’un humanoïde complet.
Notre analyse
L’intérêt principal est le passage d’un assemblage artisanal de composants spécialisés à une méthode paramétrique. Une même chaîne de conception et d’impression peut produire plusieurs comportements mécaniques en changeant seulement les motifs internes.
Cette approche pourrait réduire le temps nécessaire pour adapter une morphologie ou remplacer une pièce. Les prochaines étapes porteront sur le soutien du poids, la fatigue à long terme et l’intégration de capteurs. Le résultat actuel reste une plateforme de recherche, mais il offre une voie concrète vers des humanoïdes plus souples et plus faciles à fabriquer.
Sources : page officielle du projet, démonstration de Kento Kawaharazuka et 3DPrinting.com.