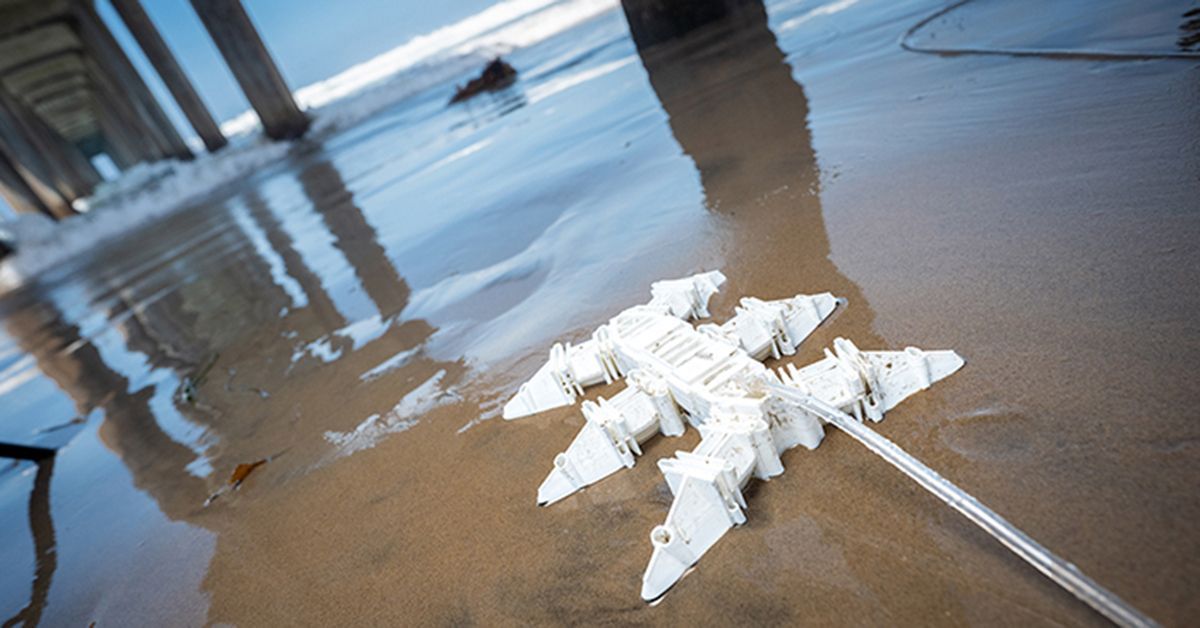
Un robot souple à six pattes, imprimé en une seule pièce et dépourvu d’électronique embarquée, a atteint 4,72 mètres par seconde. L’équipe de l’UC San Diego présente cette machine comme le robot entièrement souple le plus rapide jamais construit. Le prototype avance grâce à de l’air comprimé et fonctionne sur le béton, le sable, le gravier, l’herbe et sous l’eau.
Cent fois plus rapide que la première génération
Les chercheurs Yichen Zhai et Michael T. Tolley détaillent leurs résultats dans Science Robotics. Leur nouveau prototype dépasse de plus de cent fois la vitesse du robot pneumatique qu’ils avaient développé en 2022. Ce premier modèle ne parcourait que quatre centimètres par seconde.
La machine est fabriquée par impression 3D à partir d’un seul matériau souple. Aucune opération d’assemblage n’est nécessaire après l’impression. À l’intérieur, un réseau de chambres, de valves et de conduits transforme le flux d’air comprimé en mouvements coordonnés des six pattes.
La vidéo officielle montre le robot sur plusieurs surfaces, dans des escaliers et dans l’eau.
Un moteur pneumatique inspiré de la vapeur
Augmenter simplement la pression aurait accéléré le robot, mais au prix d’importantes pertes d’énergie. L’équipe s’est inspirée des machines à vapeur compound, qui font circuler la vapeur dans plusieurs chambres pour exploiter progressivement sa pression.
Dans le robot, l’air passe d’abord dans de petites chambres à haute pression qui actionnent les valves. Il est ensuite dirigé vers des chambres plus grandes et à plus basse pression qui déplacent les pattes. Cette circulation en deux étapes permet d’obtenir une cadence élevée sans évacuer immédiatement de l’air encore chargé d’énergie.
Les essais ont porté sur le béton, le gravier, la pelouse, le paillis et le sable. Le robot a aussi descendu des marches, nagé et continué à marcher sous l’eau. Sa structure souple lui évite une partie des mécanismes rigides habituellement nécessaires à la locomotion.
La contrainte du tuyau d’air
Le record ne signifie pas que le prototype est autonome. Il reste relié à un compresseur externe par un tuyau. Les chercheurs veulent réduire sa consommation pour utiliser à terme une cartouche d’air portable. Ils souhaitent également ajouter la direction et la manipulation d’objets.
Cette limite est centrale : la vitesse a été obtenue dans une architecture simple, mais l’intégration d’une source d’énergie embarquée modifiera le poids et le comportement du robot. Le prochain défi consiste donc à conserver une locomotion efficace tout en supprimant la liaison au compresseur.
Notre analyse
Ce travail montre qu’un robot rapide n’a pas forcément besoin de moteurs électriques, de capteurs et d’un contrôleur embarqué complexe. Une partie du calcul mécanique peut être inscrite directement dans la géométrie des valves et des chambres pneumatiques.
Les applications envisagées concernent les environnements où l’électronique est vulnérable, notamment les zones fortement irradiées ou soumises à des champs magnétiques, mais aussi la reconnaissance après une catastrophe et l’exploration spatiale. Le prototype devra encore gagner en autonomie et en contrôle. Sa fabrication monobloc et son coût potentiel ouvrent néanmoins une piste intéressante pour produire rapidement des robots spécialisés avec une imprimante 3D.
Sources : UC San Diego ; Science Robotics ; Tech Xplore.