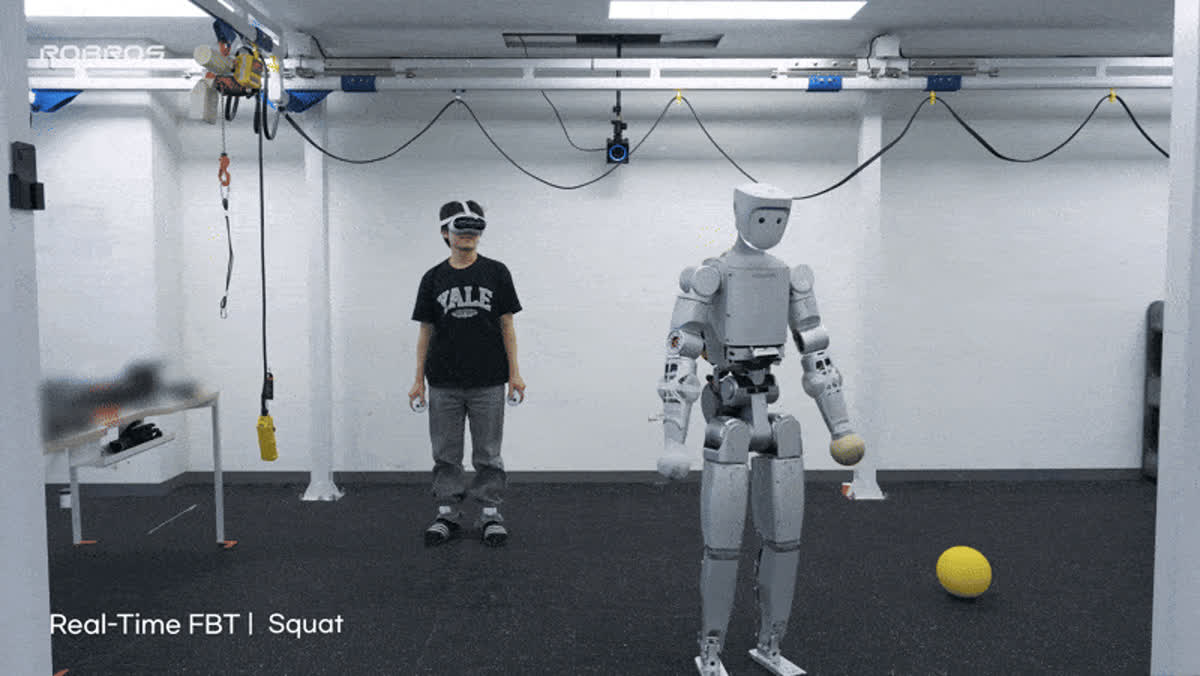
Le sud-coréen Robros a présenté une téléopération en temps réel couvrant désormais tout le corps de son robot humanoïde Aegris-C. La démonstration publiée le 22 septembre montre la machine reproduire simultanément les mouvements des bras, du torse et des jambes d’un opérateur, notamment pour frapper un sac et envoyer un ballon.
Des jambes ajoutées à la boucle de commande
Robros avait jusqu’ici surtout montré une commande à distance du haut du corps. Cette nouvelle version étend le dispositif aux membres inférieurs. L’opérateur ne déclenche pas une animation enregistrée : il observe la scène, décide du mouvement et pilote en direct la posture, la locomotion et la manipulation.
Ce changement élargit le type de tâches envisageables. Une téléopération limitée aux bras convient à un poste fixe. Le contrôle du corps entier permet au robot de se déplacer, de modifier son équilibre puis d’utiliser ses deux mains sans interrompre la commande. Dans la séquence diffusée par l’entreprise, Aegris-C enchaîne ainsi des gestes de boxe et un coup de pied.
La démonstration ne prouve pas une autonomie nouvelle. Elle montre au contraire une voie pragmatique pour utiliser un humanoïde quand les situations sont trop variables pour être entièrement programmées. Un humain reste dans la boucle pour comprendre l’environnement et choisir l’action, tandis que le robot reproduit le geste à distance.
Une étape vers les environnements industriels
Robros veut adapter cette technologie aux besoins de clients industriels. Le principe peut intéresser les sites où un opérateur doit intervenir sans entrer directement dans une zone difficile d’accès, dangereuse ou changeante. La valeur dépendra toutefois de la précision du suivi, de la stabilité de la marche, du délai de transmission et des dispositifs de sécurité autour de la machine.
Le contrôle intégral d’un humanoïde est plus exigeant que celui de deux bras. Une erreur de posture peut provoquer une chute, et le contact avec des objets ou des personnes impose des limites de force. La vidéo communiquée ne fournit pas encore de données sur la latence, la portée, l’endurance ou la charge utile d’Aegris-C.
La téléopération comme phase de déploiement
Dans la robotique humanoïde, la téléopération sert à la fois de mode de travail et d’outil de collecte de données. Les mouvements humains peuvent alimenter des jeux d’exemples destinés à entraîner ensuite des modèles plus autonomes. Elle offre aussi une solution de repli lorsqu’un système automatique rencontre une situation imprévue.
La présentation de Robros doit donc être lue comme une brique de déploiement, et non comme la démonstration d’un robot capable d’agir seul. Le passage du haut du corps à une commande complète rapproche Aegris-C d’interventions mobiles, mais les essais en conditions réelles devront encore établir sa fiabilité.
Source du média : vidéo officielle de Robros fournie à Seoul Economic Daily.