Le projet européen STENTBOT a mis au point des microrobots souples capables de progresser dans des vaisseaux de 0,8 à 1,5 millimètre de diamètre. Guidés par un champ magnétique et suivis par imagerie, ils ont été testés dans des modèles vasculaires complexes et dans des artères de porc.
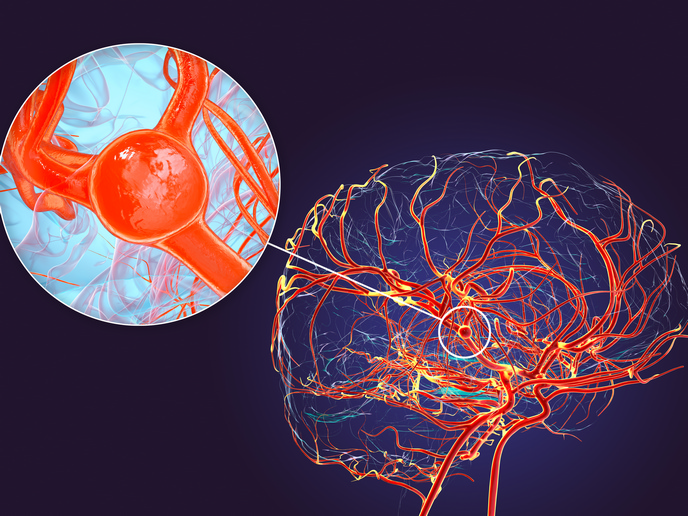
Le dispositif vise les régions où un cathéter classique devient difficile à manœuvrer. Dans le cerveau, les vaisseaux se rétrécissent, se courbent et s’éloignent du point d’entrée artériel. Cette géométrie limite l’accès précis à certains anévrismes, caillots ou tumeurs.
Un stent transformé en robot sans fil
L’équipe coordonnée par Metin Sitti à l’université Koç s’est inspirée de la forme cylindrique des stents. Le robot est fabriqué dans un polymère souple chargé d’un composite magnétique. De petits reliefs hélicoïdaux à sa surface convertissent la rotation en déplacement vers l’avant.
Un aimant externe, installé au bout d’un bras robotique à sept degrés de liberté, exerce le couple nécessaire. Le microrobot se déforme pour épouser le vaisseau et utilise aussi son contact avec la paroi pour naviguer. Il peut être introduit par un cathéter dans une zone accessible, puis poursuivre seul vers des branches plus petites.
Les chercheurs envisagent plusieurs usages thérapeutiques. STENTBOT peut transporter localement un médicament thrombolytique destiné à dissoudre un caillot. Il pourrait aussi rester dans le vaisseau et être repositionné pour modifier le flux sanguin près d’un anévrisme. Ces applications restent expérimentales.
Des essais sous rayons X et avec plusieurs robots
Les tests ont reproduit des vaisseaux d’environ un millimètre, des bifurcations allant jusqu’à 120 degrés et un débit pulsatile pouvant atteindre près de 26 centimètres par seconde. Le système a aussi été évalué dans des artères de porc, étape intermédiaire avant des essais plus complets sur des modèles animaux.
Le projet a travaillé sur une équipe de microrobots commandés indépendamment. La fluoroscopie aux rayons X suit leur position en temps réel. Un module d’intelligence artificielle aide à les repérer lorsque l’image présente peu de contraste, du bruit, des occultations ou des structures anatomiques proches.
Cette combinaison est importante. Le robot ne peut être utile que si le médecin connaît précisément sa position et peut le récupérer. Le contrôle magnétique, l’imagerie et le logiciel forment donc une seule plateforme, plutôt que trois éléments séparés.
Une piste clinique encore en amont
CORDIS présente ces résultats comme une étape vers des interventions assistées par robot. Ils ne constituent pas une validation clinique chez l’être humain. La biocompatibilité, la stérilisation, la fiabilité du suivi et la récupération du dispositif devront encore être étudiées avec des cliniciens.
La commande de plusieurs unités ajoute une difficulté supplémentaire. Les champs magnétiques doivent déplacer chaque robot vers sa cible sans provoquer de collision ni gêner la circulation sanguine. L’imagerie doit distinguer des structures très petites pendant toute l’intervention. Avant un usage médical, la plateforme devra démontrer qu’elle conserve ce contrôle dans une anatomie vivante et qu’un dispositif égaré peut être retiré sans danger.
STENTBOT illustre toutefois une évolution de la robotique médicale : réduire la machine jusqu’à l’échelle des vaisseaux tout en déportant l’actionneur à l’extérieur du corps. Si cette architecture franchit les étapes précliniques, elle pourrait compléter les cathéters dans des zones aujourd’hui difficiles à atteindre sans intervention plus invasive.