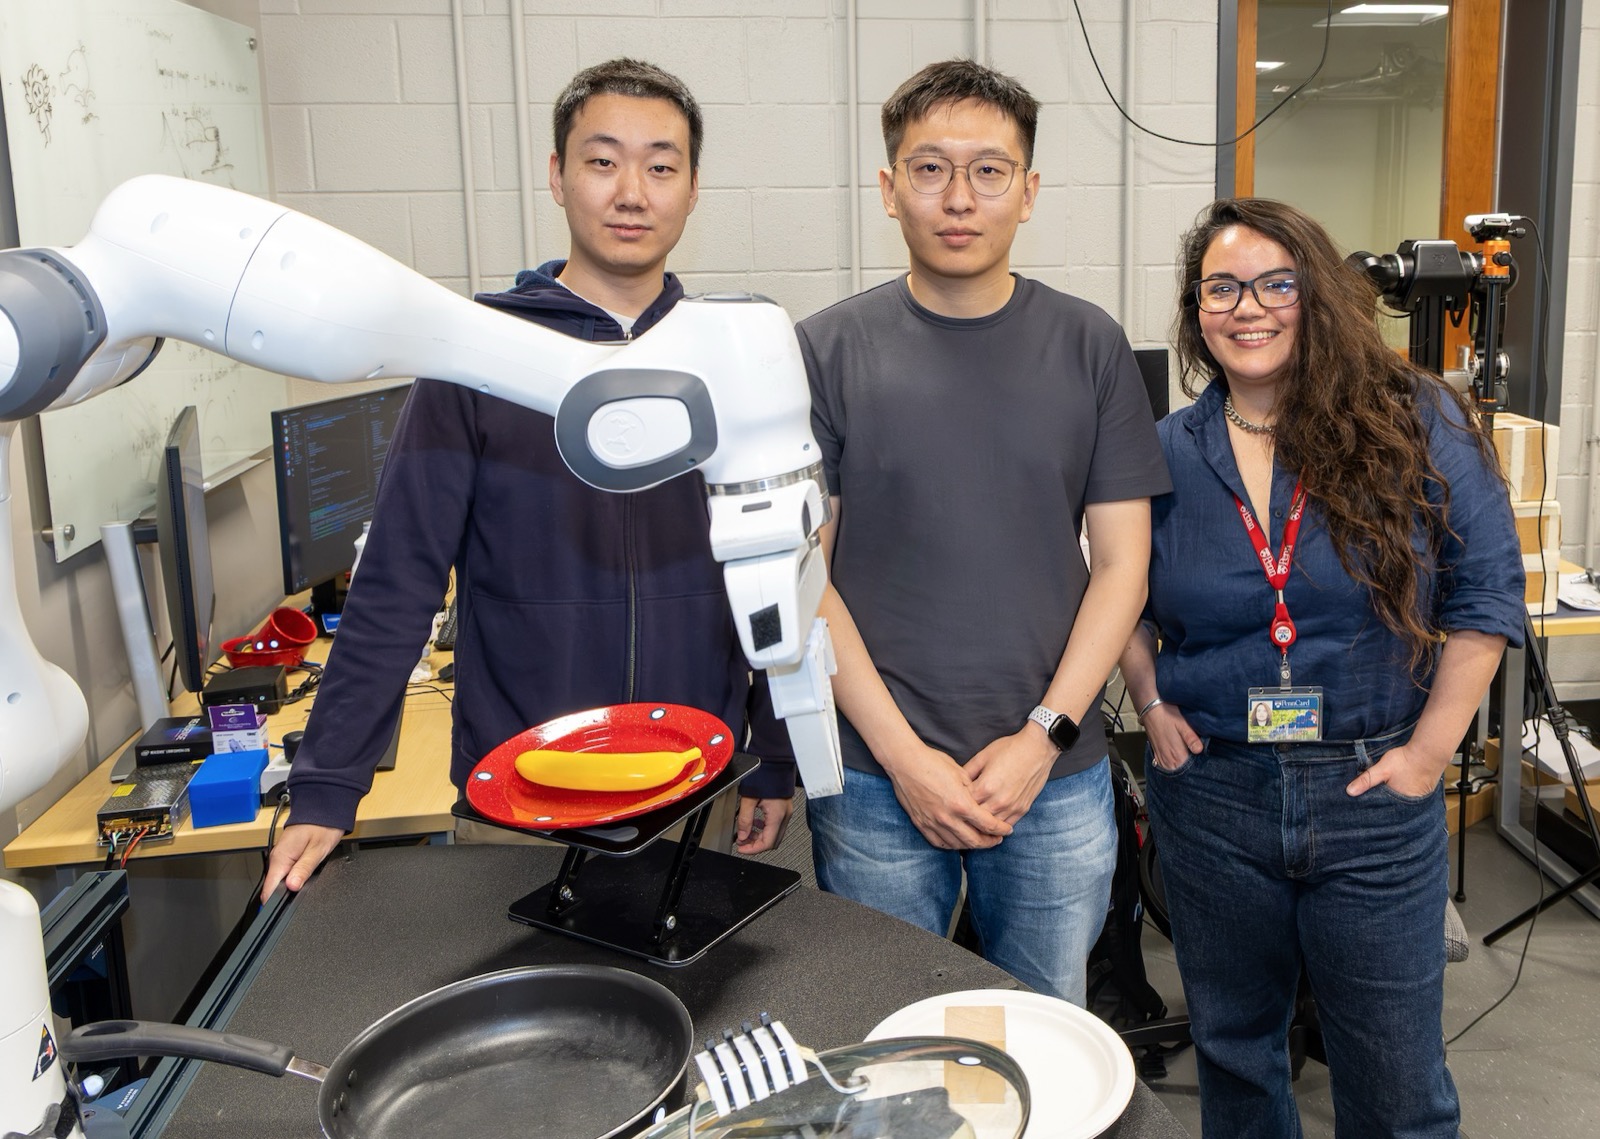
Des chercheurs de l’université de Pennsylvanie ont démontré SymSkill sur un bras robotique réel. Après seulement cinq minutes de démonstrations vidéo, le système peut recombiner des gestes élémentaires pour exécuter des tâches allant jusqu’à douze étapes et reprendre son plan lorsqu’une action échoue.
L’objectif n’est pas d’apprendre par cœur chaque séquence possible. SymSkill sépare la décision sur l’ordre des actions et leur exécution physique. Cette architecture permet au robot de réutiliser des compétences déjà apprises dans une situation qu’il n’a pas vue exactement sous la même forme.
Un plan symbolique relié au mouvement
Au niveau supérieur, le système représente les objets, les actions et leurs relations. Pour déplacer une banane placée dans une poêle couverte, il détermine qu’il faut d’abord retirer le couvercle, saisir le fruit puis le poser sur une assiette. Cette partie fournit la logique de la tâche.
Le niveau inférieur transforme chaque action en mouvement. Les chercheurs s’appuient sur des systèmes dynamiques, une méthode qui décrit comment le bras doit évoluer dans l’espace en tenant compte de contraintes physiques. Si une personne déplace un objet, bloque momentanément le passage ou si la préhension échoue, le robot peut réévaluer la situation et poursuivre.
Les essais ont été menés en simulation et sur un bras réel. L’équipe annonce des séquences comptant jusqu’à douze étapes sans demander de nouvelles démonstrations pour chaque combinaison. Les cinq minutes de vidéo servent à acquérir les briques de base, pas à filmer toutes les tâches finales.
La présentation de SymSkill à ICRA 2026 détaille la planification et les essais sur robot.
Réduire la quantité de données d’apprentissage
Une grande partie de la robotique d’apprentissage cherche à accumuler des démonstrations. Penn Engineering suit ici une autre voie : utiliser la structure physique du mouvement et un plan explicite pour tirer davantage d’un petit jeu de données. Cette approche ne dispense pas de calibrer les perceptions, les prises et les objets, mais elle réduit le nombre d’exemples nécessaires pour former une longue séquence.
Le travail a reçu un prix de la planification et du contrôle à ICRA 2026. Les chercheurs veulent maintenant relier ces méthodes à des modèles de langage afin d’interpréter des consignes formulées par les humains. Ils envisagent aussi des systèmes à deux bras, des humanoïdes et des robots mobiles capables de manipuler en se déplaçant.
Une autonomie encore limitée au laboratoire
SymSkill reste un résultat de recherche. Les démonstrations portent sur un espace préparé et sur un ensemble de compétences défini par l’équipe. Un robot domestique ou industriel devra affronter davantage d’objets, de variations visuelles et de contraintes de sécurité.
Le système suppose aussi que les objets et les actions utiles soient correctement représentés dans le plan symbolique. Une erreur de perception en amont peut perturber toute la séquence, même si le contrôle du mouvement sait éviter un obstacle. Les futurs essais devront mesurer cette robustesse sur des périodes plus longues et face à des changements non préparés.
Le résultat est néanmoins concret : un bras physique peut assembler des gestes courts en un plan plus long et se remettre d’une interruption sans recommencer entièrement. Cette capacité à récupérer après un échec est essentielle pour sortir des scénarios rigides et travailler dans des environnements partagés avec des personnes.