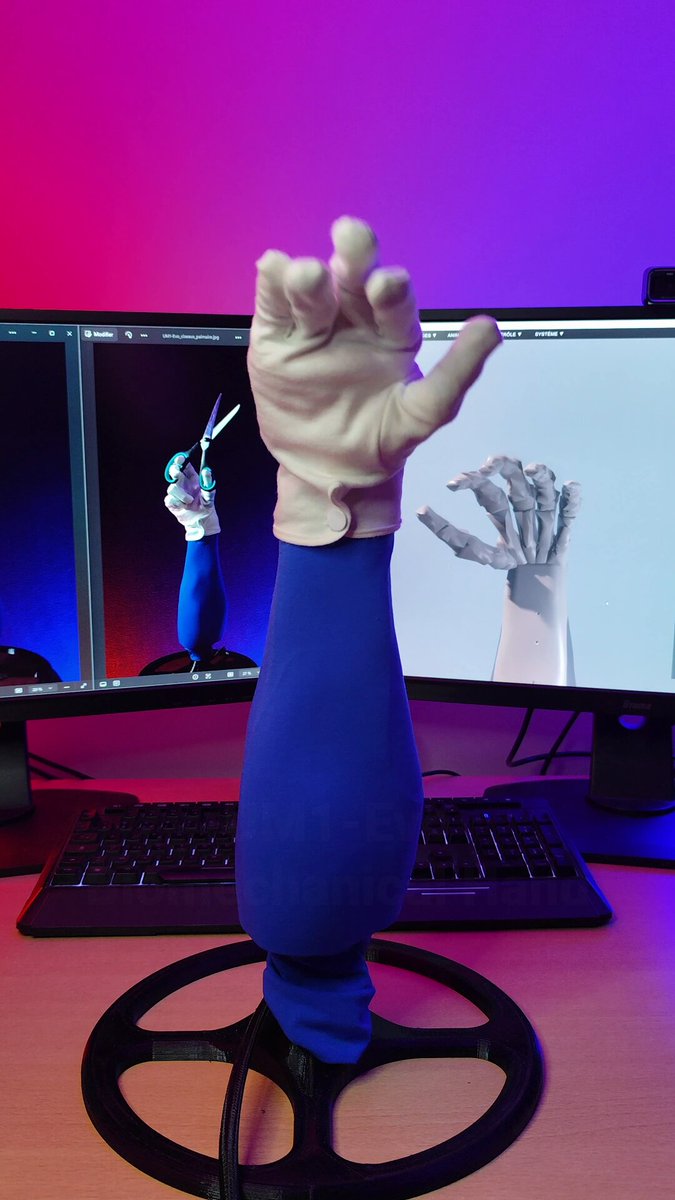
Après cinq ans et demi de développement indépendant, le concepteur français Didier Vançon présente UM1-Evo, une main biomécanique dotée de 24 degrés de liberté. Le prototype vise à rapprocher la mécanique des mouvements et de l’apparence d’une main humaine.
La démonstration rendue publique le 2 octobre montre les doigts articulés et l’architecture interne du dispositif. Son créateur destine le projet à deux domaines : les mains de robots humanoïdes et les futures prothèses. Le nombre de degrés de liberté doit permettre de reproduire des gestes plus variés que les pinces industrielles ou les mains robotiques simplifiées.
After 5.5 years of fully independent and secret research and development, here is the UM1-Evo hand.
— Didier Vançon (@didier_vancon) October 2, 2026
Une mécanique inspirée par l’anatomie
UM1-Evo est présenté comme une main biomécanique plutôt que comme un simple effecteur. Cette distinction renvoie à la volonté de reproduire les proportions, les articulations et les trajectoires visibles d’une main humaine. Le prototype cherche également à réduire l’impression d’étrangeté souvent provoquée par les mains humanoïdes, dont les mouvements restent plus rigides que ceux du visage ou du bras.
Les 24 degrés de liberté décrivent le nombre de mouvements indépendants que le mécanisme peut commander. Ce chiffre ne suffit cependant pas à mesurer la dextérité. La force de préhension, la vitesse, la précision, la répétabilité, le retour tactile et la résistance aux chocs détermineront les usages possibles. Ces valeurs ne sont pas encore publiées dans la présentation initiale.
Un développement mené hors d’un grand laboratoire
Une vidéo de L’Est Républicain présente le travail réalisé seul par Didier Vançon dans son sous-sol. Cette origine distingue UM1-Evo des projets de mains développés par les constructeurs d’humanoïdes ou les laboratoires universitaires. Elle explique aussi le stade actuel : le prototype démontre une architecture et des mouvements, mais aucune production, homologation médicale ou intégration commerciale n’est annoncée.
Pour la robotique humanoïde, une main compacte et anthropomorphe peut faciliter l’usage d’outils déjà conçus pour l’être humain. Pour une prothèse, les contraintes deviennent différentes : poids, bruit, autonomie, confort, sécurité et interface de commande comptent autant que le nombre d’articulations. Il faudra donc distinguer les deux trajectoires de développement.
Notre analyse
UM1-Evo est une piste matérielle intéressante parce qu’elle expose clairement son architecture et ses ambitions, sans encore prétendre avoir résolu la manipulation générale. La prochaine étape crédible serait une batterie d’essais reproductibles : saisie d’objets de formes variées, mesure des forces, endurance des transmissions et commande coordonnée des 24 degrés de liberté.
Le projet devra aussi préciser ses capteurs et son logiciel de contrôle. Une main très articulée devient difficile à piloter si elle ne perçoit pas le contact ou si chaque geste doit être programmé séparément. L’intérêt du prototype réside donc autant dans sa mécanique que dans la possibilité future de l’associer à une commande téléopérée, à une prothèse myoélectrique ou à une politique robotique apprise.
Sources : présentation du concepteur et vidéo de L’Est Républicain.