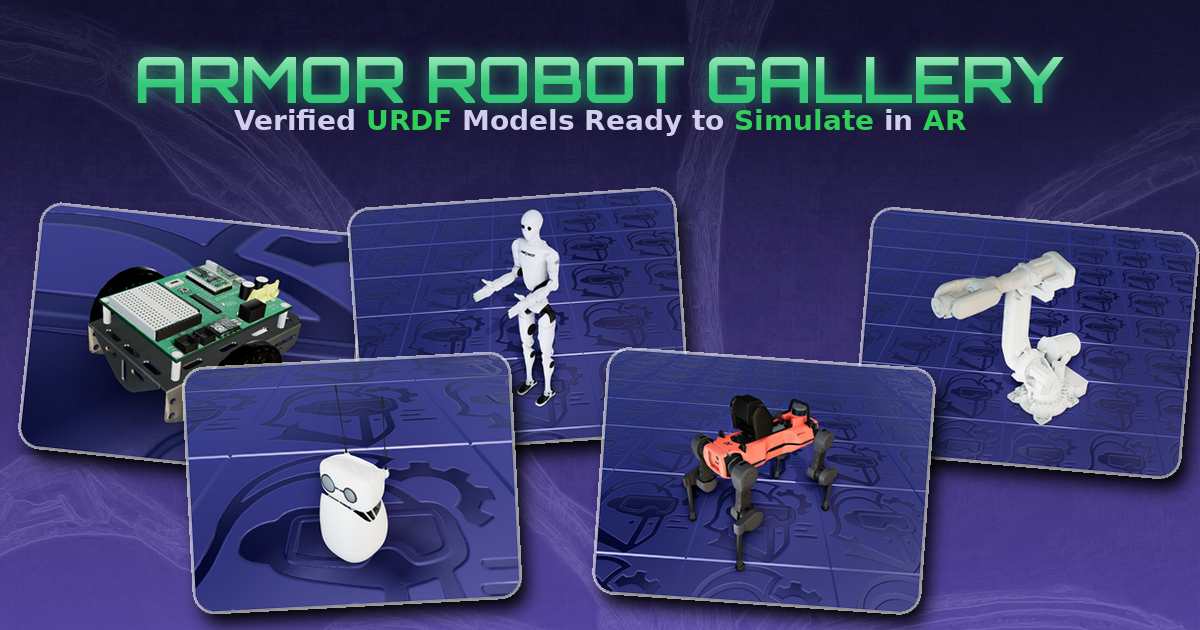
ARMOR, un outil mobile de visualisation et de simulation robotique, ouvre une galerie de plus de 100 modèles URDF et XACRO vérifiés. L’objectif est de réduire le nombre d’étapes entre la découverte d’un robot et son chargement dans une simulation MuJoCo sur iPhone, iPad ou Mac.
La galerie réunit des humanoïdes, des quadrupèdes, des bras industriels, des drones et des plateformes éducatives. On y trouve notamment des modèles d’ANYmal, du Unitree H2, de Reachy Mini, de l’ABB IRB 6700, de Cassie et de plusieurs robots FANUC, KUKA ou Yaskawa. Chaque fiche indique l’origine du modèle et renvoie vers le dépôt ou le site de son auteur.
Des modèles testés avant l’import
URDF, pour Unified Robot Description Format, est le format largement utilisé dans ROS pour décrire la géométrie, les articulations et les propriétés physiques d’un robot. Trouver un fichier ne garantit toutefois pas qu’il se charge correctement : chemins de maillage cassés, ressources manquantes et paramètres physiques incomplets peuvent bloquer une simulation.
Le développeur d’ARMOR explique avoir vérifié personnellement les modèles retenus avec le parseur de l’application. La plupart sont annoncés comme prêts à simuler. Pour les autres, l’éditeur intègre des contrôles et des fonctions de correction. La galerie web propose une recherche, des vignettes et une description ; la version intégrée à l’application permet d’accéder au même catalogue depuis l’interface de chargement.
Un lien « Open in ARMOR » transmet à l’application un manifeste JSON contenant les informations nécessaires au téléchargement. Les fichiers URDF et leurs ressources restent récupérés depuis le dépôt de l’auteur d’origine. Cette architecture évite de transformer la galerie en copie opaque et conserve un chemin vers la source et la licence de chaque modèle.
MuJoCo et la réalité augmentée comme terrain d’essai
ARMOR fait fonctionner MuJoCo directement sur les appareils Apple et peut placer les robots dans une scène en réalité augmentée. L’application sait aussi exporter les mondes configurés, avec sol, obstacles et paramètres physiques, vers des formats compatibles avec des outils de bureau.
La version 1.1.2 ajoute deux fonctions techniques présentées avec la galerie. La première estime les propriétés de masse à partir de la géométrie 3D, en décomposant le maillage en tétraèdres puis en calculant les inerties locales. La seconde propose des paramètres de contrôleur en tenant compte de l’inertie de l’appendice relié à chaque articulation.
Un raccourci utile, à vérifier modèle par modèle
Pour les étudiants, intégrateurs et développeurs, le principal apport est pratique : comparer rapidement plusieurs architectures robotiques sans préparer manuellement chaque paquet. Le catalogue mêle des plateformes de recherche, des robots commerciaux et des projets ouverts, ce qui peut accélérer un premier test de cinématique ou de collision.
La vérification effectuée par ARMOR ne remplace cependant ni la documentation du constructeur ni l’examen de la licence du dépôt. Les caractéristiques d’un modèle numérique peuvent également diverger d’une révision matérielle réelle. La galerie constitue donc un point d’entrée vers la simulation, tandis que la source officielle de chaque robot reste la référence pour un projet industriel ou académique.