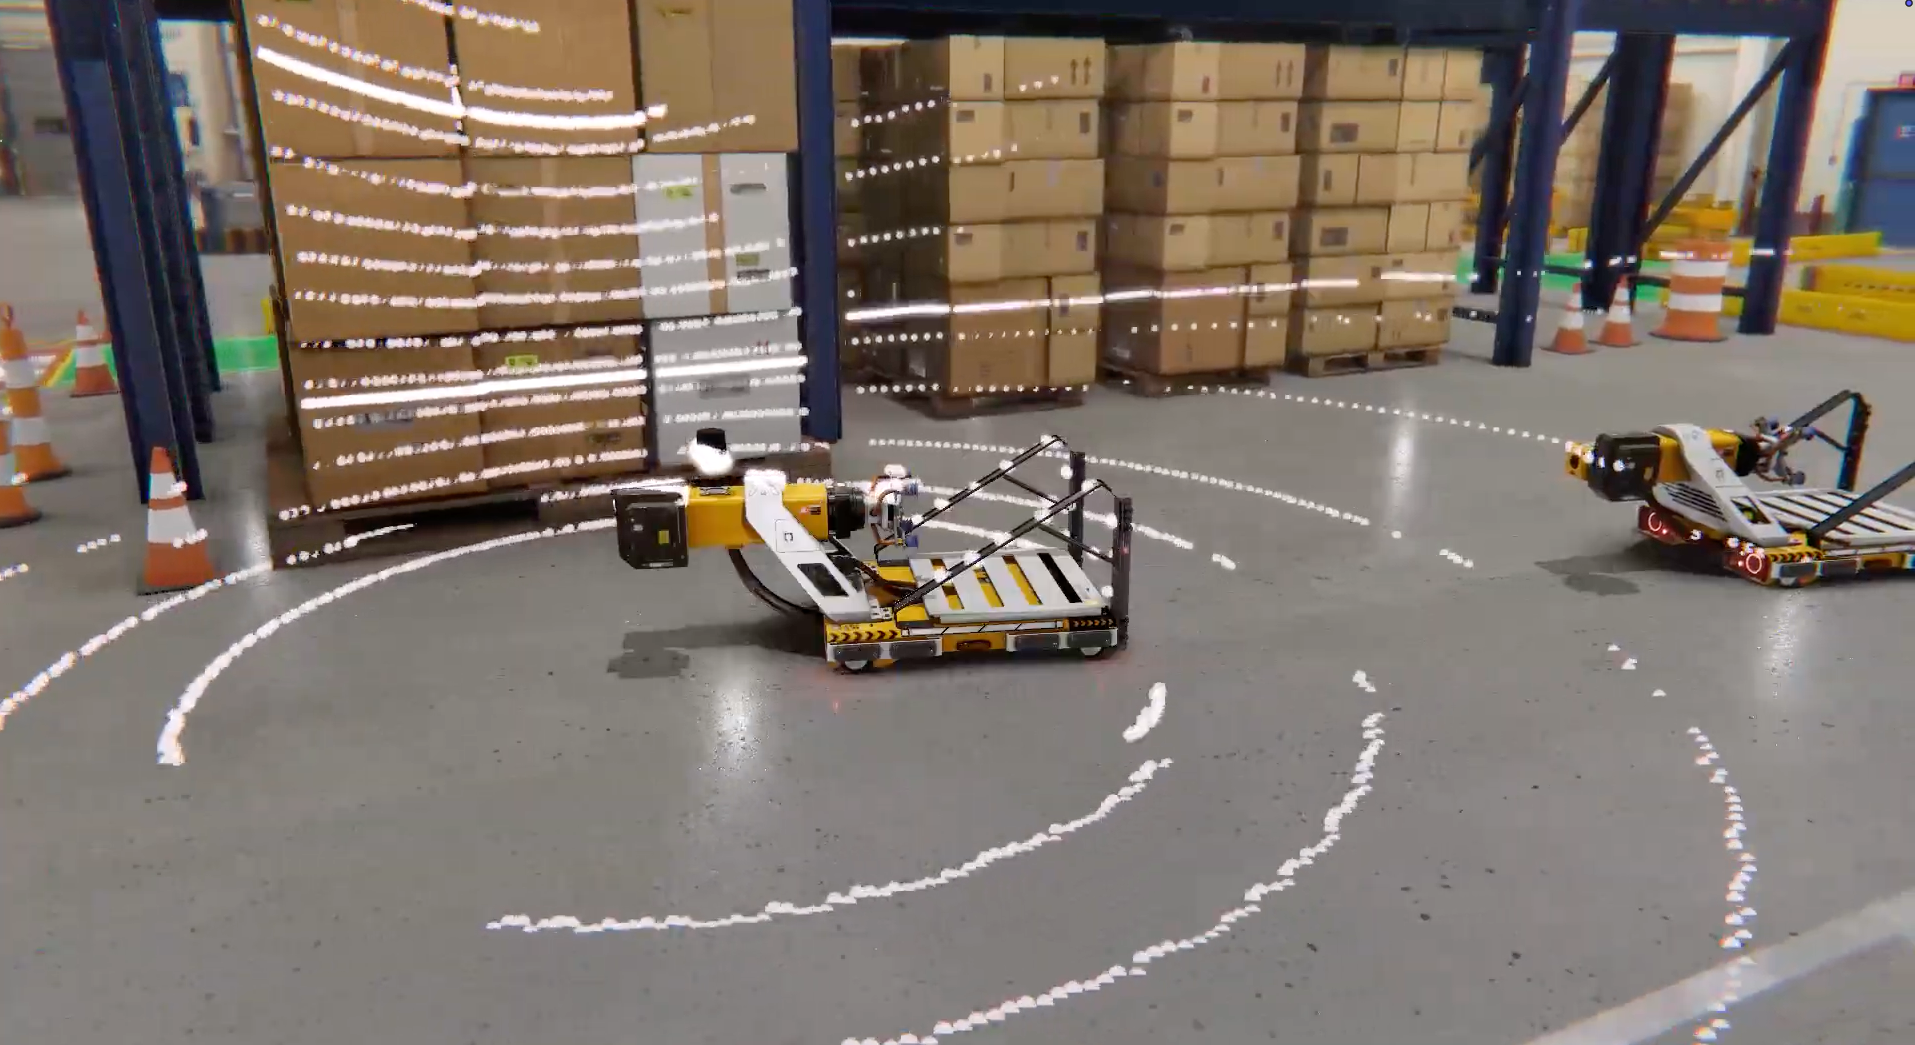
Unity lance Simulation Pro en accès anticipé pour les équipes de robotique. Le nouveau package regroupe dans Unity 6.3 l’importation des descriptions de robots, la simulation de capteurs, la connexion à ROS 2 et l’exécution de simulations Linux sans interface graphique. L’objectif est de réduire le temps consacré à reconstruire une infrastructure avant de tester un système physique.
URDF, ROS 2 et capteurs réunis dans un même package
Simulation Pro importe les fichiers URDF, le format couramment utilisé pour décrire la structure cinématique d’un robot. Les articulations et la chaîne mécanique sont conservées dans la scène Unity, ce qui évite de recréer manuellement le modèle. Le package fournit aussi des configurations de lidar, de caméra et de centrale inertielle.
La compatibilité ROS 2 relie la simulation aux logiciels qui piloteront ensuite le robot. Unity ajoute un mode Linux sans affichage, destiné à lancer plusieurs scénarios en parallèle sur une infrastructure existante. L’accès anticipé nécessite une licence Unity Industry et fonctionne avec Unity 6.3 ou une version plus récente.
L’enjeu dépasse la visualisation 3D. Une simulation robotique doit produire des mesures cohérentes, reproduire les interactions physiques et permettre de tester les erreurs avant qu’elles atteignent une machine, un véhicule ou un bloc opératoire. Unity cherche ici à transformer des briques jusque-là assemblées séparément par chaque équipe en une offre maintenue.
Des cas d’usage dans l’usine, la voiture et la chirurgie
Unity cite TIER IV, qui développe le simulateur open source AWSIM pour Autoware. Certains scénarios utilisent huit caméras ou davantage en parallèle. Le travail réalisé dans Unity a servi à tester des configurations de capteurs en boucle matérielle avant leur déploiement sur un véhicule, afin de réduire les heures d’essai sur route.
Le Korea Institute of Industrial Technology a, lui, reconstitué une fonderie à partir de nuages de points, faute de plans CAO. Le jumeau numérique a permis de générer plus de 100 000 images annotées en quatorze semaines pour étudier la proximité entre humains et robots sans organiser de situations dangereuses dans une usine active.
Dans la robotique chirurgicale, Medtronic a construit autour de son système Hugo un pipeline de journalisation et de lecture. Les données de 195 procédures réalisées sur cinq sites peuvent être rejouées pour analyser un moment précis, alimenter des travaux de recherche et préparer de nouveaux modèles d’IA.
La qualité du passage du virtuel au réel reste centrale
La disponibilité d’un package intégré ne supprime pas le principal risque de la simulation : un capteur ou un contact mal modélisé peut produire des résultats convaincants mais inexacts. Les équipes devront toujours mesurer l’écart entre le jumeau numérique et le robot réel, puis documenter les hypothèses utilisées.
Unity sollicite en priorité des retours sur la validation de robots, les tests de capteurs et la génération de données synthétiques à grande échelle. Pour les industriels, l’intérêt du lancement dépendra donc moins du rendu visuel que de la fidélité physique, de la reproductibilité et de l’intégration avec les outils déjà utilisés en production.