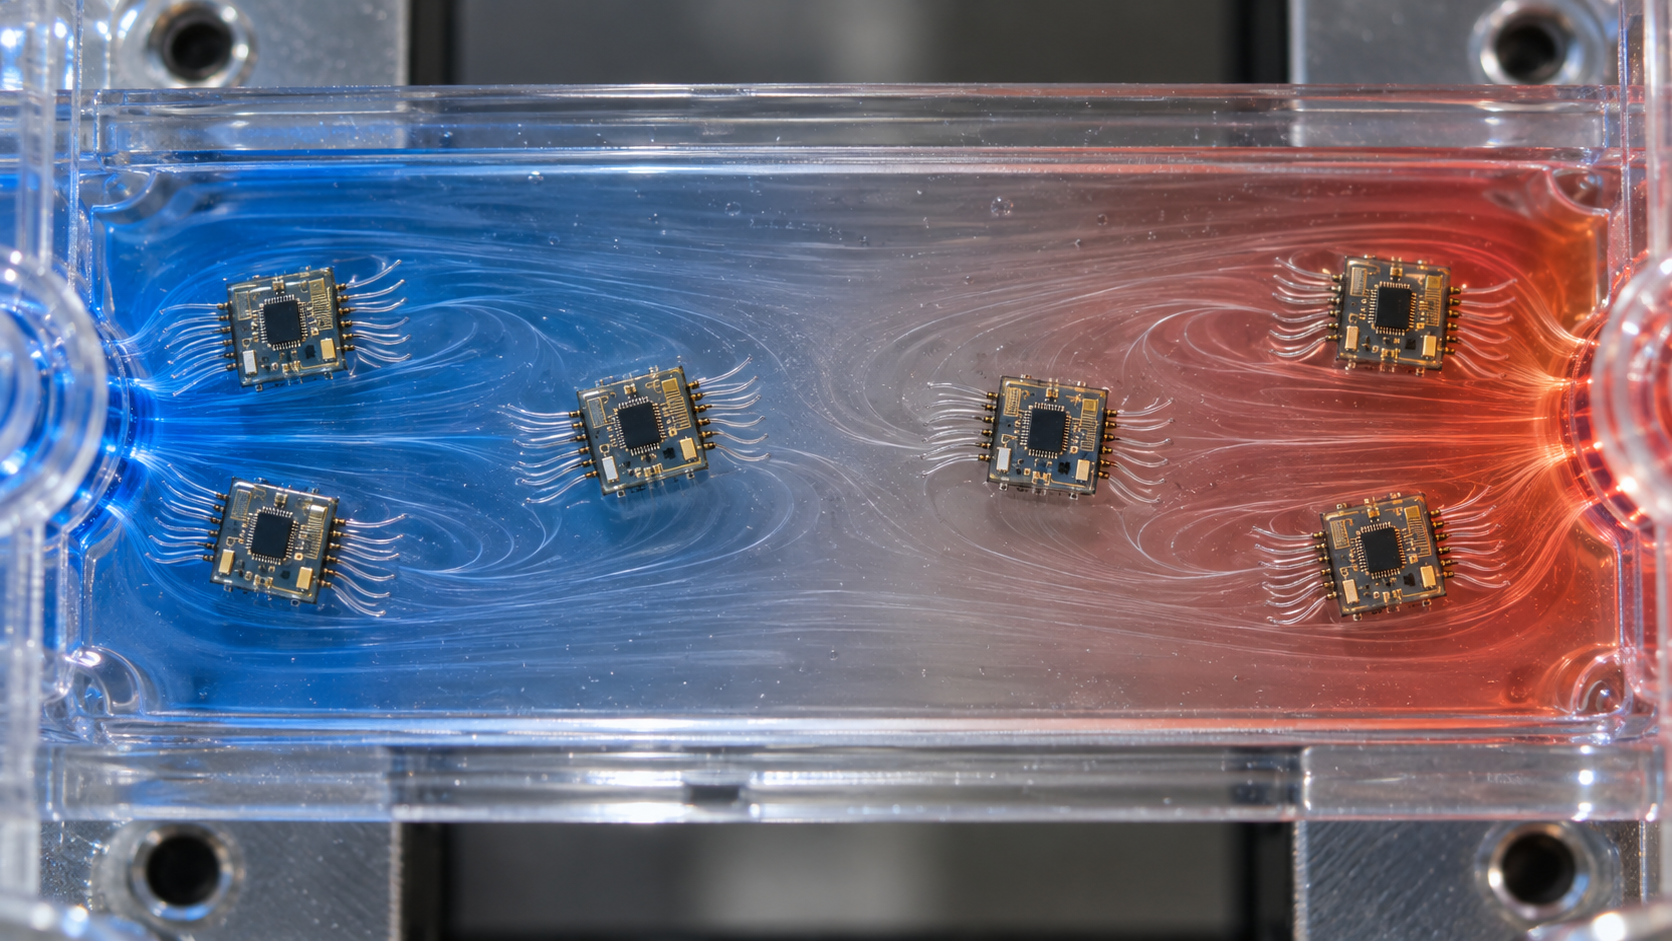
Des chercheurs ont construit des microrobots capables de détecter la température, de traiter cette information et d’adapter le mouvement de cils artificiels qui pompent un fluide. Le système va plus loin qu’une simple réaction : le débit produit modifie à son tour le champ thermique local.
Les travaux, publiés le 23 septembre dans Nature Electronics, réunissent des chercheurs de Cornell, Westlake University, Cambridge, Chicago et plusieurs autres institutions. Chaque dispositif associe un capteur thermique, une logique CMOS programmable et des actionneurs électrochimiques reliés à des cils artificiels.
Trois réponses à la température
L’équipe a démontré trois modes de fonctionnement. Le premier utilise un seuil : lorsque la température franchit une valeur donnée, le sens de l’écoulement s’inverse. Le deuxième module progressivement la vitesse du fluide. Le troisième oriente le débit le long d’un gradient thermique spatial.
Ces comportements sont réalisés sur le dispositif lui-même. La logique électronique transforme la mesure en commande, puis les actionneurs déplacent les cils artificiels. Le fluide transporté redistribue ensuite la chaleur. Cette boucle ferme la relation entre le robot et son environnement : la machine répond à une condition qu’elle contribue simultanément à changer.
Ce principe s’inspire des systèmes naturels, dans lesquels un organisme ajuste son comportement à son milieu tout en le modifiant. À l’échelle microscopique, une telle boucle pourrait permettre à plusieurs unités de coordonner leur activité sans contrôle central permanent.
Une brique pour des systèmes microscopiques adaptatifs
Le résultat reste une démonstration de laboratoire. L’étude ne décrit ni médicament transporté dans le corps ni machine prête à être déployée. Elle établit toutefois qu’un microrobot peut combiner mesure, calcul et action physique dans un même ensemble, avec une réponse programmable en temps réel.
La circulation de fluides est un cas d’usage important aux petites échelles. Elle peut servir à mélanger, refroidir, déplacer des particules ou contrôler localement une réaction. Des réseaux de cils artificiels capables d’ajuster automatiquement leur débit pourraient ainsi intéresser les laboratoires sur puce, la microfluidique et, à plus long terme, certains dispositifs biomédicaux.
La publication souligne aussi une différence avec les micromachines commandées uniquement par un champ externe. Ici, l’information thermique est acquise et traitée localement. La réponse peut donc varier d’un point à l’autre selon l’état réel du milieu, sans imposer la même consigne à toutes les unités.
Les prochaines étapes porteront sur la robustesse, l’alimentation, la fabrication collective et la capacité à travailler avec d’autres capteurs. Le passage d’une expérience contrôlée à un environnement complexe demandera aussi de mesurer la durée de vie des actionneurs électrochimiques et la stabilité du comportement.
Source : Wei Wang, Jinsong Zhang et leurs collègues, « Microscopic robots that sense and reshape their environment », Nature Electronics, DOI 10.1038/s41928-026-01709-x.