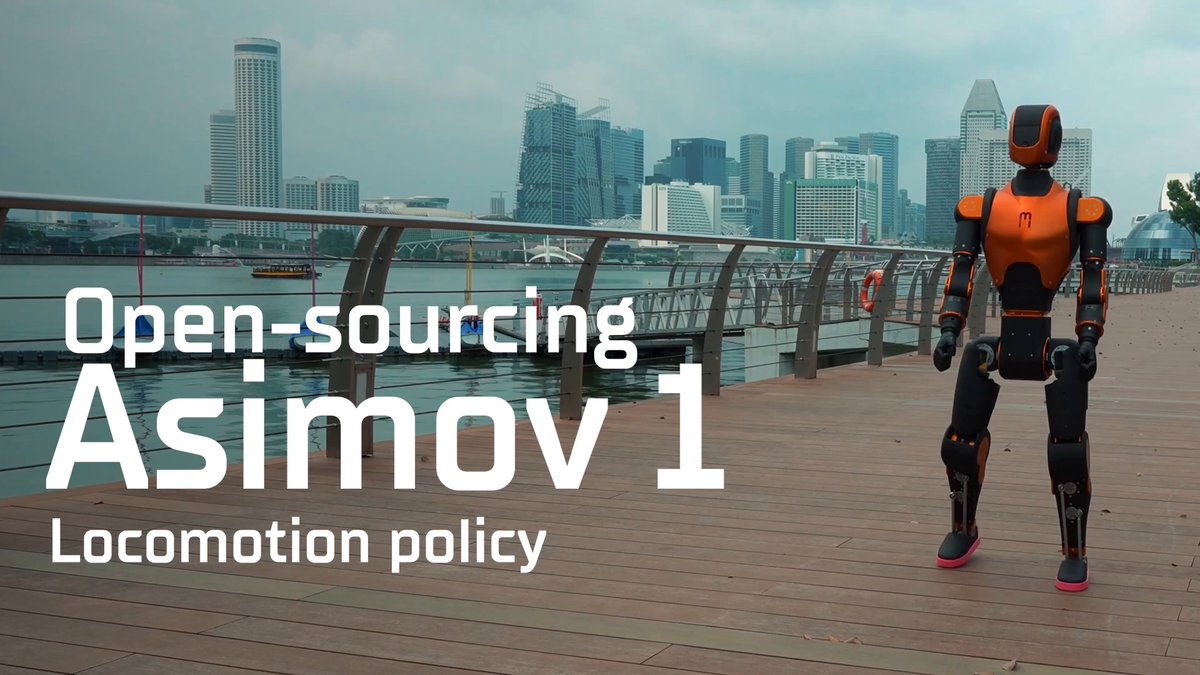
Asimov vient de publier la politique de locomotion de son humanoïde Asimov 1, ainsi que le point de contrôle entraîné et le code utilisé avec NVIDIA Isaac Lab. Cette ouverture permet aux développeurs de reproduire, étudier et modifier la marche du robot sans repartir d’un contrôleur vierge.
L’annonce a été faite le 25 septembre par le compte officiel du constructeur. Elle complète progressivement le dépôt ouvert d’Asimov 1, qui réunissait déjà les fichiers de conception mécanique et électrique, le modèle de simulation et le logiciel embarqué. Le projet franchit ainsi une étape importante : l’architecture matérielle ouverte est désormais accompagnée d’une base logicielle directement liée aux mouvements du robot réel.
Une base de marche prête à être adaptée
La publication comprend la politique entraînée, son point de contrôle et le code d’entraînement fondé sur Isaac Lab. Ce dernier fournit un environnement de simulation destiné à entraîner et évaluer des comportements robotiques avant leur transfert sur une machine physique. Les développeurs peuvent donc examiner les choix d’entraînement, relancer des expériences et adapter le contrôleur à leurs propres objectifs.
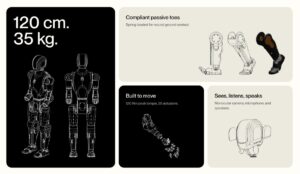
Asimov 1 est un bipède de 1,20 mètre et 35 kg doté de 25 degrés de liberté actionnés. Chaque jambe en compte six. Le robot embarque notamment un Raspberry Pi 5 pour les fonctions multimédias et réseau, un Radxa CM5 pour le contrôle du mouvement, plusieurs bus CAN et une centrale inertielle. Sa structure associe aluminium 7075 et pièces en nylon PA12 produites par fusion multijet.
Le constructeur propose deux voies pour accéder à la plateforme. Les équipes peuvent acheter un kit à assembler, désormais affiché à 20 000 dollars, ou fabriquer les éléments à partir de la nomenclature et des fichiers ouverts. Le matériel est placé sous licence CERN-OHL-S-2.0 et le logiciel sous GPL-2.0. Cette séparation donne un cadre clair à ceux qui veulent modifier le robot ou intégrer ses composants dans un programme de recherche.
La démonstration vidéo publiée par Asimov montre la marche obtenue avec la politique diffusée. Elle constitue aussi le média primaire de cette annonce.
Un nouvel étage dans un projet déjà très ouvert
Asimov avait déjà publié son modèle MuJoCo, ses fichiers CAO, ses schémas électroniques et son logiciel embarqué. La locomotion figurait encore dans la feuille de route du dépôt principal. Sa diffusion réduit donc un manque concret entre la possibilité de construire la machine et celle de la faire marcher avec une base éprouvée.
L’intérêt ne réside pas seulement dans le téléchargement d’un contrôleur. Pour les laboratoires et les petites équipes, disposer du code d’entraînement facilite la comparaison entre simulation et robot réel. Cela permet aussi de tester des variantes sans dépendre entièrement d’une pile propriétaire. Les résultats devront toutefois être évalués sur chaque configuration : une politique entraînée ne garantit pas à elle seule la stabilité après une modification de masse, d’actionneur ou de surface.
Notre analyse
Cette publication est moins spectaculaire qu’un nouveau robot, mais elle renforce l’utilité d’Asimov 1 comme plateforme de développement. L’ouverture des fichiers mécaniques était déjà rare pour un humanoïde de cette taille. Ajouter la locomotion et sa chaîne d’entraînement rend le projet plus reproductible et plus intéressant pour l’enseignement, la recherche et les expérimentations indépendantes.
La prochaine mesure sera l’activité autour du code : contributions externes, reproduction des performances et apparition de politiques adaptées à d’autres tâches. C’est à cette condition que la promesse d’un humanoïde réellement ouvert se traduira par un écosystème durable.